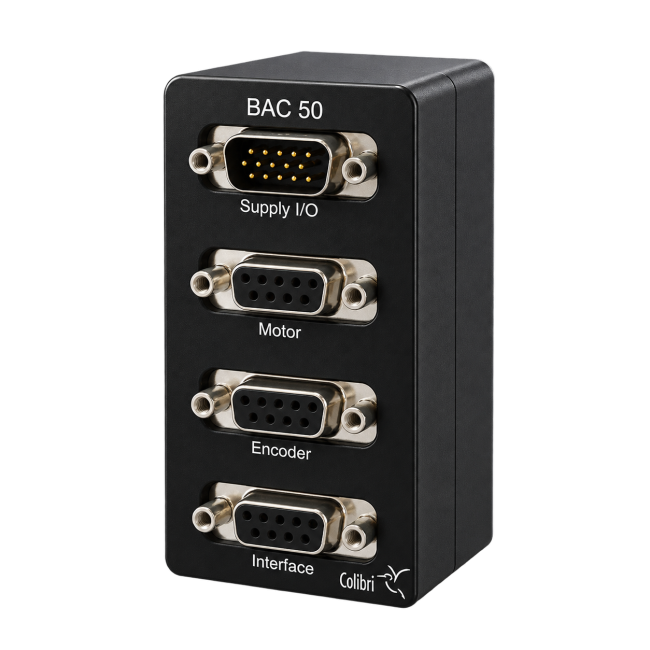
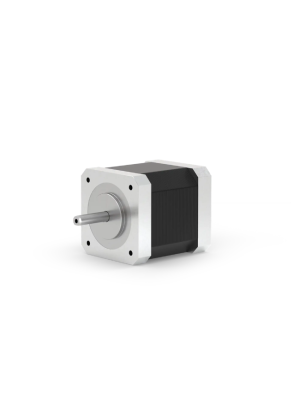
BAC 50 Stepper Motor Controller
Control via digital I/O or clock/direction
Integrated motion program memory
Motor current adjustable up to: 3A
Motor voltage: 24–48 VDC
Enclosure: Control cabinet
✓ Power amplifier and positioning control in a single compact unit
✓ Simple PLC control via digital I/O or clock/direction
✓ Up to 31 stored motion profiles selectable via binary-coded inputs
✓ Block selection and execution for custom positioning tasks
✓ Integrated reference run and mark positioning
✓ Incremental encoder connection: 5 V, RS422 with A/Ā and B/B̄ signals
✓ Motor power supply: 24–48 VDC
✓ Adjustable phase current up to 3 A
✓ Separate logic power supply: 24–36 VDC
✓ Digital I/O: 6 inputs and 2 outputs for “Ready” and “Motor Stopped”
✓ Adjustable current reduction during standstill
✓ Dynamic step resolution: full, half, quarter, and eighth steps
✓ Connectors: Sub-D sockets and plugs
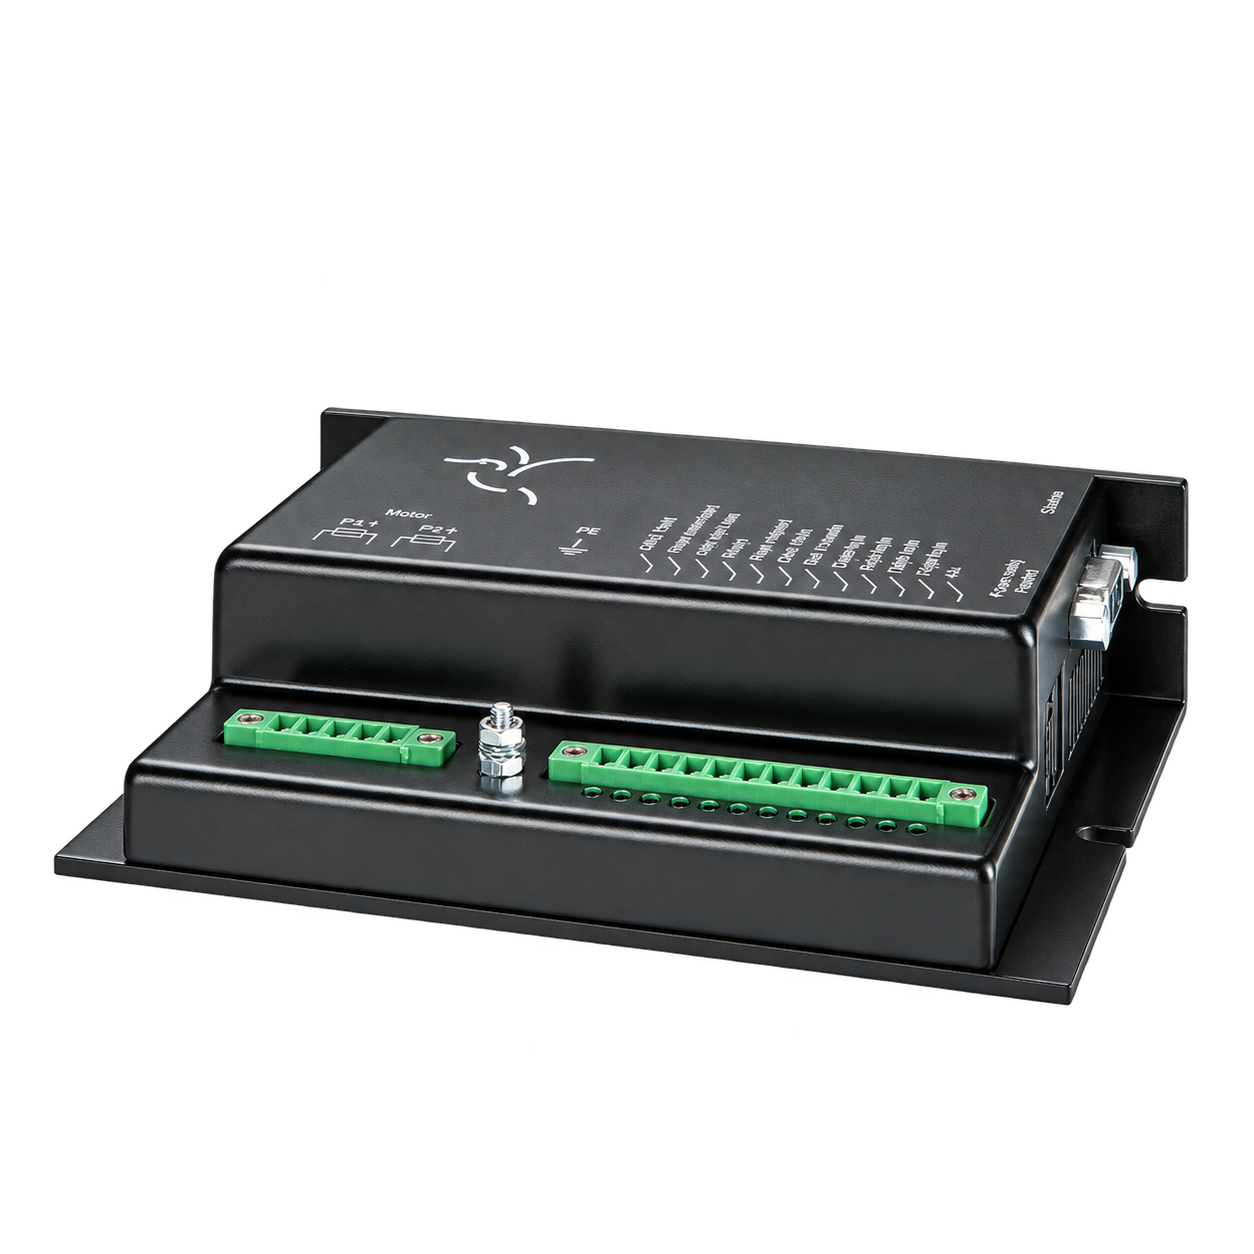
✓ Configuration, diagnostics, test runs, and motion program creation using the Windows tool Colibri Studio via a compatible interface converter
✓ Accessories: Heat sink for DIN rail mounting, interface adapters, and compatible stepper motors with encoders
Zuerst referenzieren, dann gespeicherte Positionen anfahren. Die SPS steuert die BAC über digitale Signale. Der Motor liefert seine Position über den Encoder an die BAC zurück.
| Adresse | Kommando | Ziel | Anwahl |
|---|---|---|---|
| 5 | Referenzfahrt | Sensor | Erster START |
| 11 | Fahre Absolut | 120° | E1 |
| 12 | Fahre Absolut | 240° | E2 |
| 13 | Fahre Absolut | 0° | E1 + E2 |
E1/E2 HIGH = blau, START HIGH = grün, Rückmeldungen HIGH = magenta. START bleibt während der Fahrt gesetzt. Fehlerquittierung durch Zurücknehmen von START. Position und bestehende Referenz bleiben erhalten. Betriebsart wechseln oder Demo zurücksetzen startet das Beispiel neu. Schematische Demo ohne Hardwareverbindung; A/B-Signalbild ohne Zeitmaßstab.
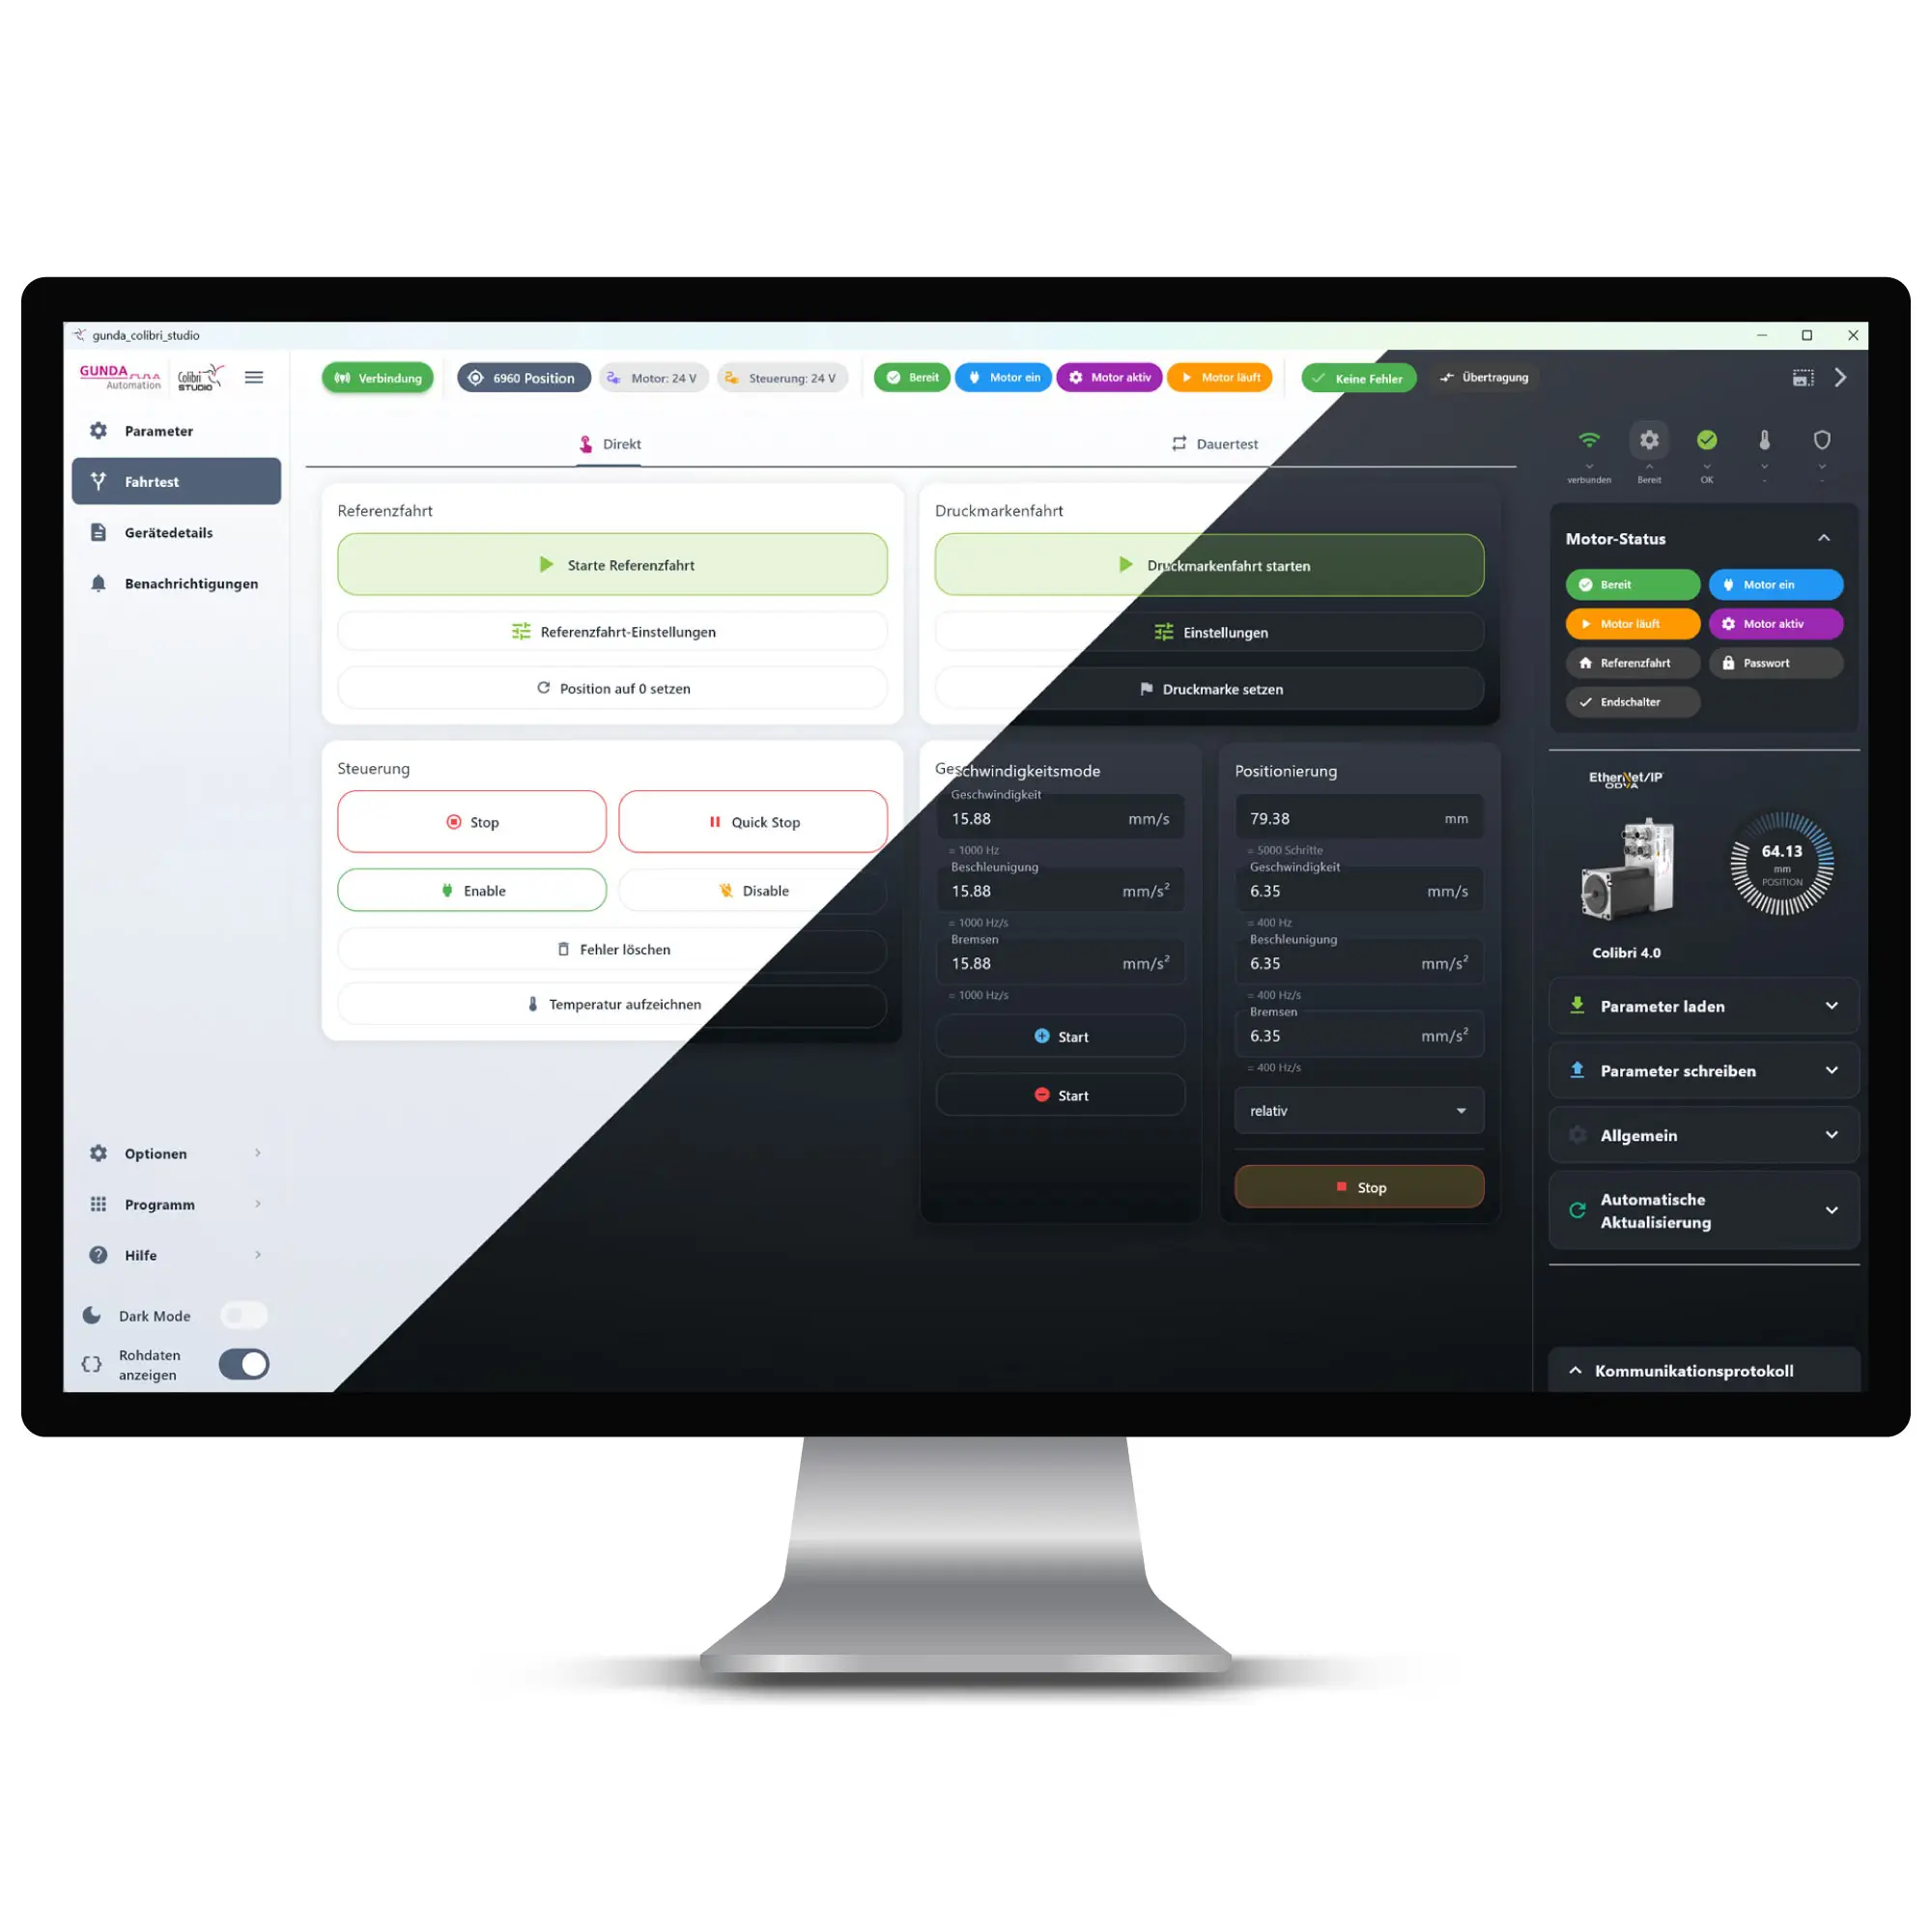
Colibri Studio ist die neueste und vollständig überarbeitete Version der Colibri-Konfigurationssoftware. Sie ersetzt die bisherige Colibri 4.0 Konfigurationssoftware und wurde in Bedienung, Oberfläche, Übersichtlichkeit und Funktionsumfang deutlich weiterentwickelt.
Die Software bietet eine moderne, intuitive Benutzeroberfläche und macht die Konfiguration, Diagnose und Inbetriebnahme von Colibri-Antriebssystemen einfacher, schneller und übersichtlicher. Parameter, Fahrtests, Gerätestatus, Kommunikation und gespeicherte Konfigurationen sind zentral in einer Anwendung zusammengeführt.
Mit Gunda Colibri Studio lassen sich Colibri-Motorcontroller komfortabel auslesen, konfigurieren, testen und überwachen. Die Software unterstützt Verbindungen über Ethernet/IP sowie über USB/COM-Schnittstelle und zeigt wichtige Motorzustände in Echtzeit an.
| Delivery time | 2–3 weeks |
|---|---|
| Controller | Digital-IO, SPS-I/O |
| Safety-Function | keine |

 DE
 IT