
 DE
 EN
MOTORE PASSO-PASSO
CONTROLLI
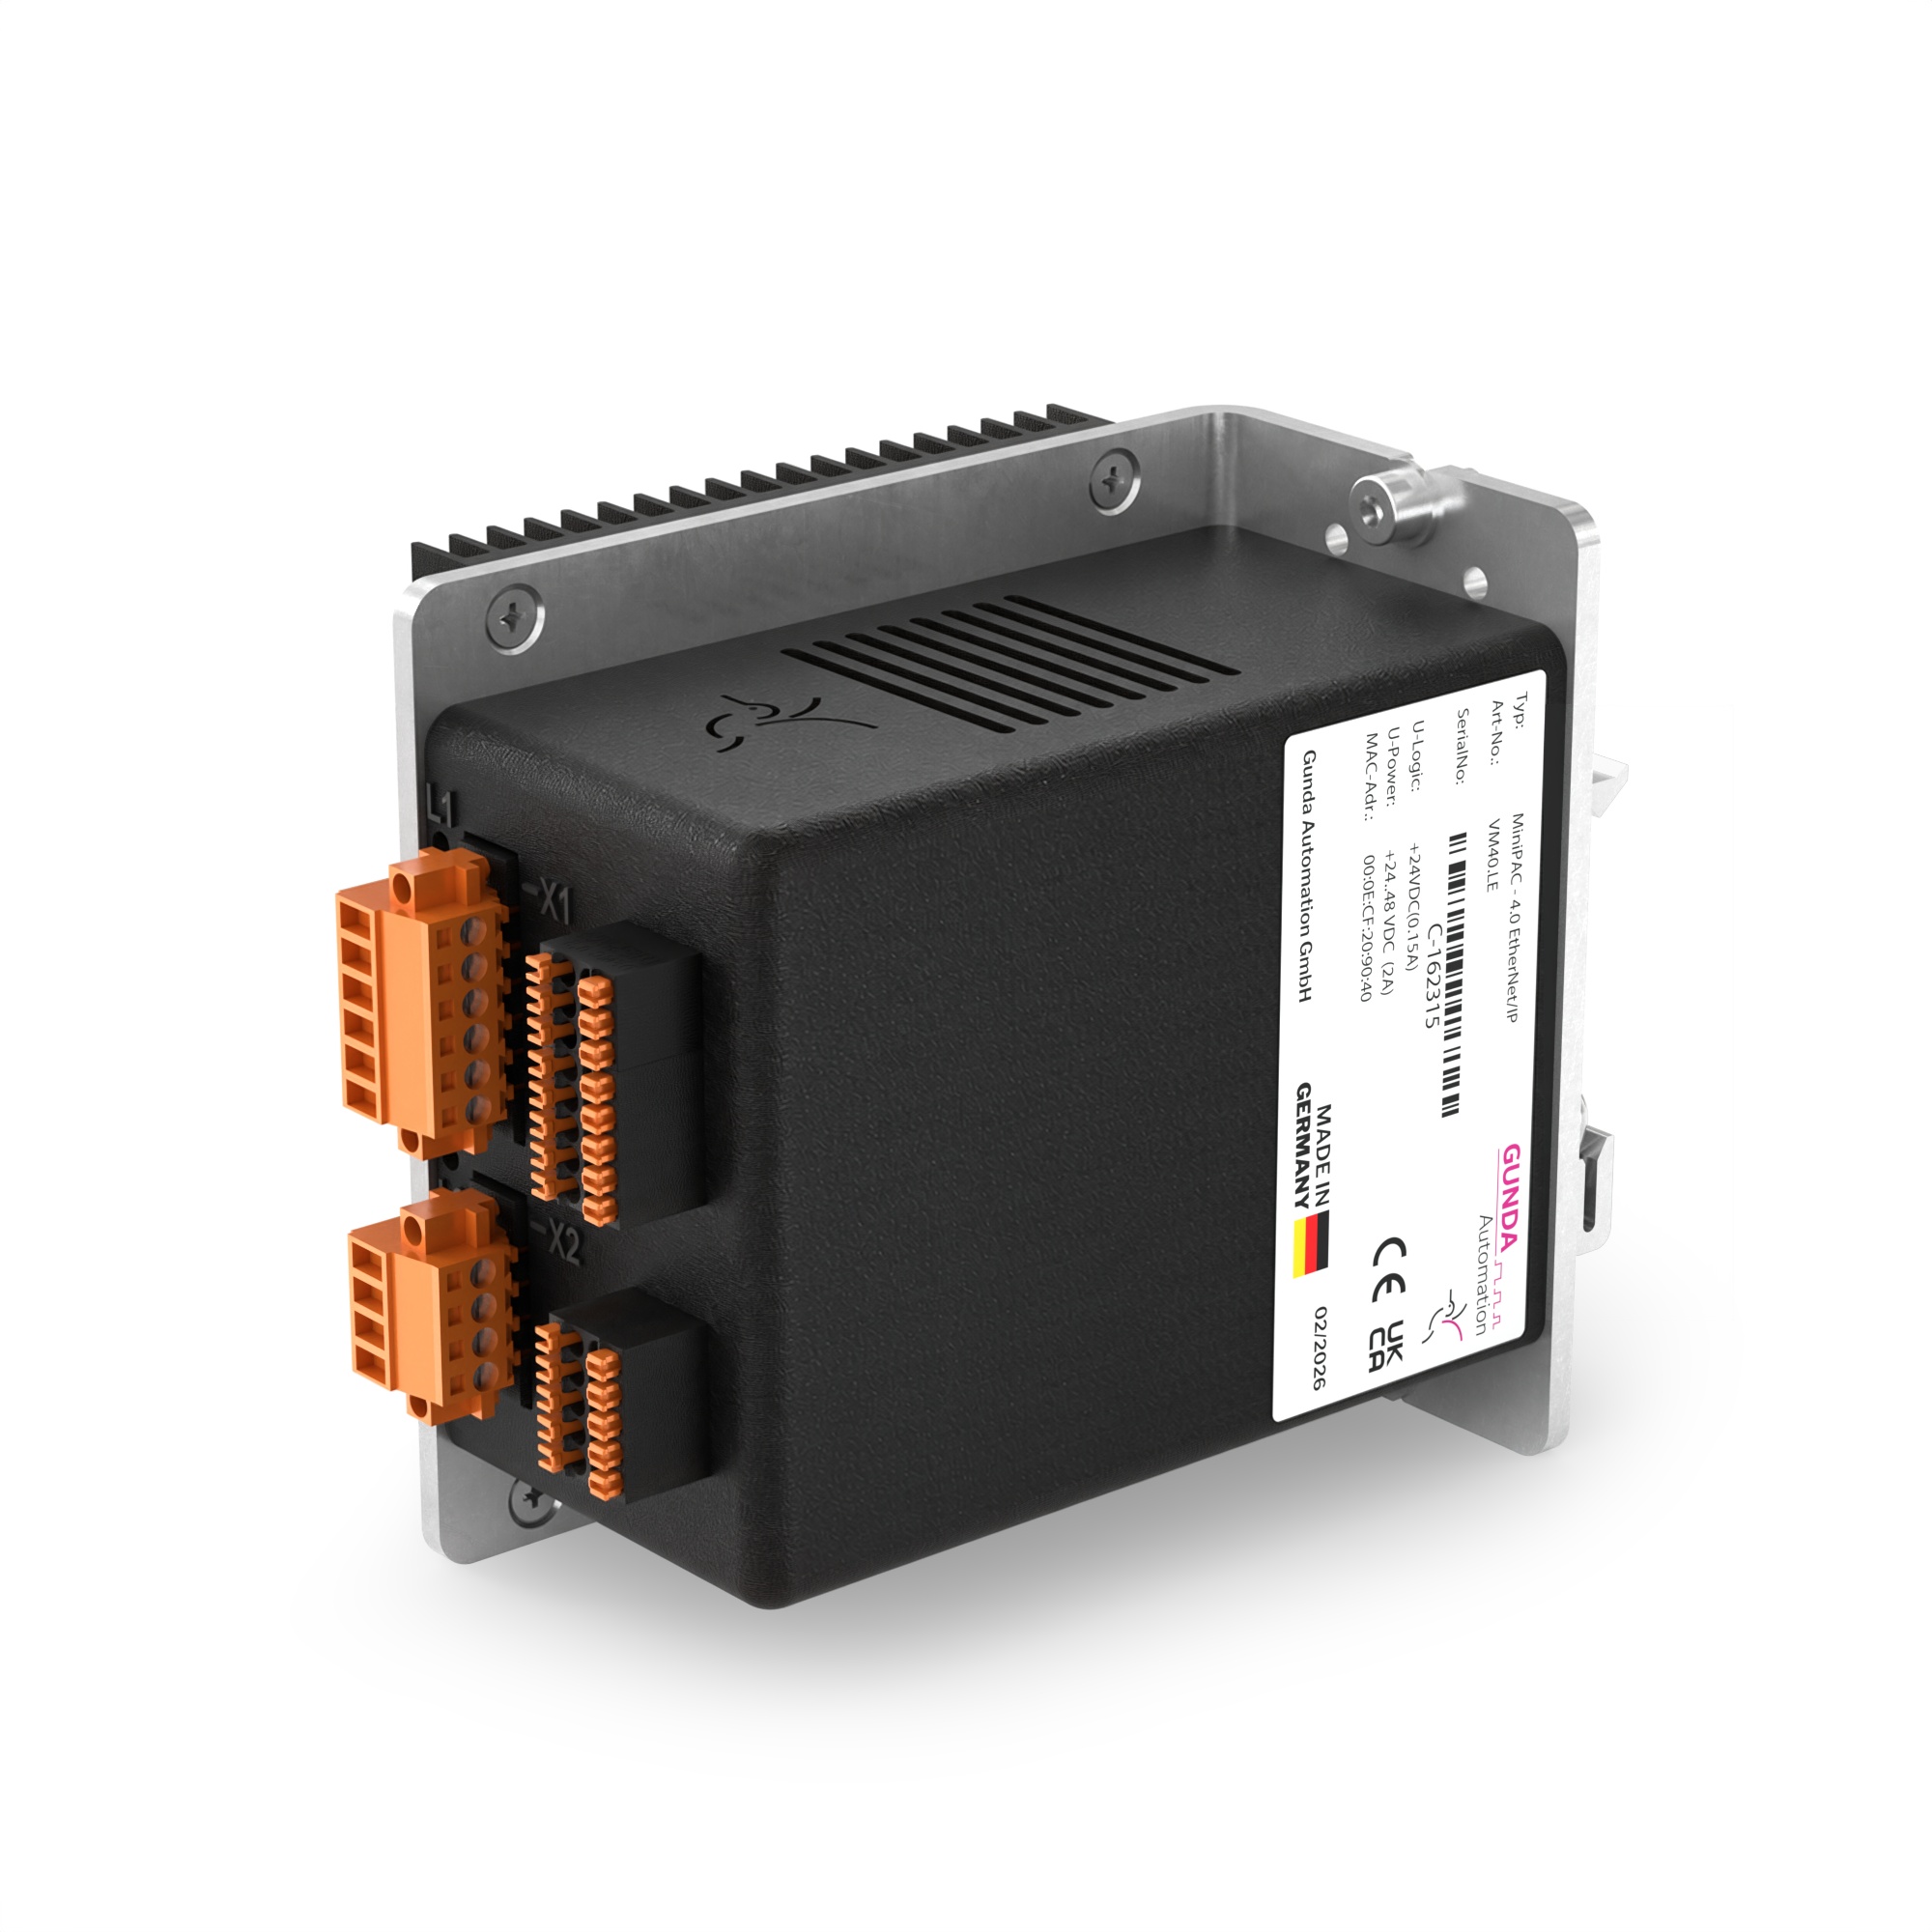
Controllori per motori passo-passo per macchine e sistemi –
piccoli – robusti – semplici
I nostri controllori per motori passo-passo consentono il movimento controllato e il posizionamento preciso dei motori passo-passo in macchine e sistemi. La linea di prodotti comprende i modelli Colibri-C BAC 50, BAC 100 e MiniPAC 4.0. È possibile selezionare il controllore per motori passo-passo più adatto in base all’azionamento, alla funzione di controllo e all’interfaccia richiesta.
I controllori separati offrono flessibilità nella combinazione tra motore ed elettronica. Il loro design compatto consente un’installazione salvaspazio all’interno della macchina o nel quadro di comando. Sono disponibili vari concetti di controllo, che vanno dal controllo tramite segnali digitali e clock/direzione all’integrazione tramite Industrial Ethernet.
Panoramica deicontrollori per motori passo-passo
I nostri controllori per motori passo-passo coprono una vasta gamma di livelli di corrente e tensione. I modelli BAC 50 e BAC 100 offrono soluzioni per le classiche attività di controllo e posizionamento. Il MiniPAC 4.0 completa la linea di prodotti con un controllore di posizionamento dotato di interfacce Industrial Ethernet.
Configura e acquista i nostri controllori per motori passo-passo come unità autonome
Configurate e acquistate direttamente nel negozio, compresi i modelli con Industrial Ethernet e bus di campo
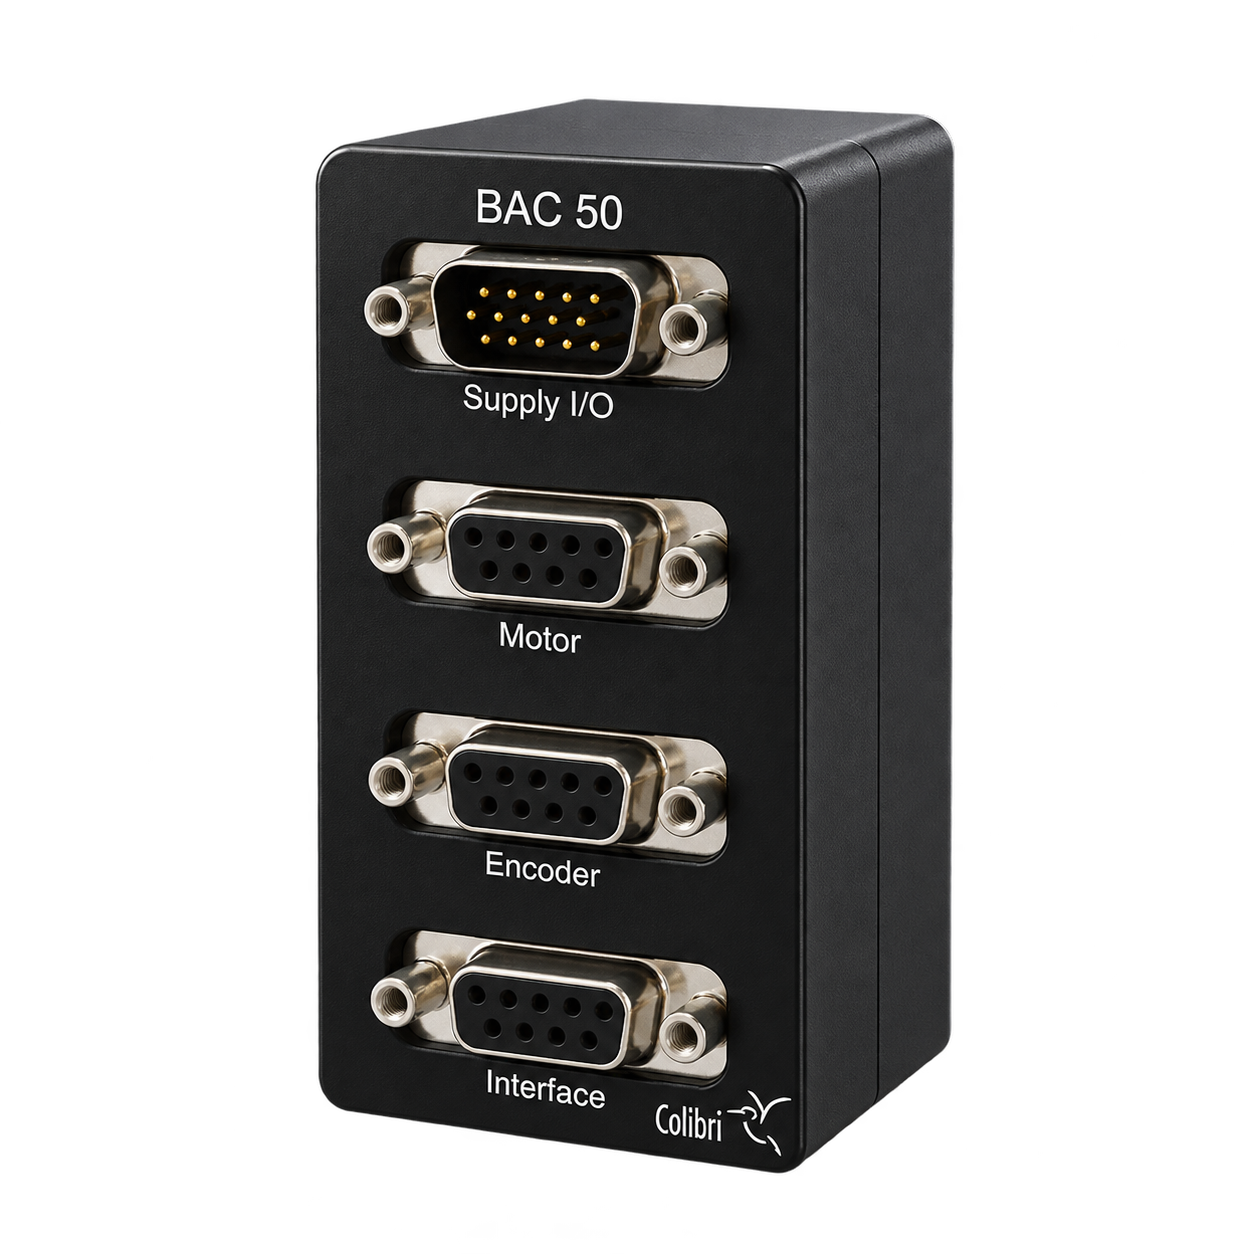
BAC 50
Controllore compatto per motori passo-passo monoasse fino a 3 A
- Corrente di fase regolabile fino a 3 A
- Alimentazione motore: 24–48 V CC
- Tensione di controllo: 24–36 V CC
- Controllo: I/O digitale o impulso/direzione
- Collegamento encoder incrementale: 5 V, RS422 con segnali A/Ā e B/B̄
Il BAC 50 è adatto per applicazioni di azionamento compatte con una corrente di fase fino a 3 A. A seconda del modello, è possibile richiamare i profili di movimento memorizzati oppure specificare i movimenti tramite un controllore di livello superiore.
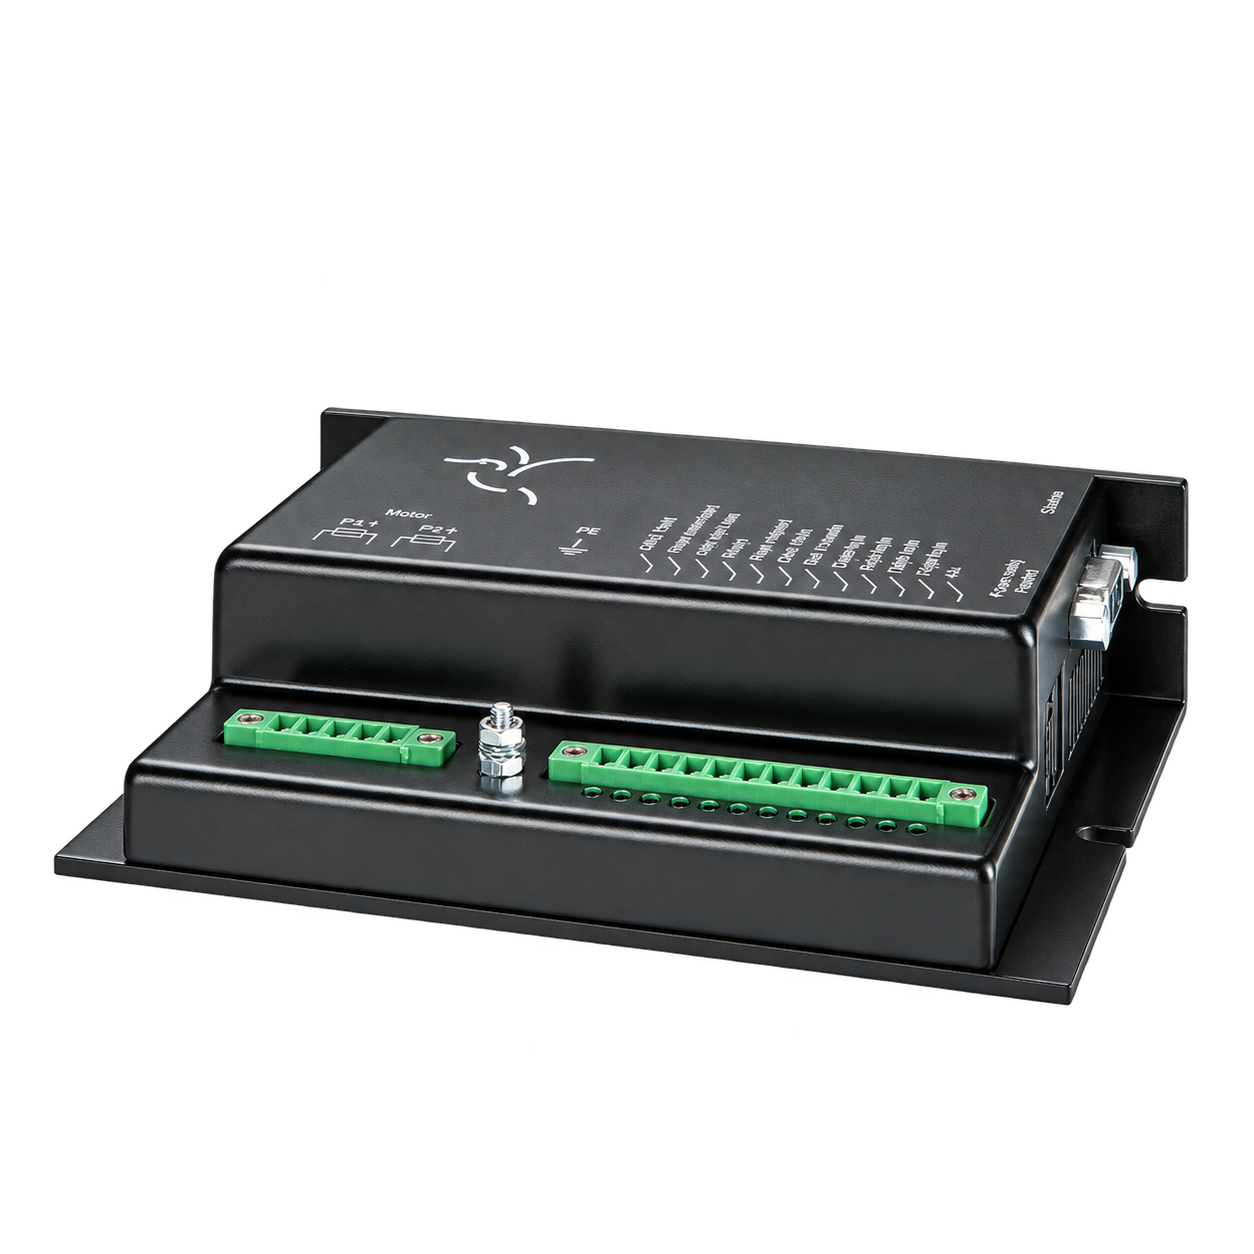
BAC 100
Controllore per motore passo-passo monoasse ad alte prestazioni fino a 10 A
- Corrente di fase regolabile fino a 10 A
- Alimentazione motore: 24–60 V CC
- Tensione di controllo: 24–36 V CC
- Controllo: I/O digitale o impulso/direzione
- Collegamento encoder incrementale: 5 V, RS422 con segnali A/Ā e B/B̄
Il BAC 100 offre una soluzione per motori passo-passo con requisiti di corrente più elevati. Diverse modalità operative consentono l’adattamento alle attività di posizionamento e ai sistemi di controllo delle macchine esistenti.
MiniPAC 4.0
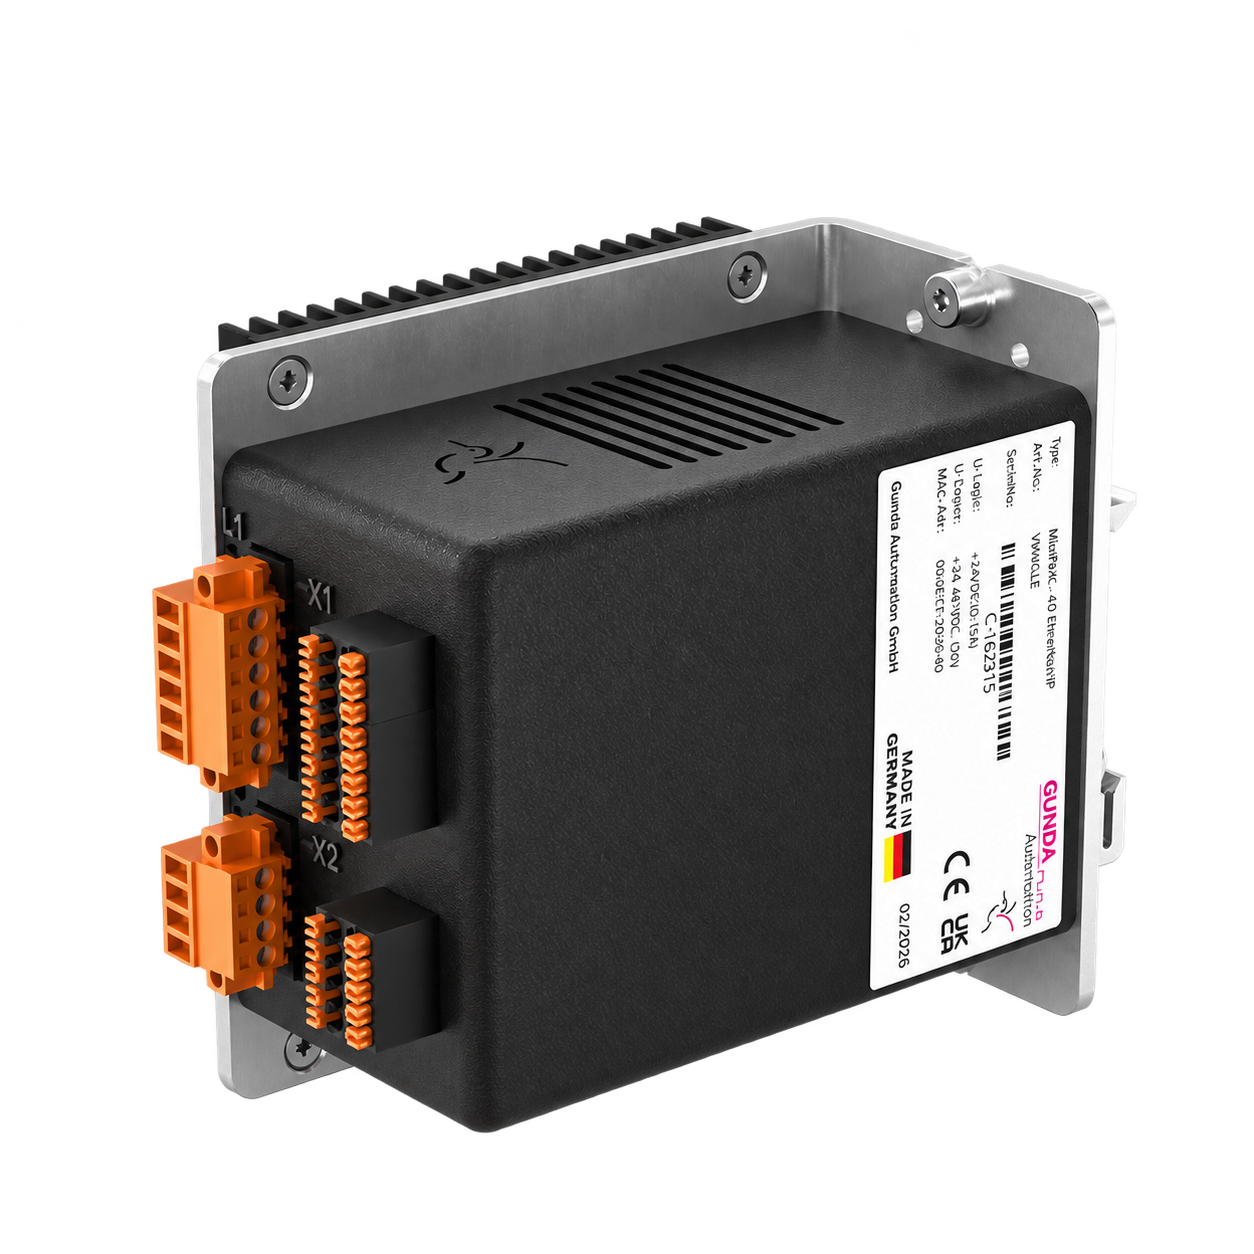
Controllore per motori passo-passo con Industrial Ethernet
- Corrente di fase regolabile fino a 10 A RMS
- Alimentazione motore: 24–48 V CC
- Alimentazione logica separata: 24 V CC
- Ethernet industriale: PROFINET, EtherCAT, EtherNet/IP
- Interfacce encoder: RS422 e SSI
- Configurazione tramite Ethernet TCP/IP o USB
Il MiniPAC 4.0 combina un azionamento e un controllore di posizionamento in un unico dispositivo compatto. Le librerie e i blocchi funzione inclusi semplificano l’integrazione nei sistemi PLC industriali e di automazione.
BAC: come funziona il nostro controller più semplice
I controllori per motori passo-passo BAC di GUNDA Automation combinano il controllo di posizione e un amplificatore di potenza in un'unica unità compatta. Il software per Windows consente di regolare comodamente i percorsi di spostamento, le velocità e le rampe di accelerazione e decelerazione. I profili di movimento salvati possono essere selezionati e avviati tramite ingressi digitali o collegati tra loro per formare una sequenza automatica. Le corse di riferimento integrate, il posizionamento dei segni di stampa e i setpoint analogici di velocità e posizione consentono un adattamento versatile all’applicazione. In alternativa, il BAC elabora i segnali di ciclo e direzione provenienti da un controllore di livello superiore, garantendo sequenze di movimento precise nei sistemi di posizionamento, trasporto e dosaggio.
GUNDA AUTOMATION
BAC · Satzwahl und Satzablauf erleben
Zuerst referenzieren, dann gespeicherte Positionen anfahren. Die SPS steuert die BAC über digitale Signale. Der Motor liefert seine Position über den Encoder an die BAC zurück.
DIGITAL I/O
Digitale Rückmeldungen Warten auf Referenzfahrt
Digitale I/O
SPS DO → E1LOW
SPS DO → E2LOW
SPS DO → STARTLOW
Rückmeldungen zur SPS
SPS DI ← Motor stehtHIGH
SPS DI ← BereitLOW

GUNDA
BAC
BAC
Encoderposition erfassen Nicht referenziert
Antrieb &
Rückmeldung
Rückmeldung
Motoransteuerung
Encoder A / B
ENCODER
eingeschalteter Spannung erfasst Stillstand
Fahrprogramm · Satzwahl
| Adresse | Kommando | Ziel | Anwahl |
|---|---|---|---|
| 5 | Referenzfahrt | Sensor | Erster START |
| 11 | Fahre Absolut | 120° | E1 |
| 12 | Fahre Absolut | 240° | E2 |
| 13 | Fahre Absolut | 0° | E1 + E2 |
Encoder → BAC 100
Kanal A
Kanal B
90° elektrischer Phasenversatz.Position und Richtung werden in der BAC erfasst.
Position & Auftragszustand
Encoderposition in der BACNicht referenziert
Nächster AuftragReferenzfahrt
BewegungStillstand
Bereit ist LOW.
E1/E2 HIGH = blau, START HIGH = grün, Rückmeldungen HIGH = magenta. START bleibt während der Fahrt gesetzt. Fehlerquittierung durch Zurücknehmen von START. Position und bestehende Referenz bleiben erhalten. Betriebsart wechseln oder Demo zurücksetzen startet das Beispiel neu. Schematische Demo ohne Hardwareverbindung; A/B-Signalbild ohne Zeitmaßstab.
Comunicazione senza soluzione di continuità tra PLC e azionamento tramite Industrial Ethernet
I nostri controllori collegano il PLC all’azionamento: i comandi di movimento vengono trasmessi tramite l’interfaccia bus ed eseguiti con precisione. Il feedback sulla posizione e sullo stato operativo consente al controllore di livello superiore di monitorare le sequenze di movimento e di attivare in modo mirato le fasi successive della macchina. Ciò riduce significativamente il carico sul PLC, poiché i calcoli per il posizionamento — così come la lettura dei segnali dell’encoder — vengono eseguiti nel controllore per motori passo-passo MiniPAC. L’animazione seguente illustra chiaramente questo scambio di dati.
GUNDA AUTOMATION
Einfache Befehle. Transparente Rückmeldung.
Die SPS gibt Zielposition und Geschwindigkeit vor. MiniPAC 4.0 steuert den Antrieb, wertet die Encoder-Signale aus und liefert die Istinformationen über Industrial Ethernet zurück.
FAHRAUFTRAG
Industrial
Ethernet
Ethernet
Fahrbefehl
Istinformationen

MiniPAC 4.0
Antrieb &
Rückmeldung
Rückmeldung
Motoransteuerung
Encoder A / B
ENCODER
1 · SPS sendet Fahrbefehl
Befehl
Absolut positionieren
2 · Encoder liefert A/B-Signale
Kanal A
Kanal B
Phasenversatz
90° elektrisch
Auswertung
Position & Richtung
3 · MiniPAC meldet an die SPS
Istposition
0,0°
Istgeschwindigkeit
0,0°/s
Status
Bereit
Fehler
Kein Fehler
Zielposition und Geschwindigkeit auswählen,
dann den Fahrbefehl senden.
Schematische Funktionsdemo ohne Hardwareverbindung. Das Encoder-Signalbild zeigt gleichmäßige A/B-Impulse mit 90° Phasenversatz und bleibt beim Stillstand stehen. Die horizontale Achse ist keine Zeitmessung. Telegramme, Statuswerte und mechanische Zuordnung sind beispielhaft.
Qual è il controller per motori passo-passo più adatto alla vostra applicazione?
Che si tratti del BAC50/BAC100, del nostro MiniPAC 4.0 o di una versione speciale progettata su misura, vi aiuteremo a scegliere la soluzione più adatta alla vostra applicazione.
Tutto il nostro team è impegnato nello sviluppo di controllori per motori passo-passo innovativi a vostro vantaggio.
Mettici alla prova!
Inviaci la tua richiesta: saremo lieti di assisterti nel tuo progetto.
Applicazioni tipiche dei nostri controllori per motori passo-passo
I nostri controllori per motori passo-passo consentono di eseguire con precisione operazioni di movimento e posizionamento in macchine e sistemi. Tra le applicazioni tipiche figurano:
- Tecnologia dell’automazione: posizionamento e spostamento di pezzi, utensili e assi delle macchine.
- Tecnologia di imballaggio e trasporto: controllo dei meccanismi di alimentazione, dei movimenti di trasporto e delle sequenze di posizionamento ripetitive.
- Tecnologia di dosaggio: funzionamento controllato di pompe e meccanismi di dosaggio.
- Tecnologia di laboratorio e strumentazione: posizionamento preciso di campioni, dispositivi di regolazione e sistemi di movimentazione.
I modelli BAC 50 e BAC 100 possono essere collegati a un PLC tramite I/O digitali o segnali di clock/direzione. Il MiniPAC 4.0 consente l’integrazione tramite PROFINET, EtherCAT o EtherNet/IP. Ciò permette di selezionare il controller per motori passo-passo più adatto alle proprie esigenze di potenza, alle operazioni di posizionamento e al controllo della macchina.
VANTAGGI DEI NOSTRI CONTROLLER PER MOTORI A PASSI
Design compatto
I nostri controllori per motori passo-passo combinano lo stadio di azionamento e le funzioni di posizionamento in un’unica unità compatta. Ciò consente di risparmiare spazio di installazione e semplifica l’integrazione nelle macchine e nei quadri di comando.
Controllo flessibile
Su misura per il design della vostra macchina: i controllori BAC offrono ingressi e uscite digitali, nonché segnali di clock e direzione. Il MiniPAC 4.0 consente la connettività tramite PROFINET, EtherNet/IP o EtherCAT.
La potenza giusta
Dal compatto BAC 50 con corrente di fase fino a 3 A ai controllori ad alte prestazioni con corrente di fase fino a 10 A: scegliete la soluzione più adatta al vostro motore passo-passo e alla vostra applicazione.
Funzioni di posizionamento versatili
A seconda della modalità operativa, i controllori BAC supportano profili di movimento memorizzati, sequenze di programma e controllo dei segni di stampa. Ciò consente di implementare diverse attività di movimento direttamente all’interno del controllore.
Facile configurazione
Con Colibri Studio è possibile configurare comodamente i modelli BAC 50, BAC 100 e MiniPAC 4.0 su un PC. I parametri di movimento, le posizioni e le sequenze di movimento possono essere regolati con precisione. Le funzioni diagnostiche e i test di funzionamento semplificano la messa in servizio: il collegamento viene stabilito tramite la rispettiva interfaccia del dispositivo e, se necessario, un convertitore di interfaccia adeguato.
Predisposizione per gli encoder
I collegamenti per gli encoder consentono l’integrazione dei segnali di posizione. Oltre ai collegamenti per encoder della serie BAC, il MiniPAC 4.0 supporta sia encoder incrementali che assoluti.
I nostri controllori per motori passo-passo integrati nel motore come soluzione completa e intelligente
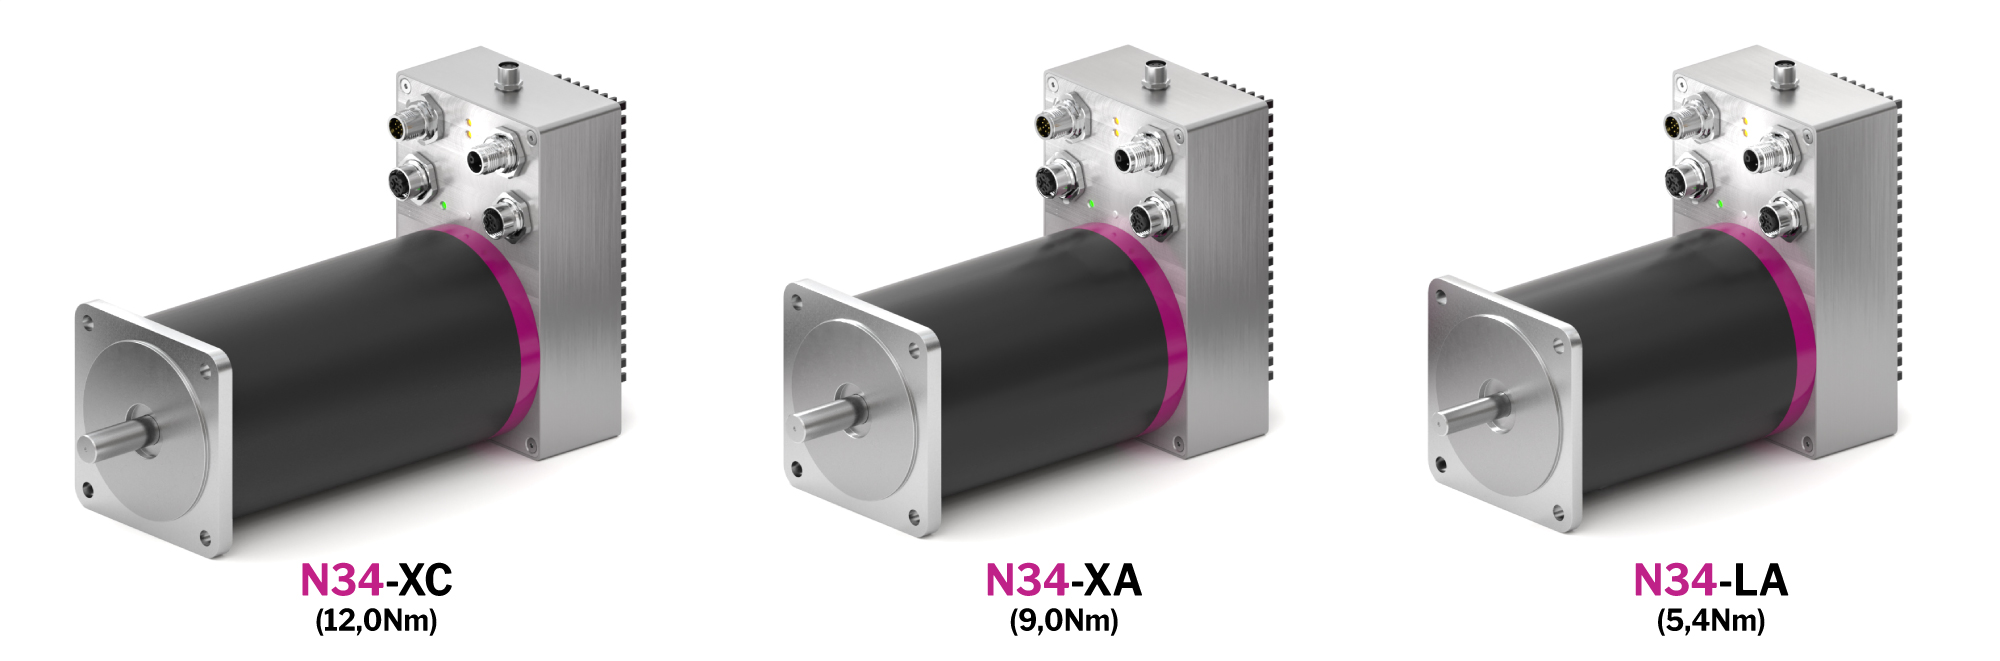
I nostri motori passo-passo integrati combinano il motore, il controllore di posizionamento e l’elettronica di potenza in un’unica unità compatta. Consentono di eseguire operazioni di posizionamento precise e sequenze di movimento ripetitive nelle macchine moderne e nei sistemi di automazione.
Grazie al controller integrato direttamente nel motore, riducono il cablaggio, consentono di risparmiare spazio nell’armadio di comando e semplificano la configurazione dei sistemi di azionamento decentralizzati. Offrono quindi un’alternativa compatta alla combinazione di un motore passo-passo separato e un controller esterno.
Dimensionamento corretto dei motori passo-passo con MotorFinder
Il MotorFinder di GUNDA Automation vi aiuta a progettare azionamenti a motore passo-passo, sistemi ad assi e soluzioni di azionamento complete. Utilizzando dati di movimento reali, nonché masse e forze definite, è possibile dimensionare il motore passo-passo appropriato, che funge da base per la selezione di un controller adatto.
In pochi semplici passaggi è possibile inserire i dati relativi al sistema di assi, al profilo di movimento e al carico. Lo strumento calcola quindi i motori passo-passo adatti e visualizza chiaramente i risultati in una curva coppia-velocità. Sulla base di questi dati, è possibile abbinare il motore e il controller in termini di corrente del motore, tensione di alimentazione e requisiti applicativi.
Inoltre, MotorFinder consente l’analisi di accelerazioni, velocità e profili di movimento, nonché la progettazione di soluzioni di azionamento adeguate, che possono includere, a scelta, riduttori.
Grazie ai diagrammi tempo-distanza, alla gestione dei progetti e all’esportazione in formato PDF, MotorFinder supporta la pianificazione tecnica dei progetti nell’ingegneria meccanica e nell’automazione industriale.
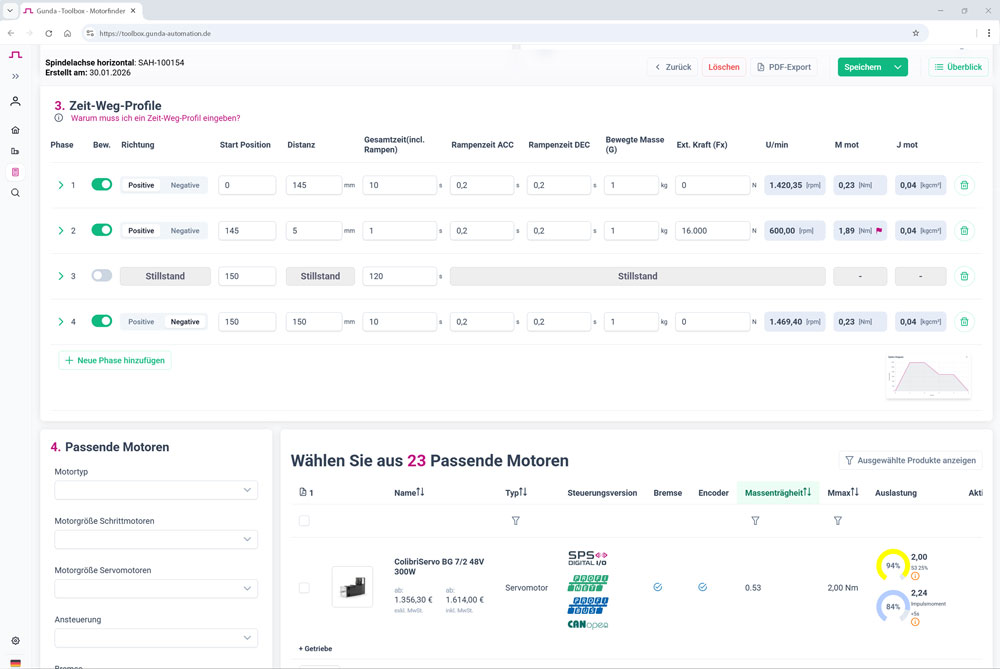
Inizia subito online
Apri MotorFinder nella Toolbox e crea un progetto solido in pochi minuti, con visualizzazione, capacità di carico ed esportazione incluse.
Vai a MotorFinderColibri Studio 4.0
Configurazione e diagnostica per i sistemi di azionamento Colibri
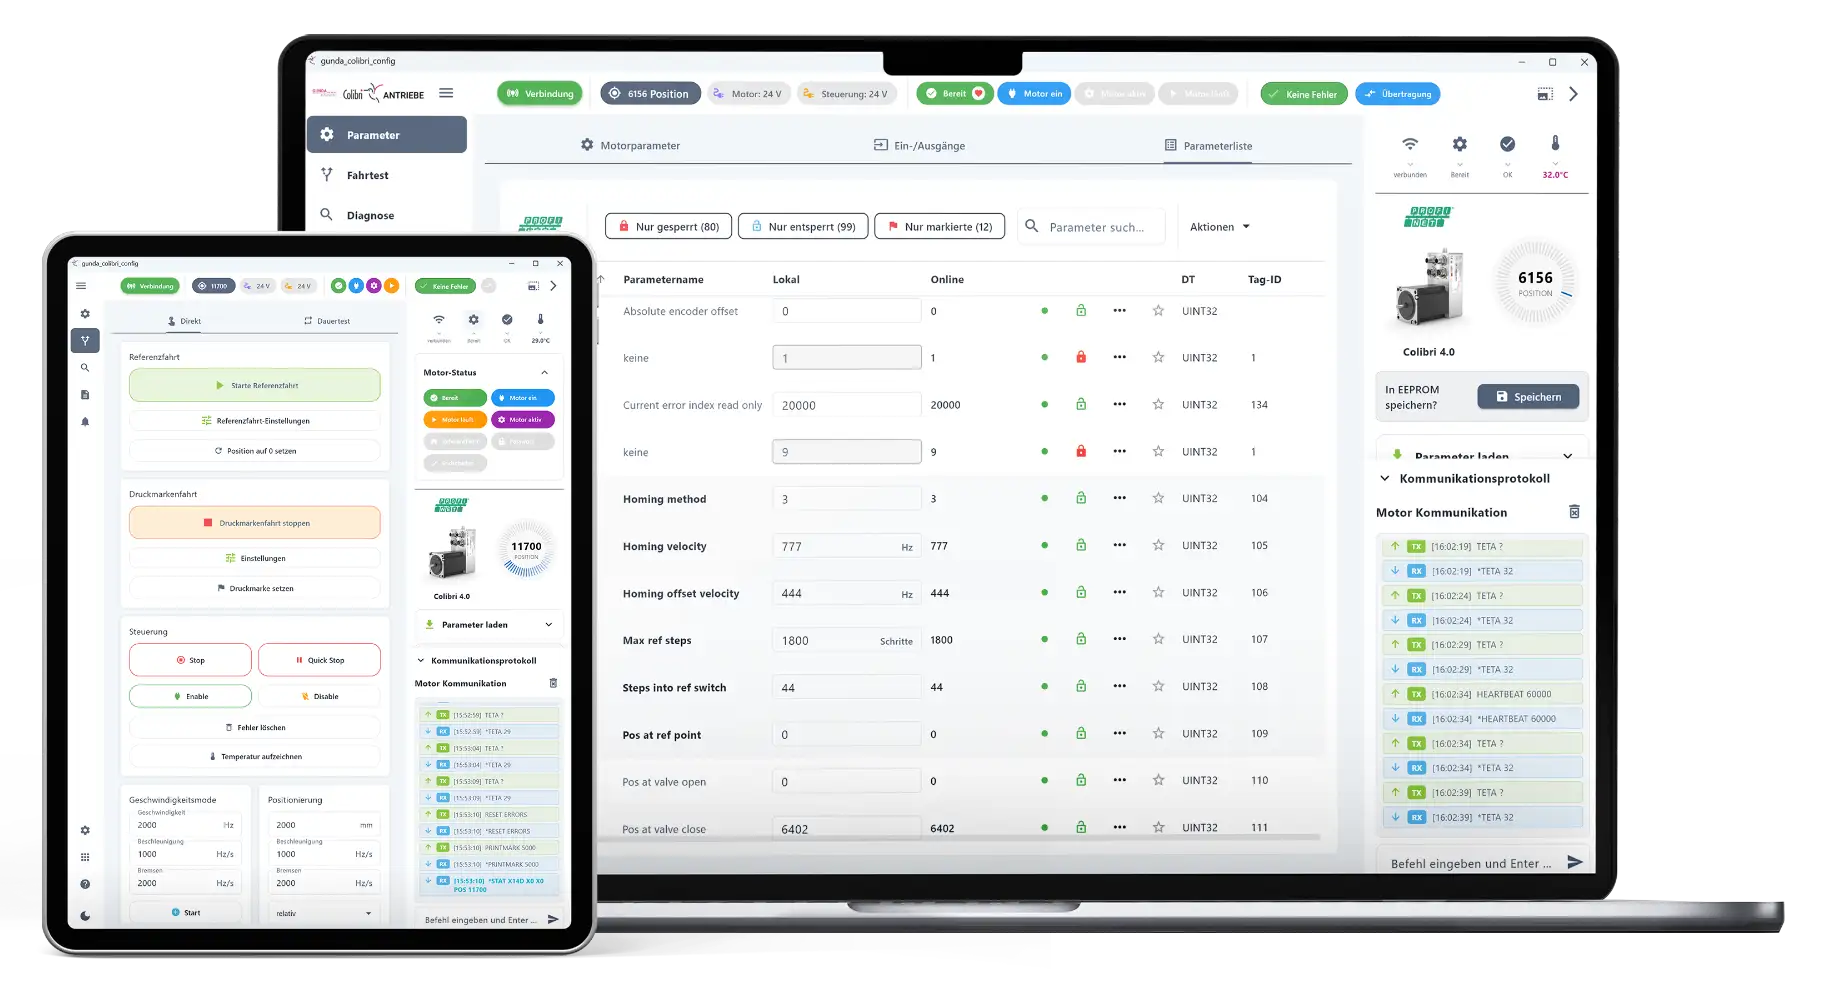
Colibri Studio è un software gratuito per la configurazione industriale, la parametrizzazione e la diagnostica dei controllori per motori passo-passo Colibri. I dispositivi possono essere collegati rapidamente tramite Ethernet o USB, i parametri possono essere regolati secondo necessità e le configurazioni possono essere salvate.
Ideale per l’ingegneria meccanica, l’assistenza e lo sviluppo, consente una messa in servizio efficiente, stati dei dispositivi riproducibili e test di movimento strutturati nell’uso quotidiano B2B. Software sviluppato a Ravensburg, nell’Alta Svevia.
Domande frequenti sui nostri controllori per motori passo-passo
Qui trovate le risposte sulla scelta, sul collegamento al PLC, sulla configurazione e sul funzionamento di BAC 50, BAC 100 e MiniPAC 4.0.
Come scegliere il controllore per motori passo-passo adatto?
I criteri principali sono la corrente di fase del motore, la tensione di alimentazione, il tipo di comando, l'interfaccia encoder e le condizioni di installazione. BAC 50 offre una corrente di fase regolabile fino a 3 A, BAC 100 fino a 10 A. Entrambi supportano, a seconda della versione, I/O digitali oppure segnali passo/direzione. MiniPAC 4.0 offre fino a 10 A RMS ed è adatto ad applicazioni con Industrial Ethernet o encoder assoluti SSI. Ogni modello controlla un singolo asse con motore passo-passo.
Quali sono le differenze tra BAC 50, BAC 100 e MiniPAC 4.0?
I modelli differiscono principalmente per corrente del motore, tensione di alimentazione, interfacce e collegamenti. BAC 50 e BAC 100 offrono il comando tramite I/O digitali oppure passo/direzione, con RS485 opzionale. BAC 50 funziona con una corrente di fase fino a 3 A e un'alimentazione motore di 24–48 VDC; BAC 100 arriva fino a 10 A e 24–60 VDC. MiniPAC 4.0 offre fino a 10 A RMS con alimentazione di 24–48 VDC, interfacce PROFINET, EtherCAT o EtherNet/IP e supporto per encoder incrementali e assoluti SSI.
Come si collegano i controllori per motori passo-passo a un PLC?
BAC 50 e BAC 100 possono essere collegati a un PLC tramite ingressi e uscite digitali oppure segnali passo/direzione, a seconda della versione. Nella selezione dei set tramite I/O digitali, il PLC seleziona un comando di movimento memorizzato e lo avvia tramite l'ingresso START. MiniPAC 4.0 permette il collegamento tramite PROFINET, EtherCAT o EtherNet/IP. Le librerie e i blocchi funzione forniti facilitano l'integrazione nel PLC.
Come si configurano BAC 50, BAC 100 e MiniPAC 4.0?
BAC 50, BAC 100 e MiniPAC 4.0 possono essere configurati da PC con Colibri Studio. È possibile impostare parametri di movimento, posizioni e sequenze, utilizzare le funzioni di diagnostica ed eseguire movimenti di prova. Il collegamento avviene tramite l'interfaccia del dispositivo; per i dispositivi BAC, se necessario, si utilizza un convertitore di interfaccia adatto. Per MiniPAC, il collegamento al PC avviene tramite Ethernet TCP/IP o USB, a seconda della versione dell'interfaccia.
Che cos'è un controllore per motori passo-passo?
Un controllore per motori passo-passo gestisce la corrente nelle fasi del motore e quindi il suo movimento. I nostri dispositivi integrano lo stadio di potenza e il controllo di posizionamento in un'unica unità compatta. A seconda del modello e della modalità operativa, elaborano comandi di movimento esterni oppure eseguono comandi memorizzati.
Quali tensioni di alimentazione richiedono i controllori?
BAC 50 richiede 24–36 VDC per la logica e 24–48 VDC per il motore. Per BAC 100, l'alimentazione della logica è anch'essa di 24–36 VDC, mentre quella del motore è di 24–60 VDC. MiniPAC 4.0 utilizza un'alimentazione separata della logica a 24 VDC e un'alimentazione motore di 24–48 VDC.
La corrente del motore può essere adattata all'applicazione?
Sì. La corrente di fase è regolabile fino a 3 A per BAC 50, fino a 10 A per BAC 100 e fino a 10 A RMS per MiniPAC 4.0. BAC 50 e BAC 100 offrono inoltre una riduzione regolabile della corrente a motore fermo. Le impostazioni devono essere adeguate al motore collegato, all'applicazione e alle condizioni termiche di installazione.
Si possono memorizzare profili di movimento in BAC 50 e BAC 100?
Sì. Nella versione con I/O digitali è possibile memorizzare fino a 31 profili di movimento per la selezione dei set. Questi possono essere selezionati tramite cinque ingressi codificati in binario ed eseguiti tramite START. In alternativa, un programma memorizzato può essere eseguito nella modalità sequenza di set.
Qual è la differenza tra selezione dei set e sequenza di set?
Nella selezione dei set, il PLC seleziona un comando di movimento memorizzato tramite ingressi codificati in binario e lo avvia tramite START. Le posizioni possono essere selezionate in qualsiasi ordine. Nella sequenza di set, i comandi programmati vengono eseguiti nell'ordine prestabilito. A seconda del programma di movimento, un nuovo segnale START avvia il comando successivo oppure i comandi configurati di conseguenza proseguono automaticamente.
Come funziona il segnale START nei controllori BAC?
Nella configurazione standard, START viene mantenuto HIGH per tutta la durata del movimento. Se START viene disattivato prima del termine, l'azionamento si arresta e il comando di movimento non viene completato. Il comportamento può cambiare in funzione della parametrizzazione se viene attivata la valutazione del fronte del segnale. Per il comando tramite PLC è quindi determinante la modalità di valutazione START impostata.
Quali segnali di ritorno forniscono BAC 50 e BAC 100 al PLC?
Le uscite digitali “Pronto” e “Motore fermo” informano il PLC sullo stato operativo e sul movimento. “Motore fermo” è HIGH quando il motore è fermo. Nelle applicazioni che richiedono una ricerca del riferimento, “Pronto” rimane LOW fino al suo completamento corretto. Durante un successivo posizionamento, “Pronto” deve rimanere HIGH per tutta la durata del movimento. Solo il completamento del comando insieme a un'esecuzione senza errori conferma un posizionamento riuscito; “Motore fermo” da solo non indica che la posizione di destinazione è stata raggiunta.
Cosa succede quando viene rilevato un blocco del motore?
Con il monitoraggio della rotazione tramite encoder attivo, un blocco o un errore di passo rilevato provoca l'arresto dell'azionamento. L'uscita “Pronto” diventa LOW e segnala al PLC che il posizionamento non è stato completato correttamente. Nella modalità di selezione dei set descritta, l'errore viene azzerato disattivando START. Se la ricerca del riferimento era già stata completata correttamente, “Pronto” torna HIGH ed è possibile avviare un nuovo posizionamento. La posizione rilevata tramite encoder viene mantenuta finché l'alimentazione rimane inserita.
Come funziona il comando passo/direzione?
Il sistema di controllo sovraordinato comanda il movimento tramite impulsi di passo e un segnale di direzione. BAC 50 e BAC 100 elaborano direttamente questi segnali nella versione corrispondente. In questa modalità è possibile impostare il funzionamento a passo intero, mezzo passo, quarto di passo e ottavo di passo.
Quali altre modalità operative offrono BAC 50 e BAC 100?
Oltre alla selezione dei set e alla sequenza di set, i controllori BAC nella versione con I/O digitali supportano la ricerca del riferimento, il posizionamento tramite marca di registro e l'impostazione analogica della velocità e della posizione. Nel posizionamento tramite marca di registro, un segnale del sensore influenza la sequenza di posizionamento. Un segnale analogico esterno può essere utilizzato per impostare la velocità o la posizione.
Quali encoder possono essere collegati?
BAC 50 e BAC 100 offrono un collegamento per encoder incrementali a 5 V con segnali differenziali A-/A e B-/B. MiniPAC 4.0 supporta encoder incrementali tramite RS422 ed encoder assoluti tramite SSI. L'encoder deve essere compatibile con l'interfaccia elettrica e con l'assegnazione dei collegamenti del dispositivo.
Per quale controllore per motori passo-passo è disponibile STO?
Per MiniPAC 4.0 è disponibile come opzione la funzione di sicurezza STO (Safe Torque Off). Il collegamento, il funzionamento e l'integrazione sono descritti nella relativa documentazione.
Cosa occorre considerare per il montaggio e la dissipazione del calore?
I controllori devono essere installati secondo le rispettive istruzioni di montaggio. Per BAC 50 e BAC 100 è necessaria una superficie di montaggio adatta alla dissipazione del calore; non è consentito un fissaggio termicamente isolante. Per il montaggio di BAC 100 su guida DIN è necessario un dissipatore. Anche per MiniPAC 4.0 devono essere rispettate le indicazioni specifiche di montaggio e raffreddamento.

Acquista da
Opzioni di acquisto
-
![Controllo motore passo-passo MiniPac]()
Controllo del motore passo-passo
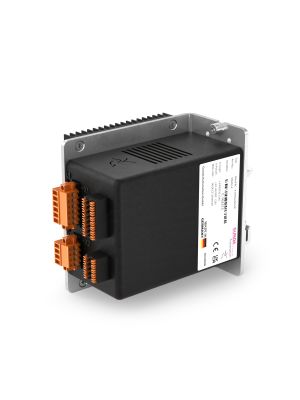
Versione: 4.0Per interfacce Industrial Ethernet
Corrente del motore regolabile fino a: 10 A
Tensione del motore: 24-48 V CC
Varianti di controllo: Profinet, EtherNet/IP, EtherCAT o CANOpen
Alloggiamento: armadio elettrico
Sicurezza: STO opzionaleLearn More
 Mostra prezzo399,00 €Exkl. 19% Steuern474,81 €Inkl. 19% Steuernzzgl. Versandkosten
-
![Controllo motore passo-passo BAC 100 10 A 1 asse]()
Controllo motore passo-passo
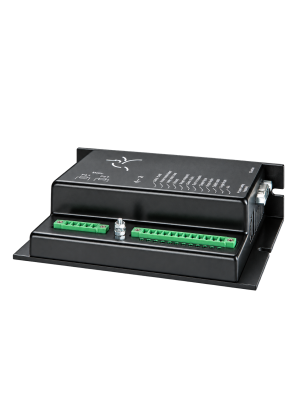
Versione: BAC 100Comando tramite I/O digitale o clock/direzione
Memoria integrata per i programmi di movimento
Corrente del motore regolabile fino a: 10 A
Tensione del motore: 24-60 V CC
Alloggiamento: armadio elettricoLearn More Mostra prezzo380,00 €Exkl. 19% Steuern452,20 €Inkl. 19% Steuernzzgl. Versandkosten
-
![Piccolo controller per motore passo-passo da 3 A con memoria di programma integrata]()
Controllo motore passo-passo
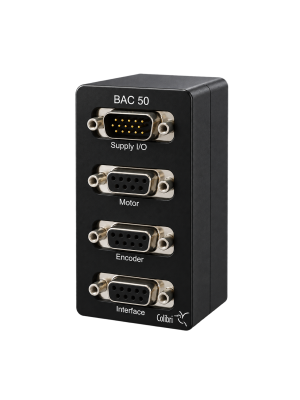
Versione: BAC 50Comando tramite I/O digitale o clock/direzione
Memoria integrata per i programmi di movimento
Corrente del motore regolabile fino a: 3 A
Tensione del motore: 24-48 V CC
Alloggiamento: armadio elettricoLearn More
Mostra prezzo280,00 €Exkl. 19% Steuern333,20 €Inkl. 19% Steuernzzgl. Versandkosten