
 DE
 EN
Risparmio di spazio
Più spazio nel quadro elettrico.
L’elettronica di potenza è integrata nel motore. Non è più necessario un amplificatore di potenza separato nel quadro elettrico.
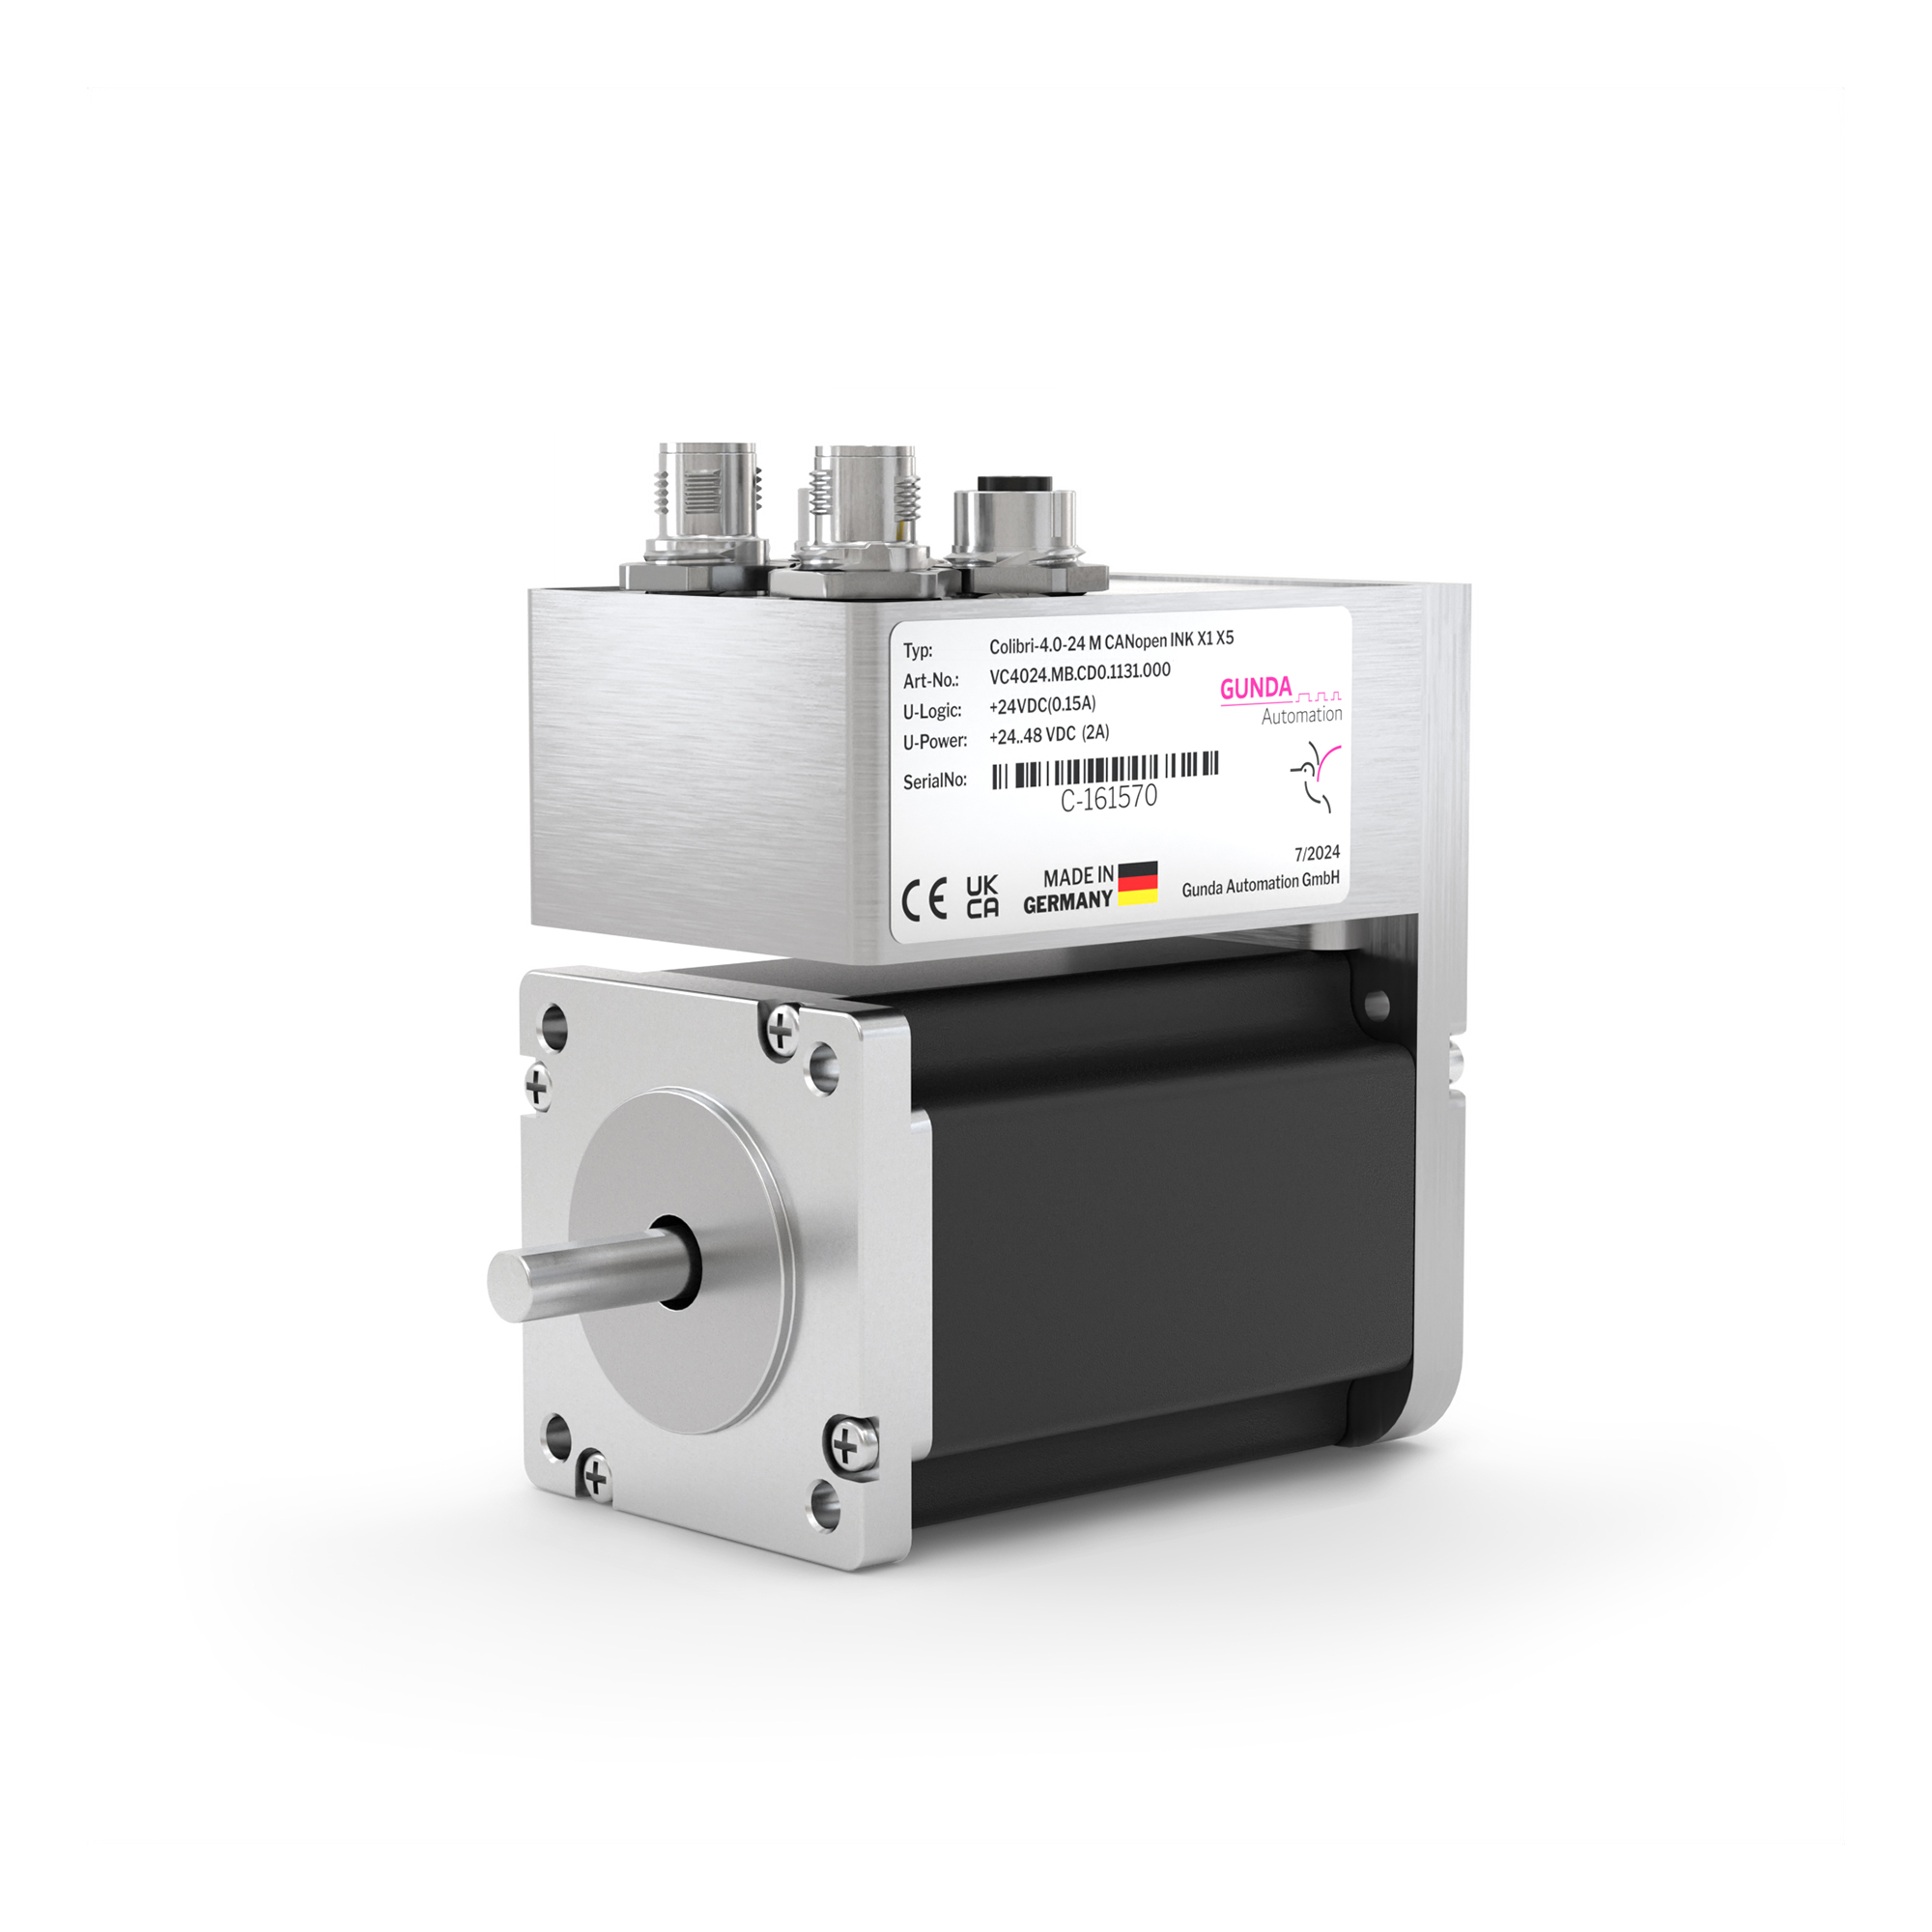
Motore, elettronica di potenza e controllo di posizionamento in un'unica unità – da NEMA 17 a NEMA 34, con coppia di tenuta da 0,5 a 12 Nm.
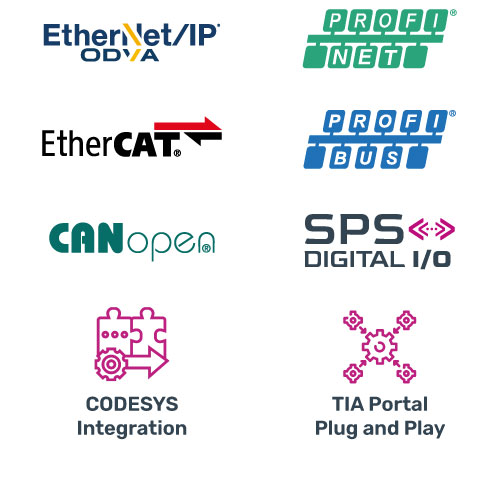
In qualità di produttore, GUNDA sviluppa e realizza internamente motori passo-passo integrati per la costruzione di macchine, l’automazione industriale e il posizionamento di precisione. Gli azionamenti Colibri riducono il cablaggio, risparmiano spazio nel quadro elettrico e semplificano la messa in servizio. Colibri 4.0 è disponibile con PROFINET, EtherCAT o EtherNet/IP, a seconda della versione.
Scegliete la dimensione, la forma dell’alloggiamento e l’interfaccia. Configurate le versioni disponibili nel negozio online o discutete le vostre esigenze direttamente con noi.
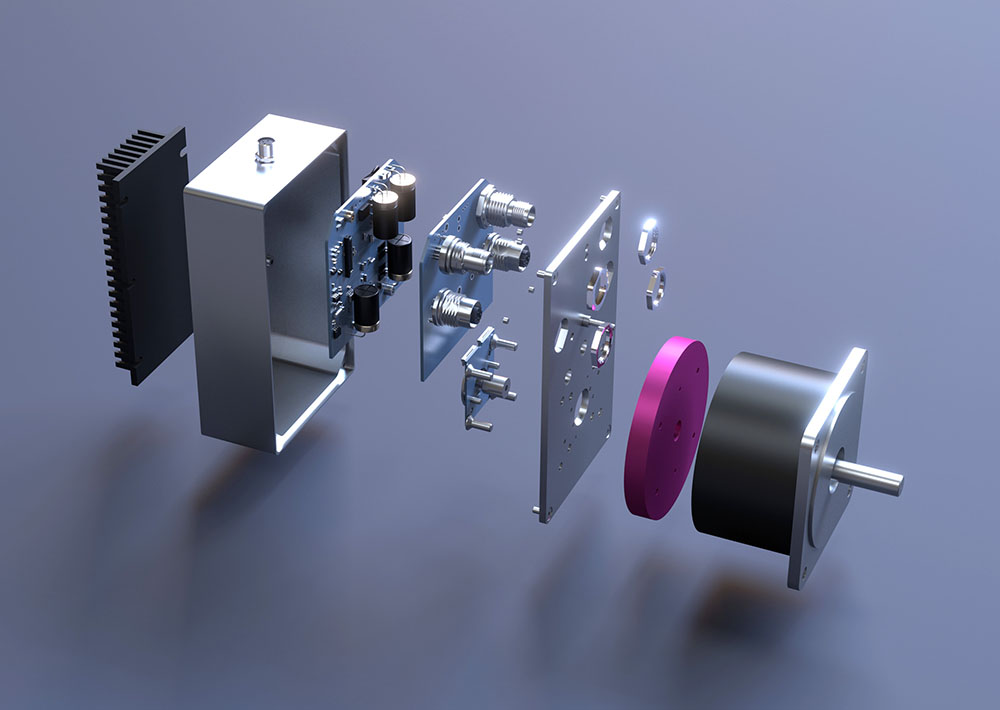
L’elettronica di potenza è integrata nel motore. Non è più necessario un amplificatore di potenza separato nel quadro elettrico.
Il motore e l’elettronica di potenza sono già collegati – per ridurre il cablaggio nella struttura della macchina.
Con Colibri Studio è possibile impostare i parametri ed eseguire test di funzionamento tramite USB o Ethernet.
Le funzioni di movimento vengono eseguite direttamente nell’azionamento – in linea con i concetti di macchine decentralizzate.
Motore, controllo ed elettronica di potenza formano un'unica unità. Ciò semplifica la progettazione e il montaggio.
Lo sviluppo e la produzione in proprio garantiscono tempi di risposta rapidi per domande tecniche ed esigenze individuali.
Dal motore passo-passo NEMA 17 all’azionamento compatto NEMA 34 ad alta coppia: confrontate i dati tecnici e scegliete poi la vostra versione nel negozio online.
Ancora indecisi? Vi vi aiutiamo nella scelta →| CINQUE SERIEUn confronto diretto. | 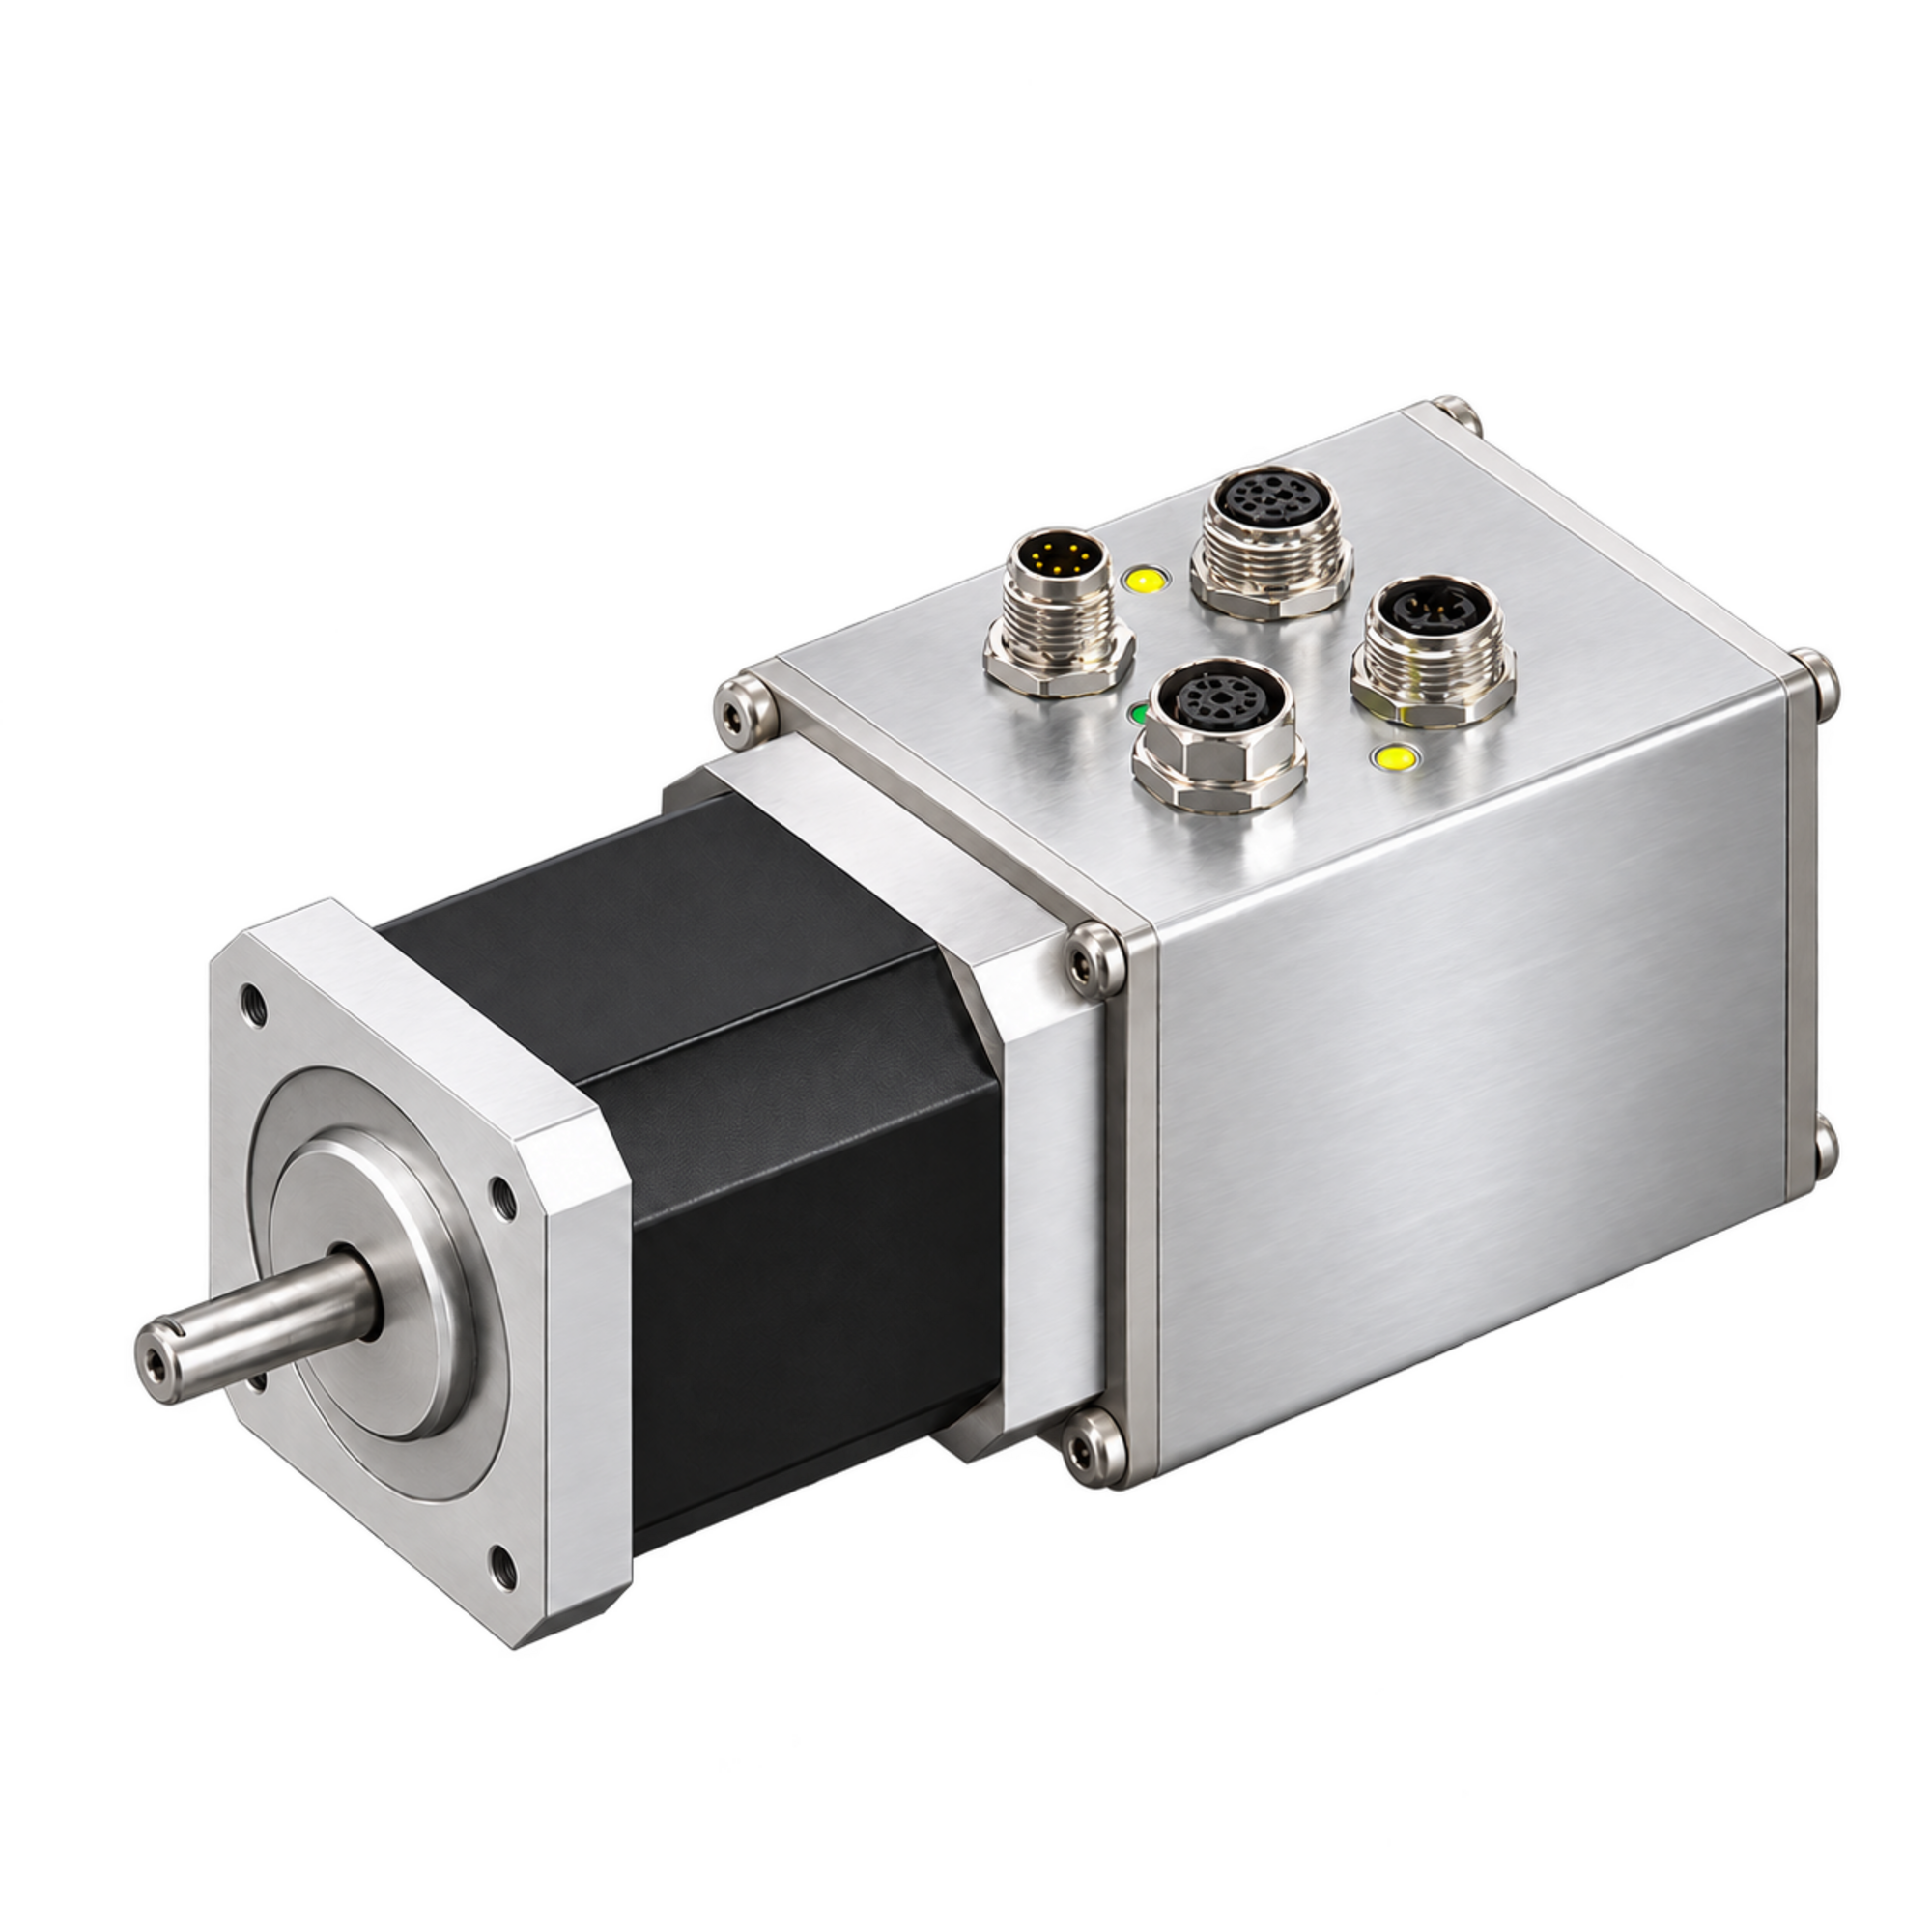 | 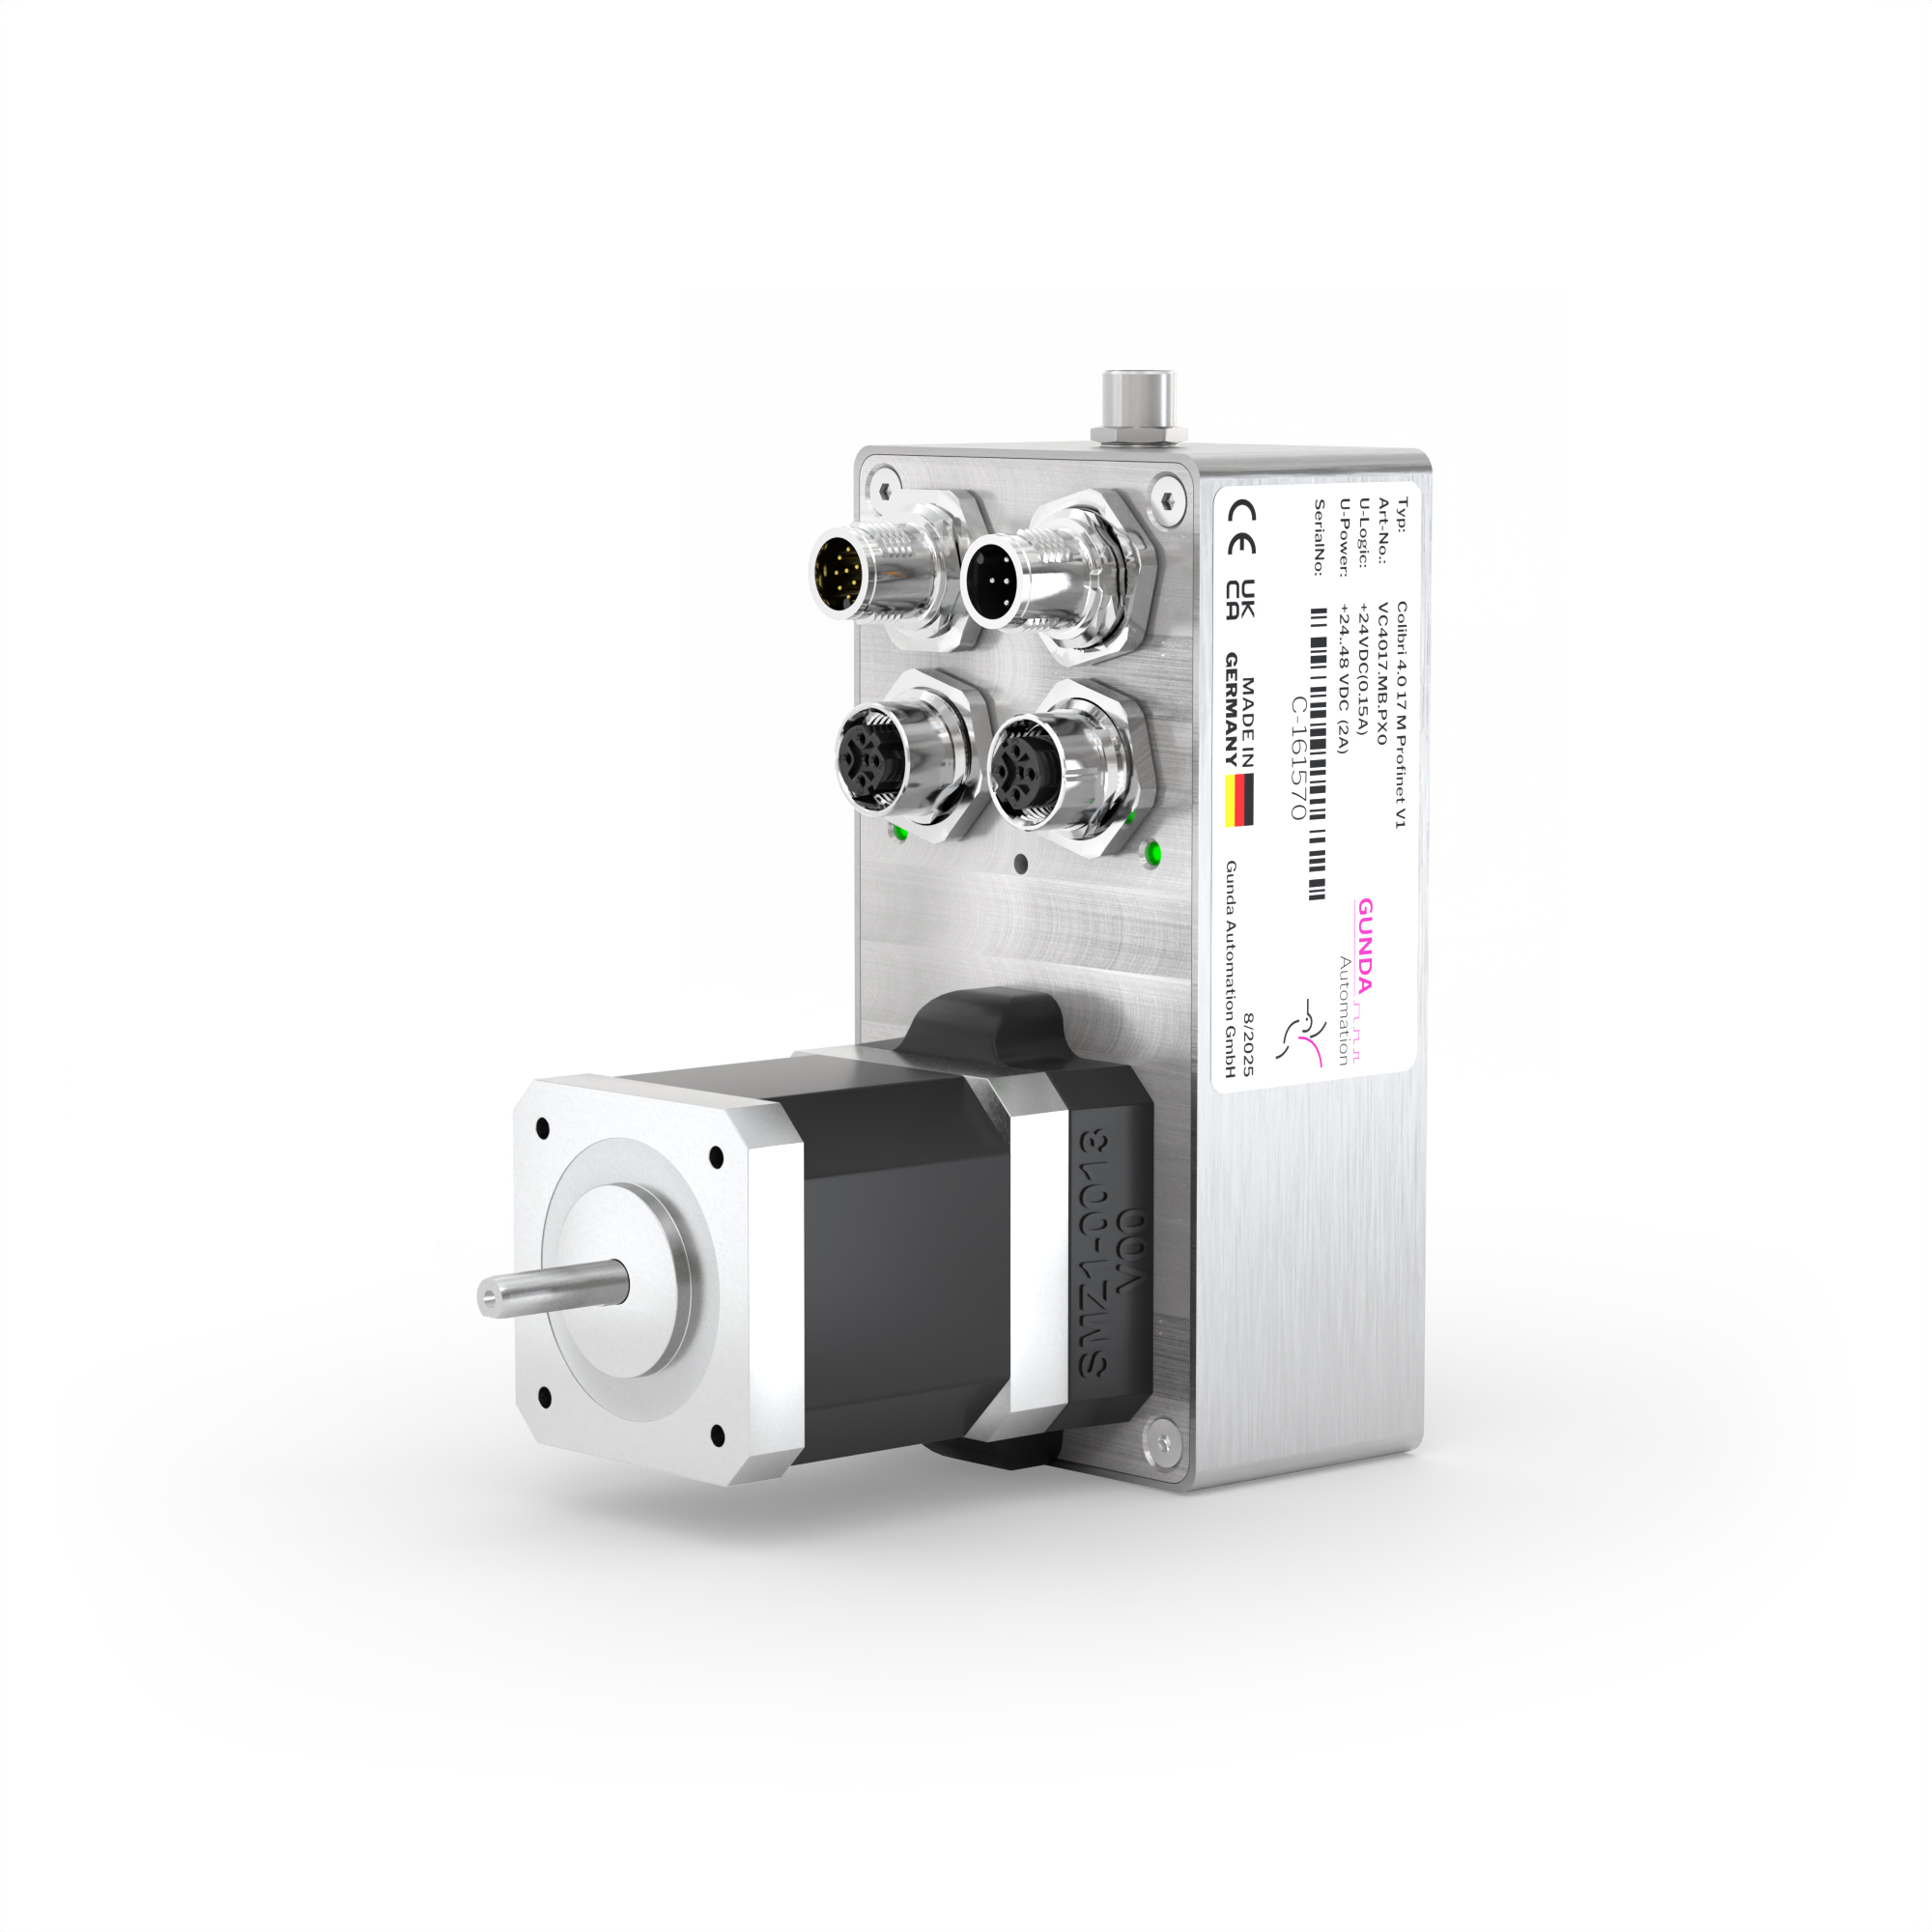 | 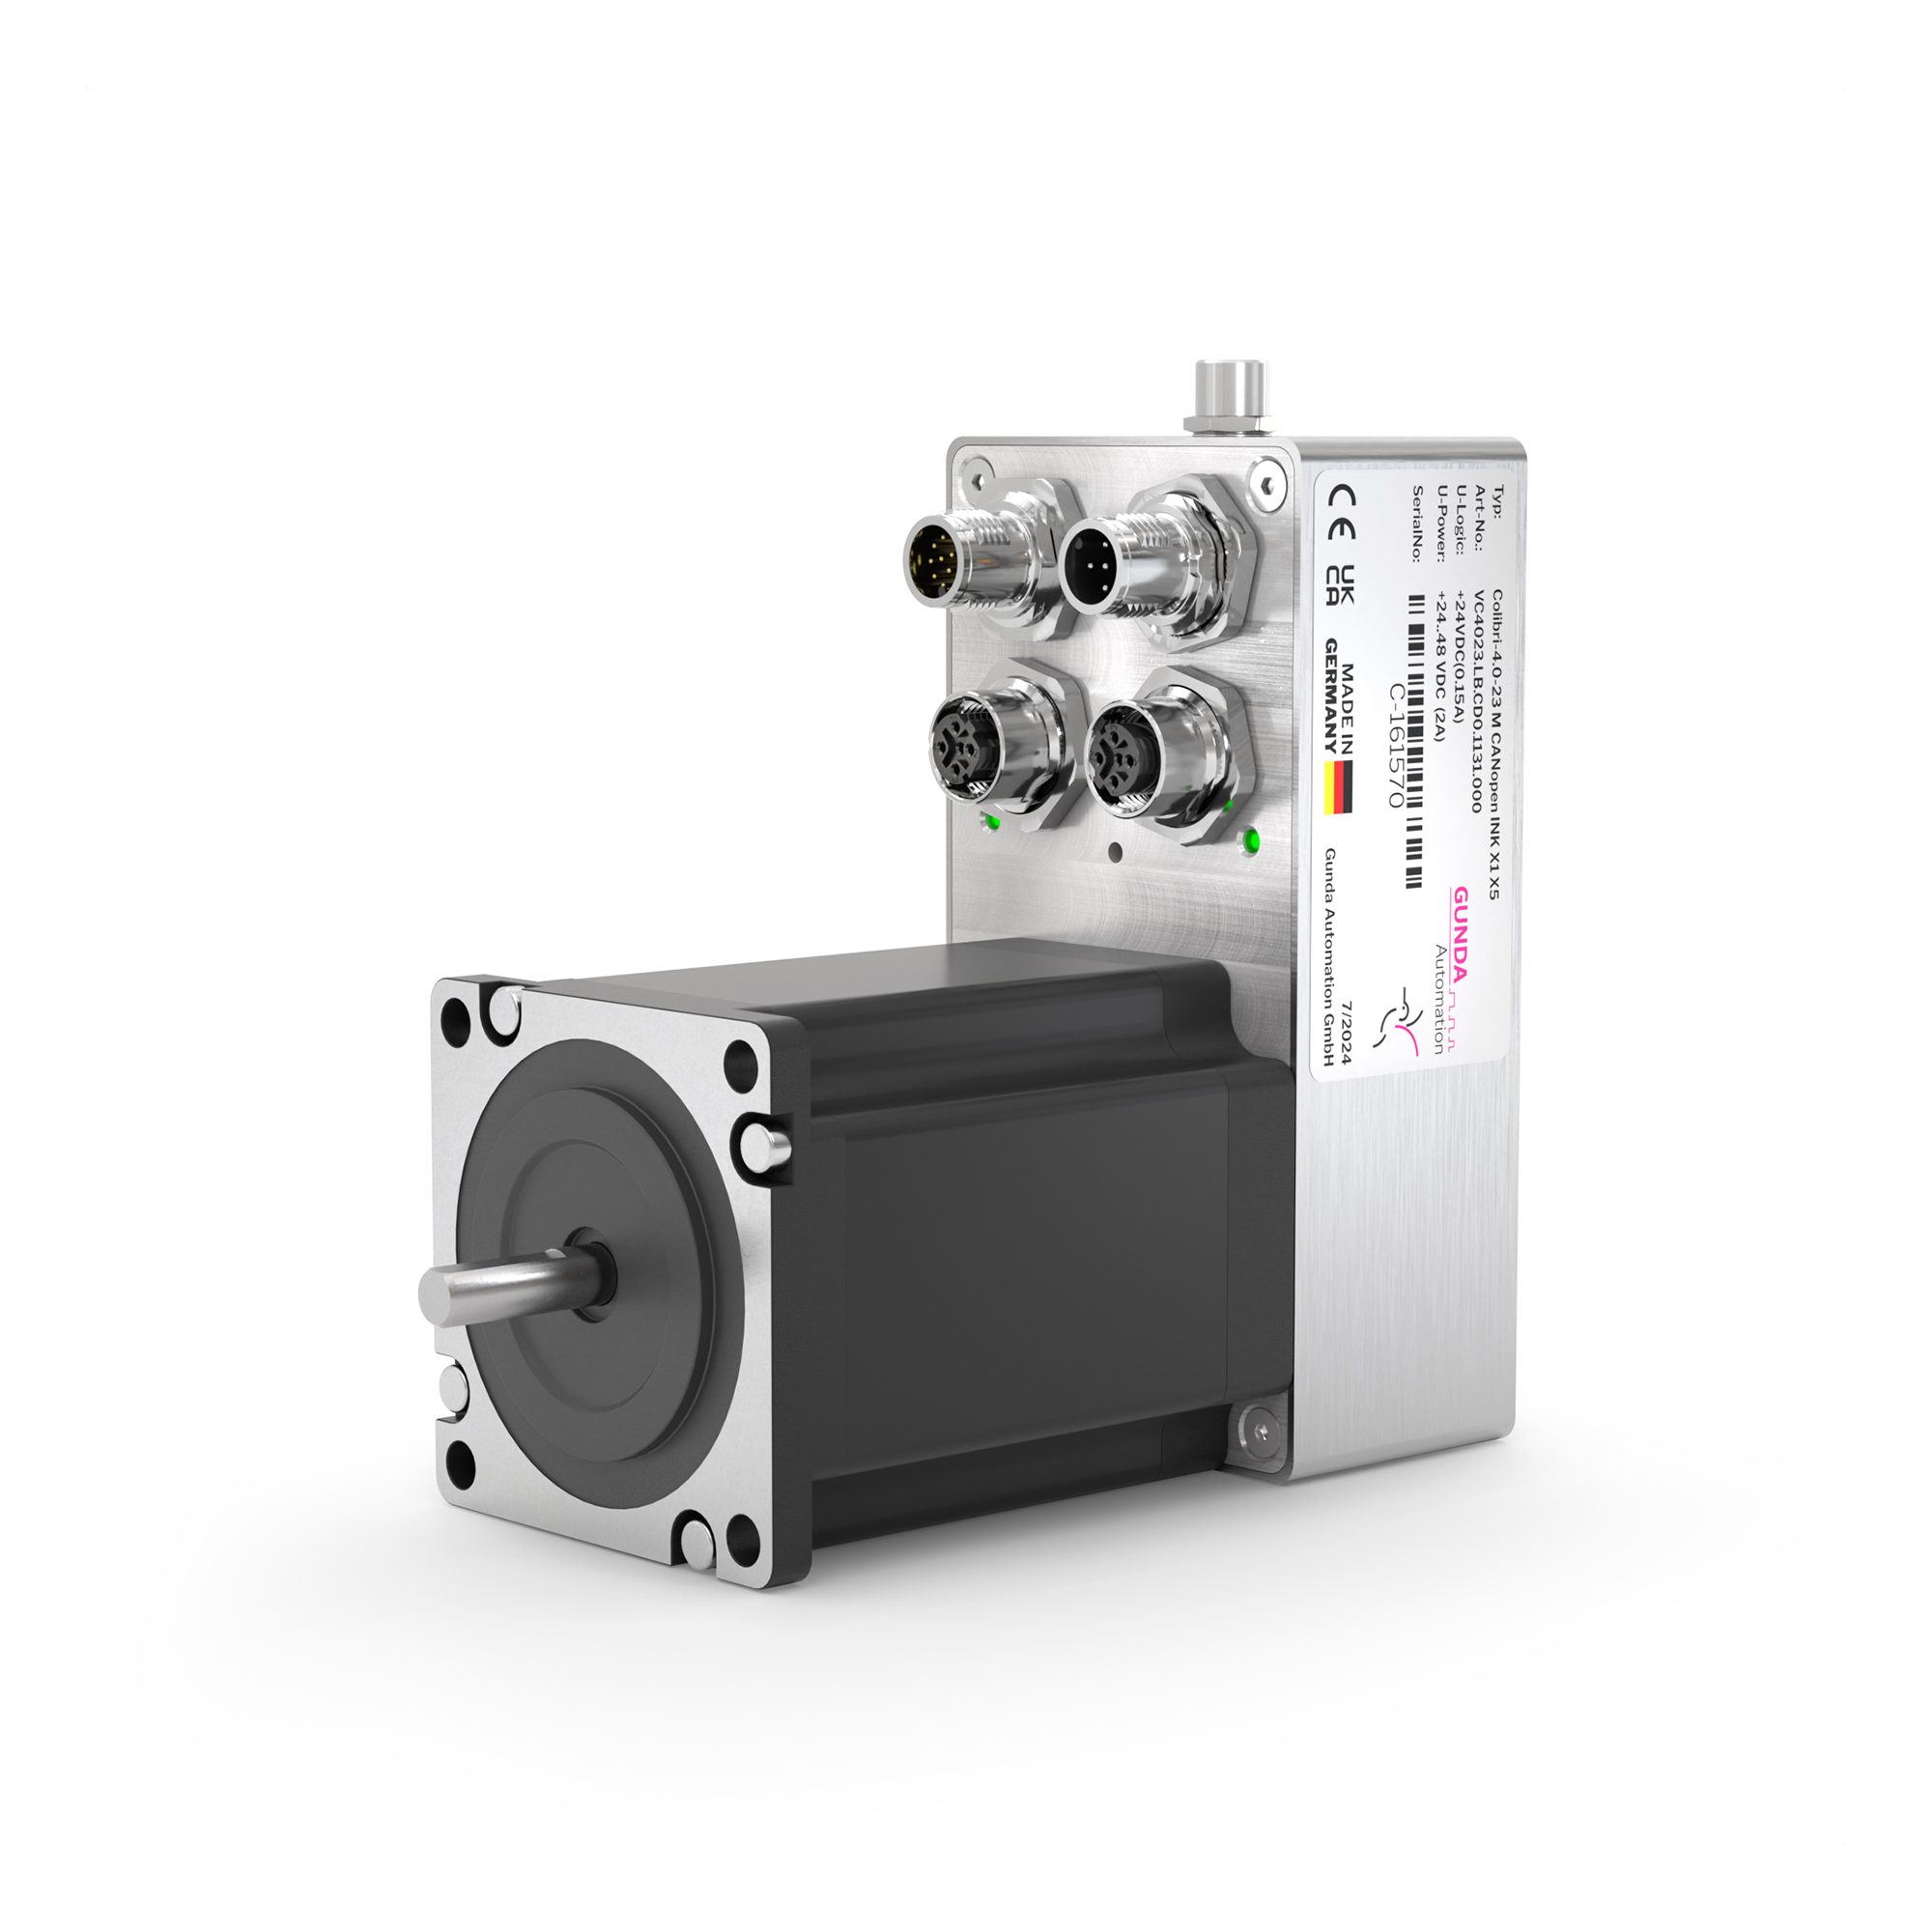 | 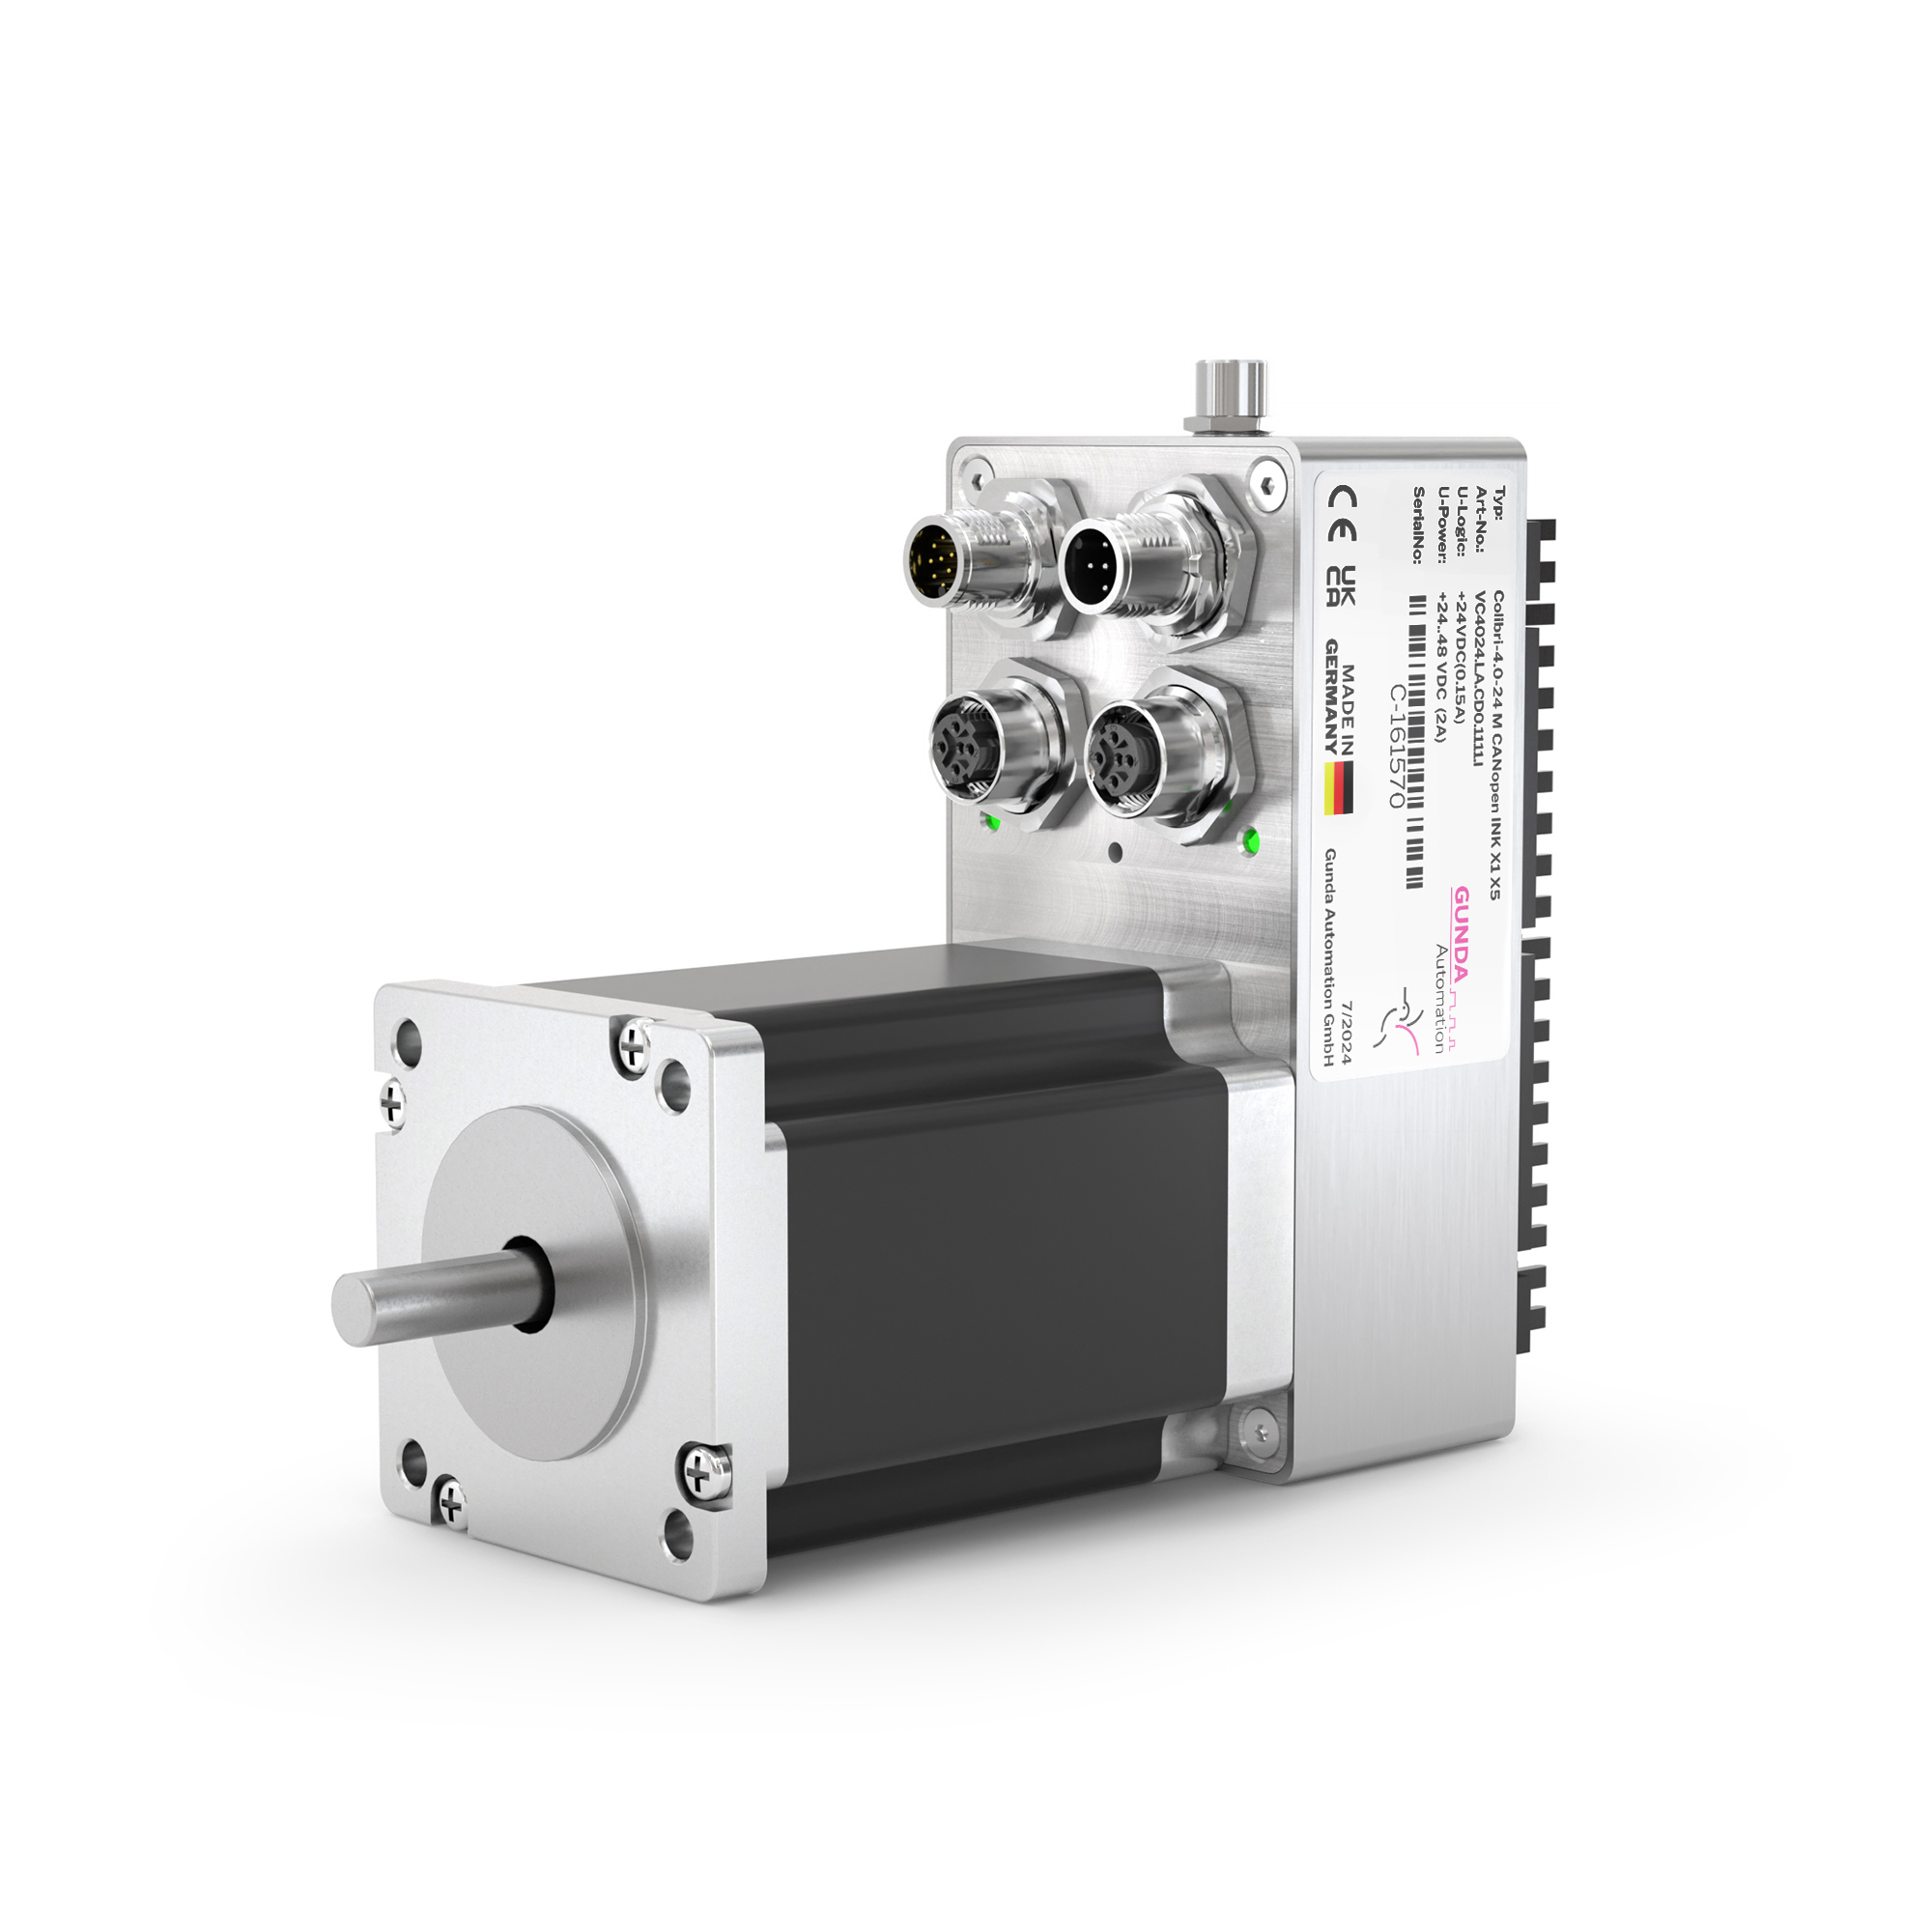 | 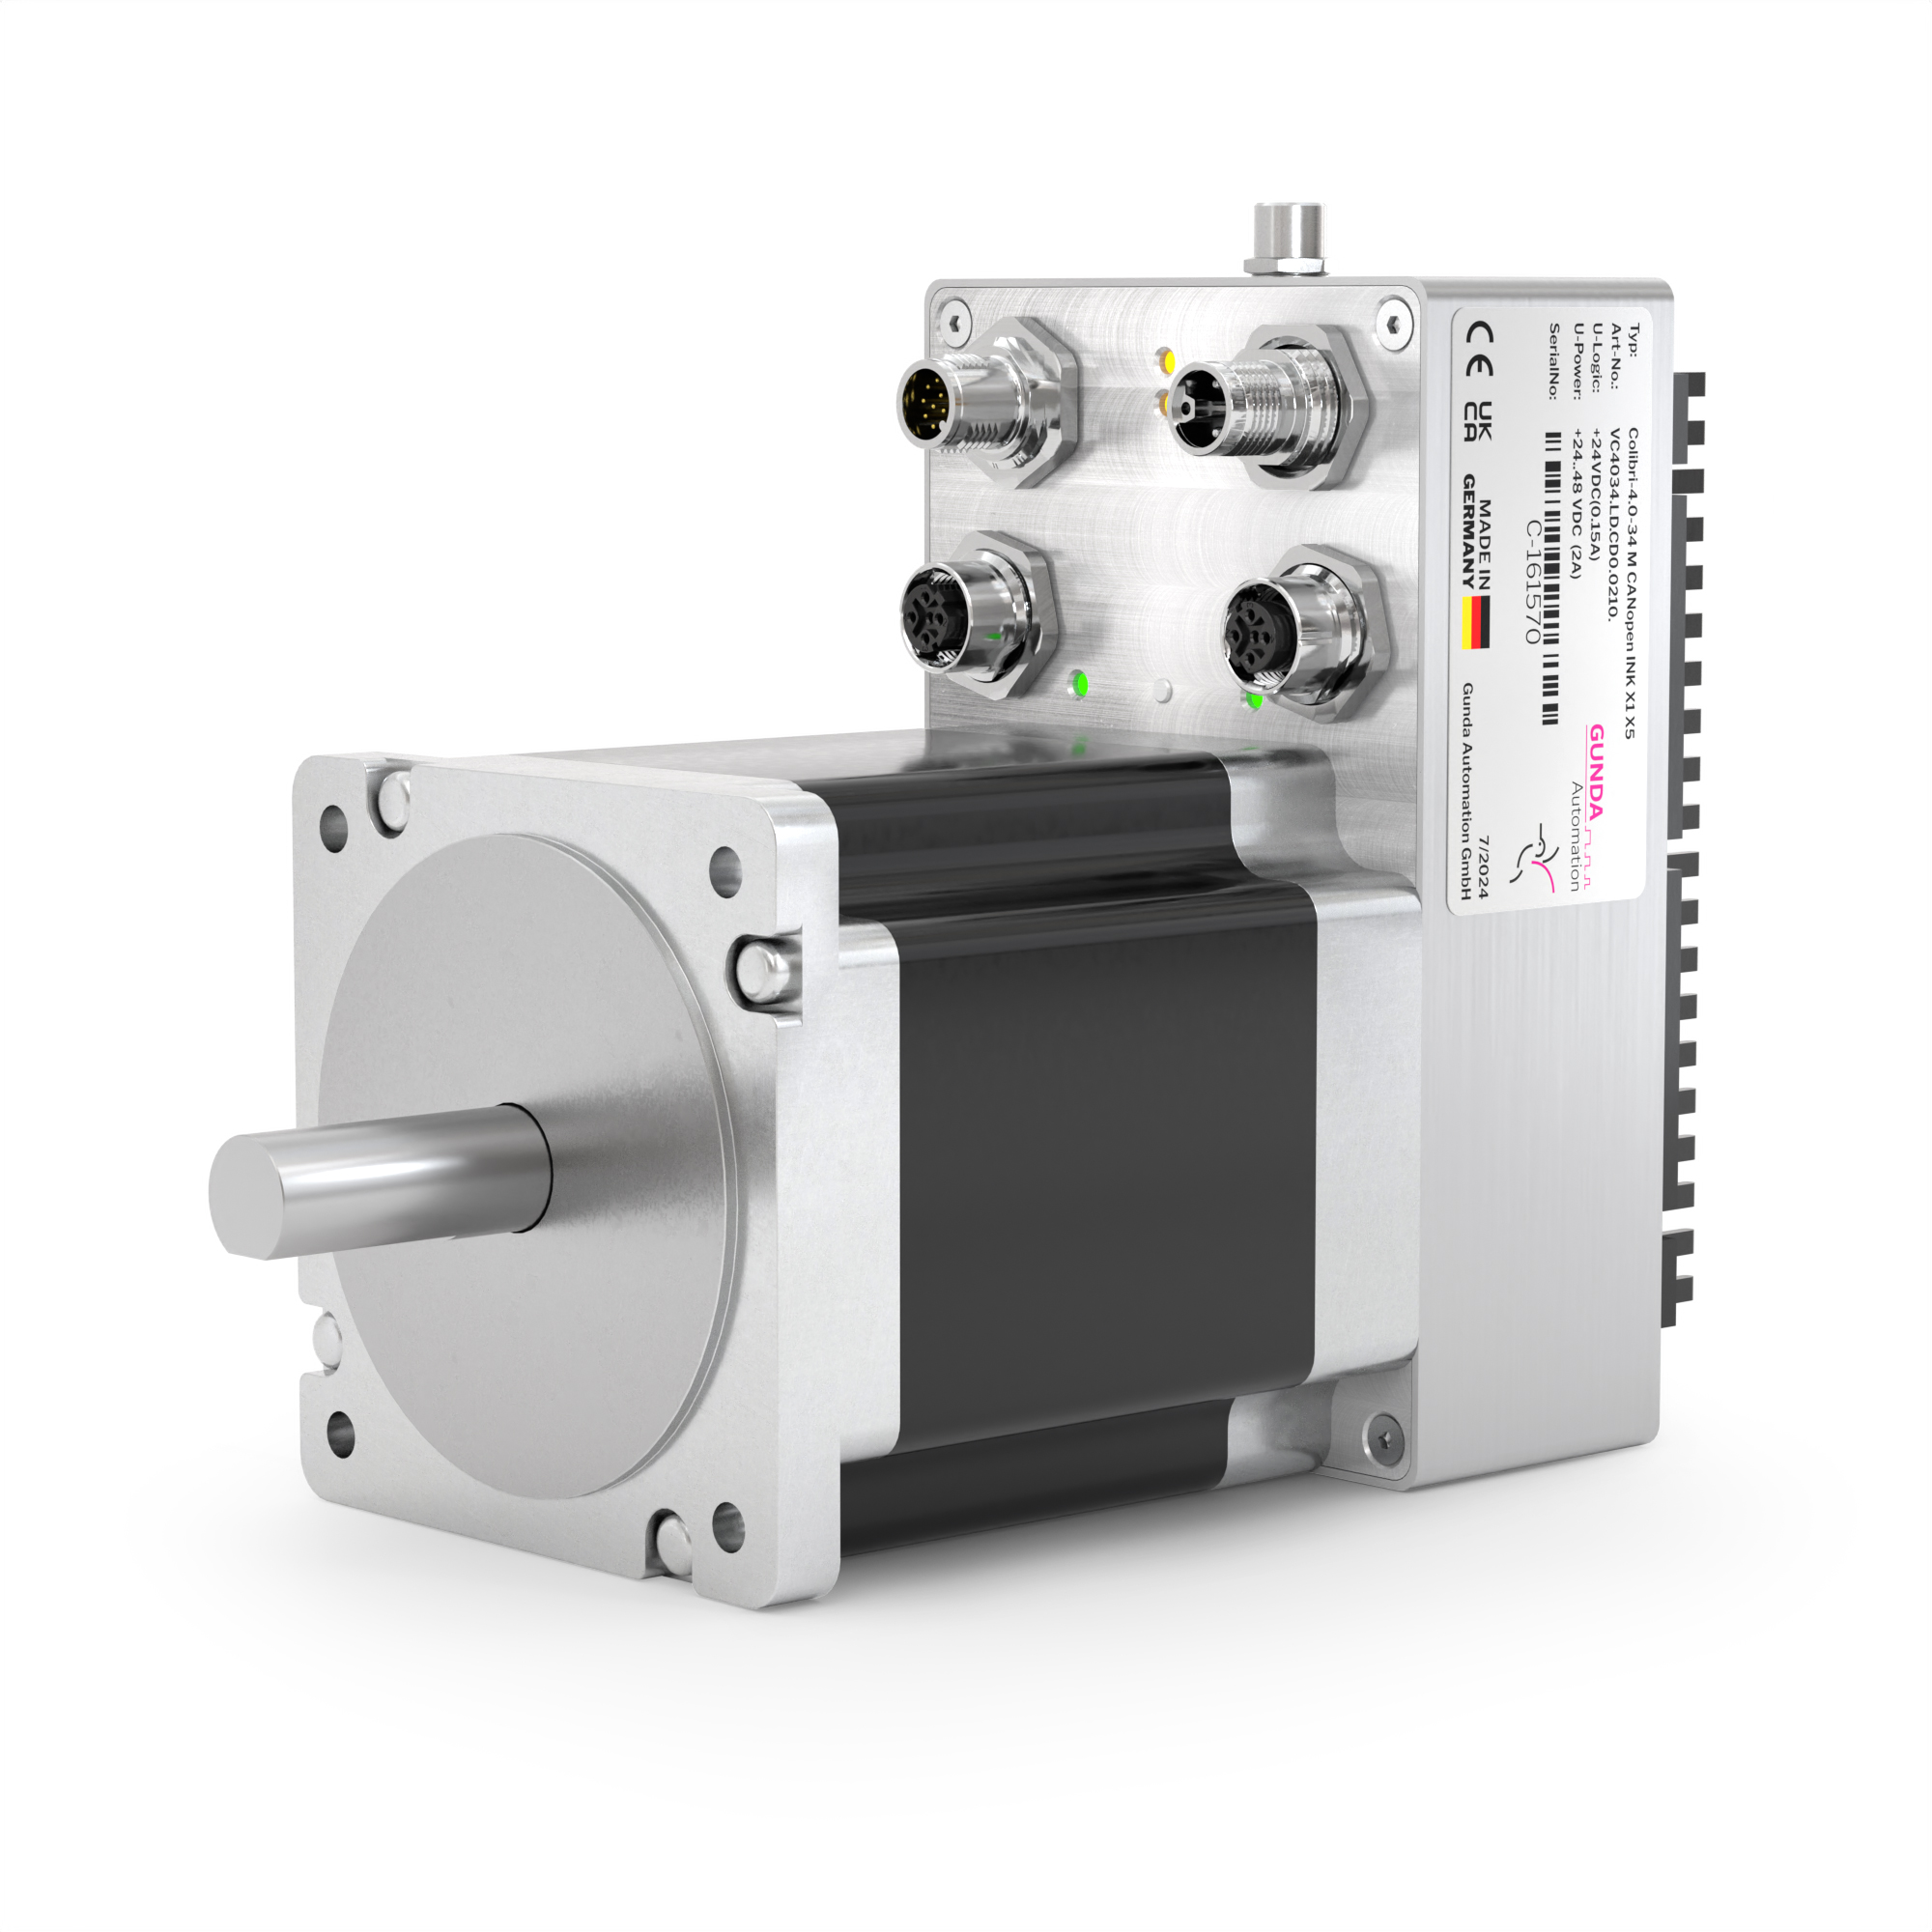 |
|---|---|---|---|---|---|
| 01 / Dimensioni e potenza | |||||
| Dimensioni NEMA | 17 | 17 | 23 | 24 | 34 |
| Dimensioni flangia · mm | 42 × 42 | 42 × 42 | 57 × 57 | 60 × 60 | 86 × 86 |
| Coppia di tenuta · Nm | 0,5 | 0,5 | 0,6 / 1,2 / 2 | 3 | fino a 12 |
| Forma costruttiva / Attacchi | In linea | Standard / Compatto | Standard / Compatto | Standard / Compatto | Standard / Compatto |
| Direzione di collegamento | Radiale o assiale | Standard: verso l’albero Compatto: verso l’alto | Standard: verso l’albero Compatto: verso l’alto | Standard: direzione dell’albero Compatto: verso l’alto | Standard: direzione dell’albero Compatto: verso l’alto |
| Tensione dello stadio finale del motore | 24–48 VDC | 24–48 VDC | 24–48 VDC | 24–48 VDC | 24–48 VDC |
| 02 / Tecnologia e comunicazione integrate | |||||
| Controllo di posizionamento + Elettronica di potenza | ✔ | ✔ | ✔ | ✔ | ✔ |
| Encoder incrementale | ✔ | ✔ | ✔ | ✔ | ✔ |
| PROFINET / EtherCAT / EtherNet/IP¹ | Opzione | Opzionale | Opzione | Opzione | Opzione |
| CANopen¹ | Verificare la versione | Opzione | Opzione | Opzione | Verificare la versione |
| 03 / Opzioni per la vostra applicazione | |||||
| Freno | —Non disponibile | —Non disponibile | Opzione | Opzione | Opzione |
| Encoder assoluto multigiro | Opzione | Opzione | Opzione | Opzione | Opzione |
| Riduttore epicicloidale | Opzione | Opzione | Opzione | Opzione | Opzione |
| Funzione di sicurezza STO | Su richiesta Verificare la versione | Opzione | Opzione | Opzione | Opzione |
| Scheda tecnica · PDF | |||||
| Il vostro prossimo passo | NEMA 17 INLINE seleziona nel negozio ↗ | NEMA 17 seleziona nel negozio ↗ | NEMA 23 seleziona nel negozio ↗ | NEMA 24 seleziona nel negozio ↗ | NEMA 34 Seleziona nel negozio ↗ |
¹ Selezionate l’interfaccia adatta al vostro PLC. I protocolli indicati non sono automaticamente inclusi tutti contemporaneamente. Le ulteriori opzioni dipendono dalla taglia e dalla versione scelta.
Per NEMA 17, NEMA 23, NEMA 24 e NEMA 34 scegliere l’alloggiamento standard o compatto. Il NEMA 17 in linea offre collegamenti radiali o assiali.
Per il dimensionamento del vostro motore passo-passo con controllo sono determinanti velocità, carico, accelerazione e durata di funzionamento. Verificate la curva caratteristica coppia-velocità nel MotorFinder oppure progettiamolo insieme.
Scegliete la serie. Definirete poi la lunghezza del motore, il tipo di alloggiamento e l’interfaccia nel negozio online o insieme a noi.
Per assi di posizionamento compatti e dispositivi con spazio di installazione limitato. Struttura in linea con collegamenti radiali o assiali.
Il compatto motore passo-passo NEMA 17 con controllo per piccole macchine, apparecchiature e automazione di laboratorio.
Per sistemi di alimentazione, assi di movimentazione e operazioni di posizionamento industriale. Tre lunghezze del motore tra cui scegliere.
Per operazioni di posizionamento con coppia di tenuta di 3 Nm. Scegliete l’alloggiamento standard o compatto in base allo spazio di installazione.
Il motore passo-passo NEMA 34 con controllo per assi di regolazione e posizionamento con elevate esigenze di coppia.
Che si tratti di alimentazione, posizionamento o regolazione: i motori passo-passo integrati uniscono un design compatto alla comunicazione industriale. La scelta del modello più adatto dipende dal carico, dal profilo di movimento e dallo spazio di installazione.
Per sistemi di alimentazione, assi di movimentazione e movimenti di regolazione con posizioni riproducibili.
Motori passo-passo compatti e integrati per spazi di installazione limitati e percorsi cavi brevi.
Motore, elettronica e comunicazione direttamente sull’asse – sincronizzate con il sistema di controllo di livello superiore. Scoprite i sistemi ad assi →
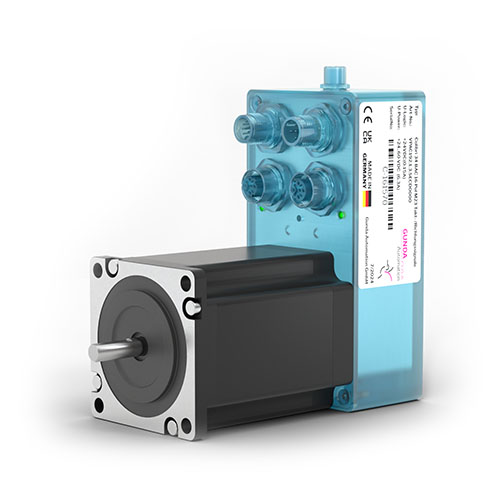
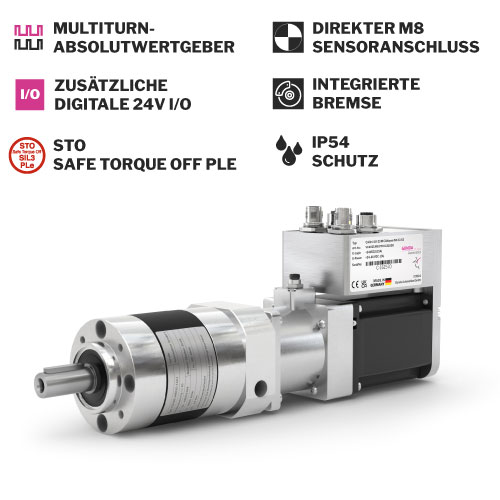
La dotazione e la disponibilità dipendono dalla versione scelta. Le relative schede tecniche dei prodotti e l’ulteriore documentazione tecnica sono disponibili sulle pagine dei prodotti collegate nel negozio online.
Oltre a Colibri 4.0, continuiamo a offrire collaudati motori passo-passo con controllo integrato per i progetti di macchine esistenti. Il controllo I/O di base BAC esegue sequenze di movimento e posizionamento memorizzate con o senza PLC esterno. Tramite lo strumento Colibri CFG è possibile configurare le sequenze di movimento BAC senza ricorrere alla programmazione classica. Le versioni Profibus supportano l’integrazione in impianti esistenti.
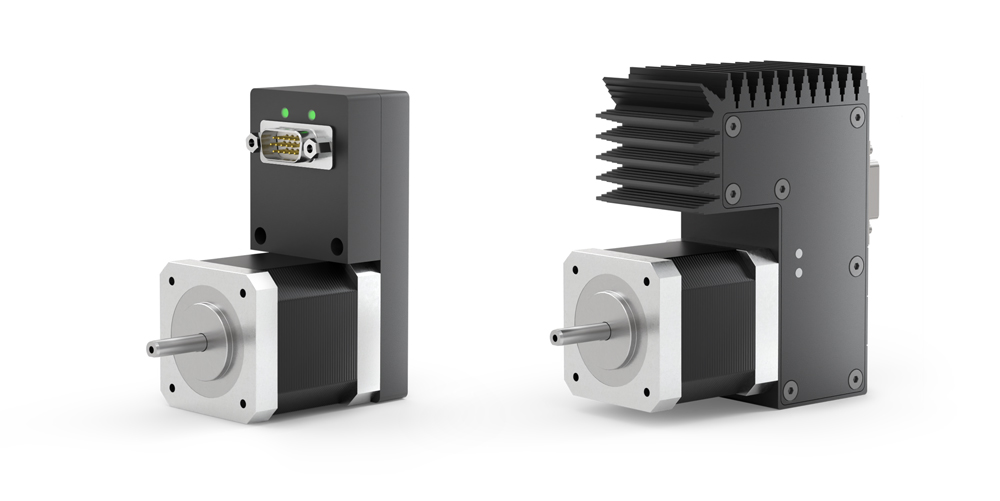
NEMA 17 · 42 × 42 mm
Coppia fino a 0,6 Nm
I/O di base BAC o Profibus DP
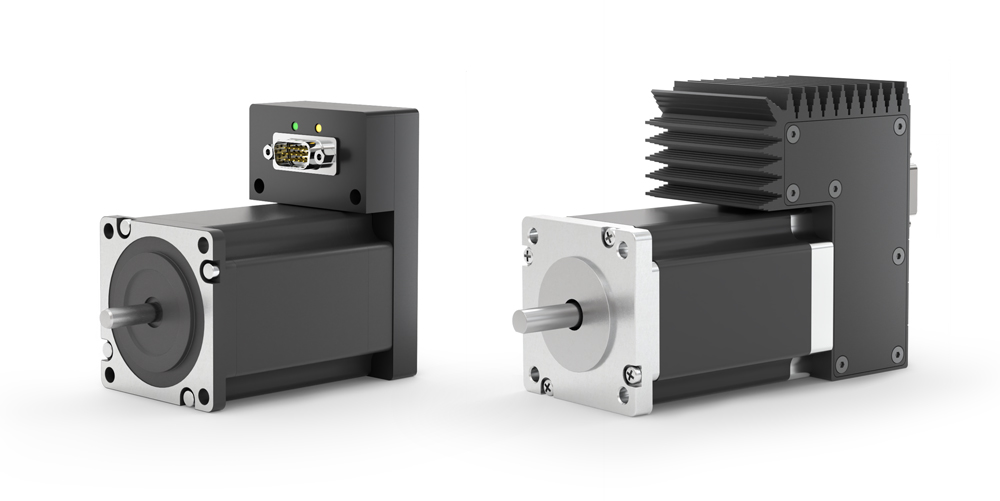
NEMA 23 · 57 × 57 mm
Coppia fino a circa 2 Nm
I/O di base BAC o Profibus DP
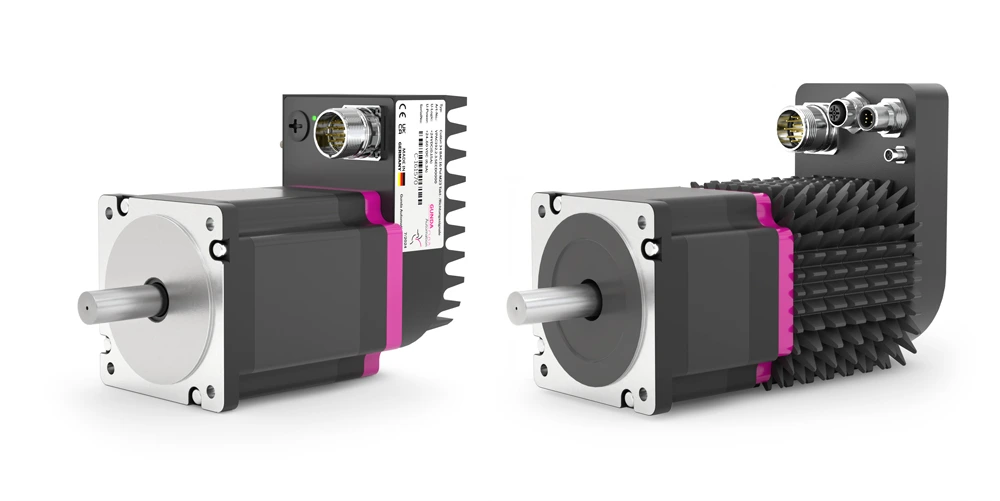
NEMA 34 · 86 × 86 mm
Coppia fino a 12 Nm
I/O di base BAC o Profibus DP
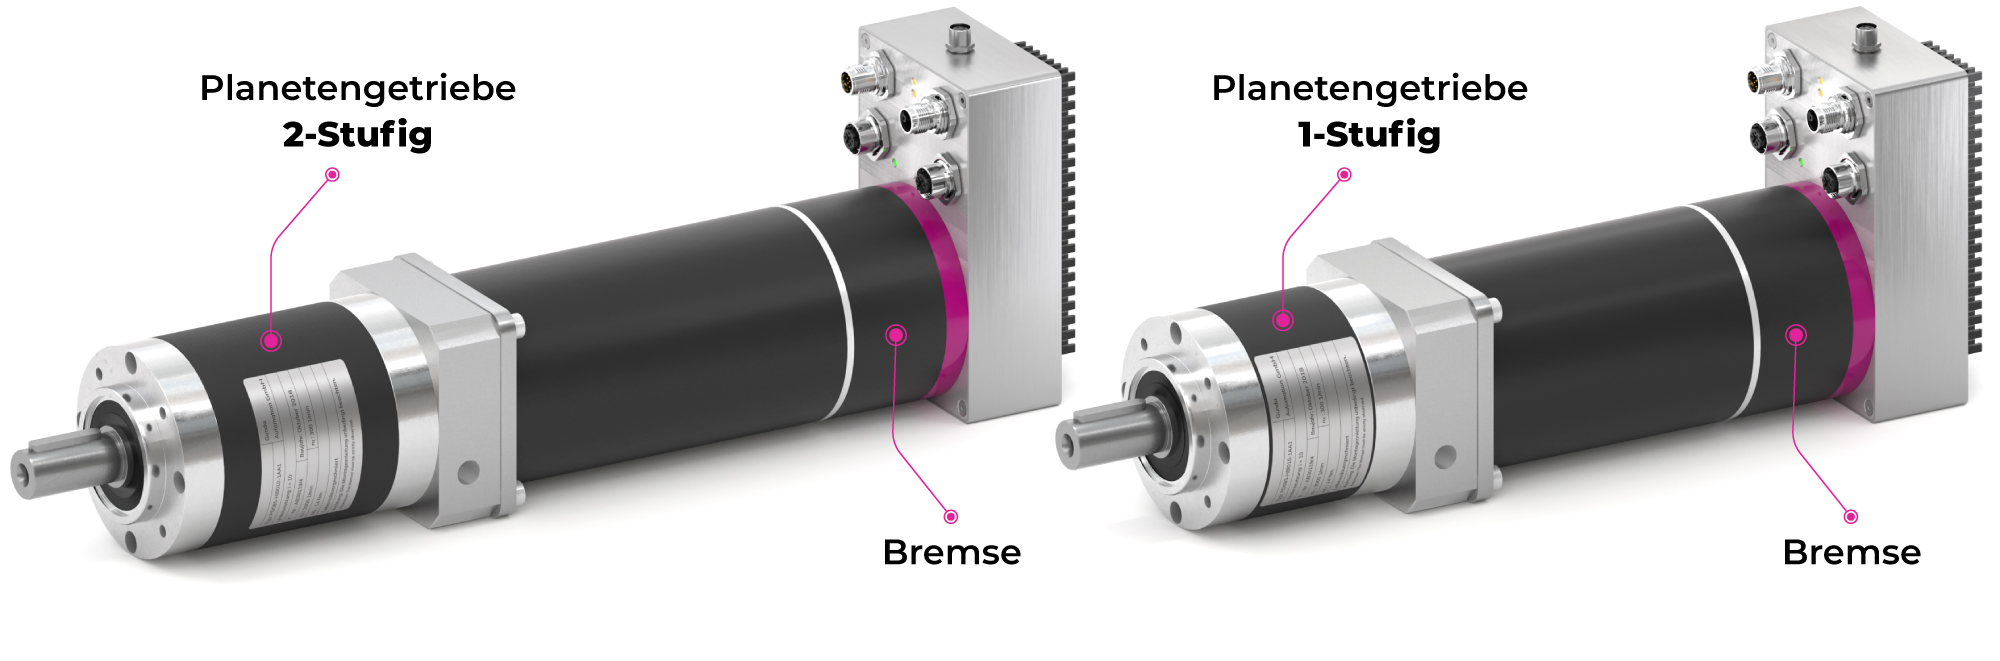
I nostri motori passo-passo sono disponibili anche con riduttori epicicloidali. Un rapporto di riduzione adeguato adatta velocità e coppia all’applicazione. Vi aiutiamo a scegliere il motore, il controllo e il riduttore.
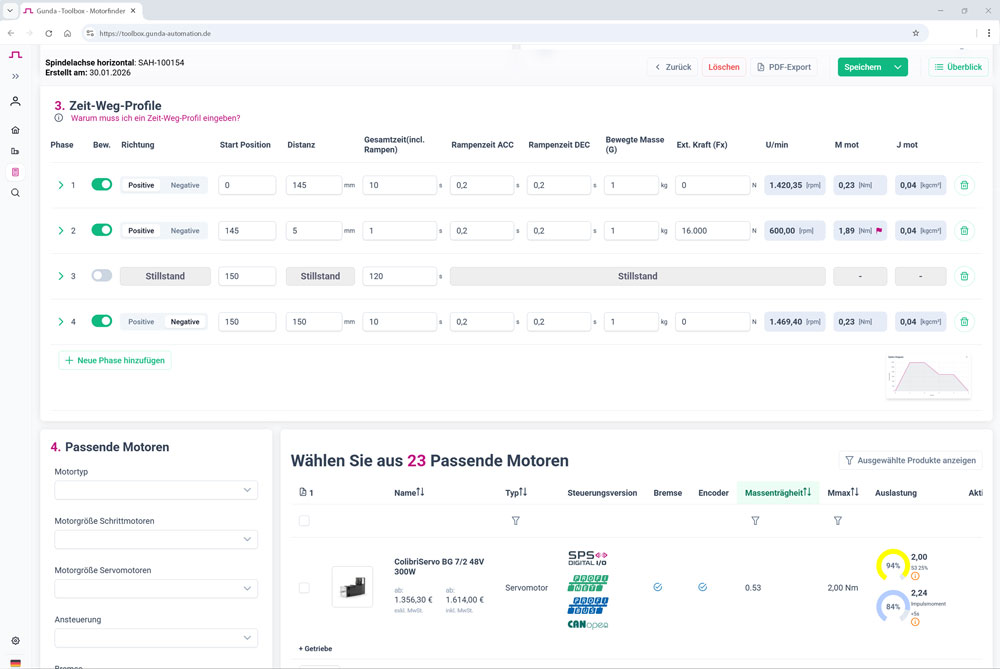
Inserire carico e profilo di movimento, verificare coppia e velocità: MotorFinder vi aiuta nella scelta del vostro motore passo-passo con controllo – anche con riduttore.
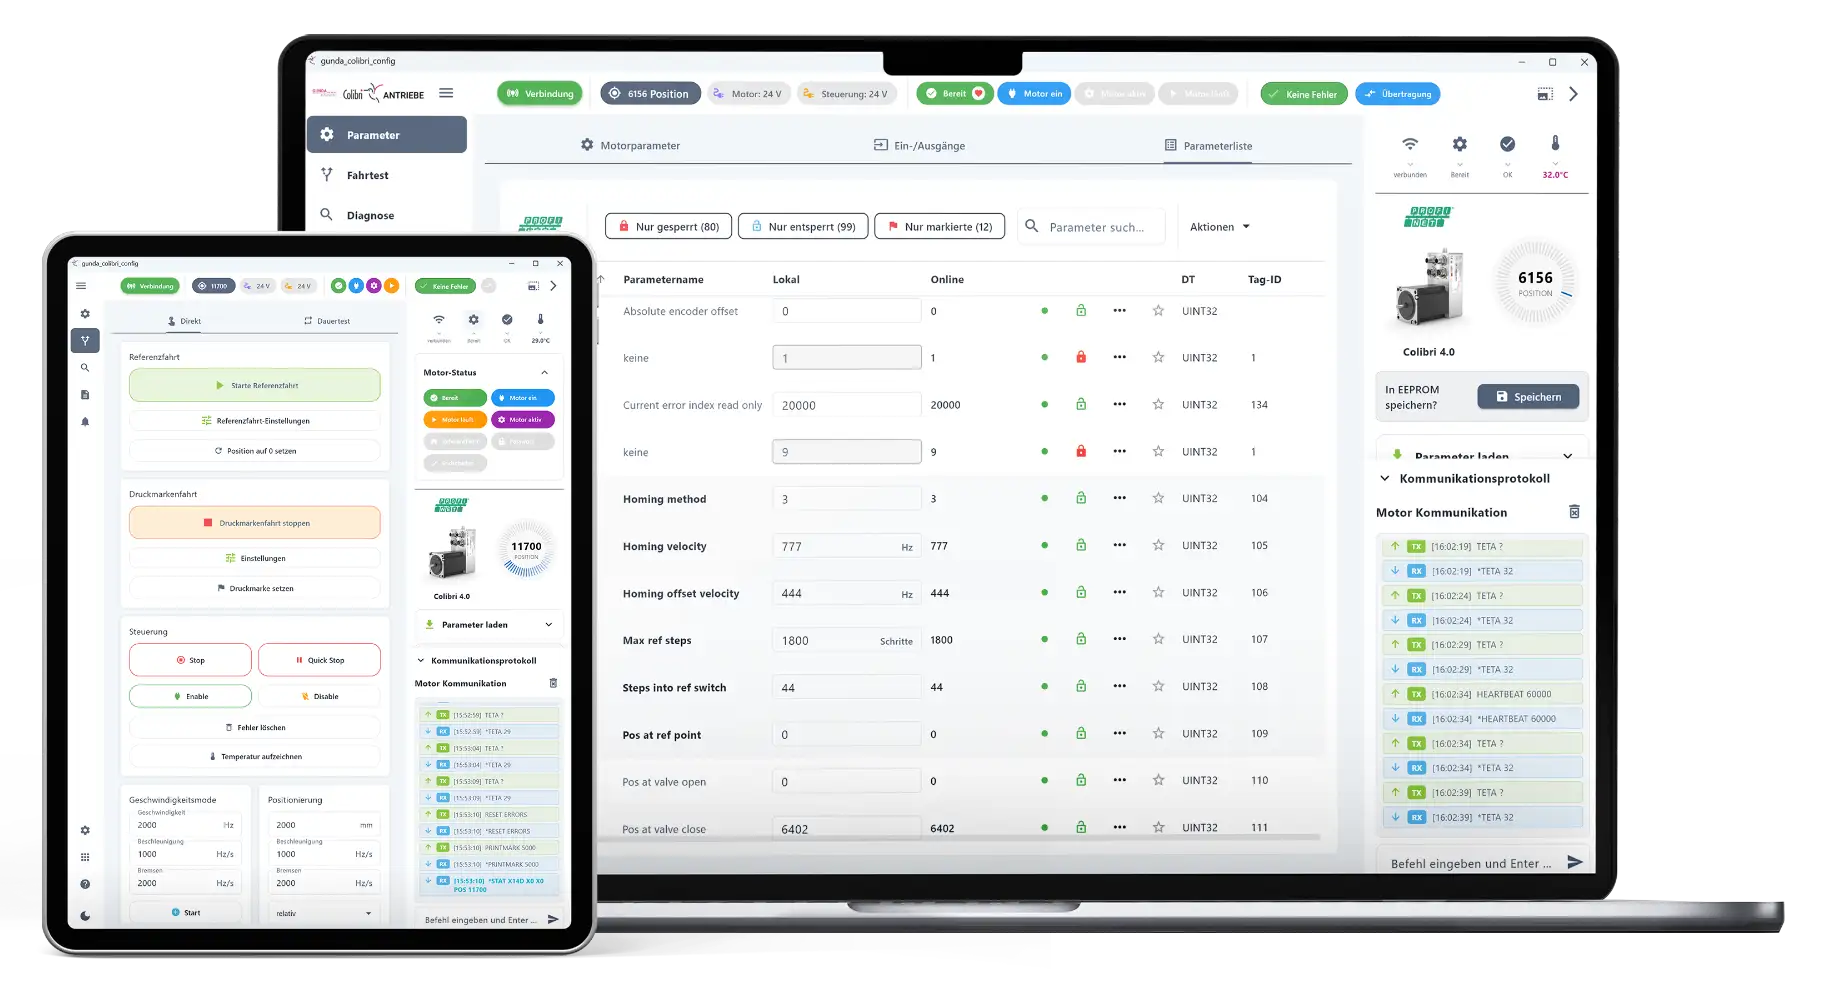
Il software gratuito per la parametrizzazione, test di funzionamento e diagnostica. Collegate il vostro azionamento Colibri tramite Ethernet o USB e adattate le impostazioni alla vostra macchina.
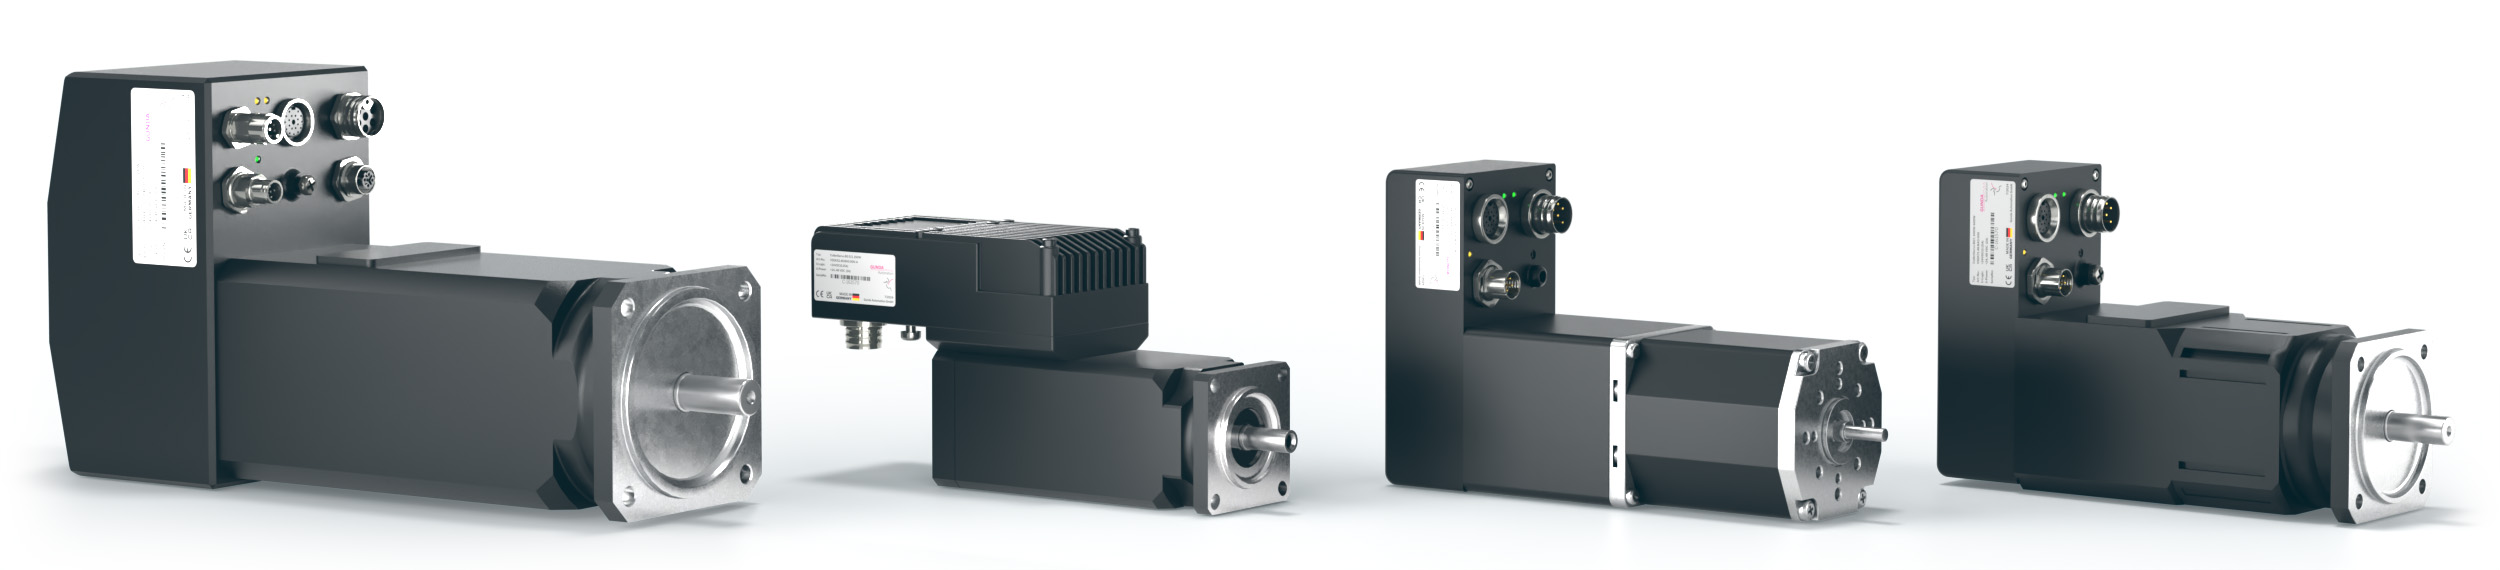
Oltre ai nostri motori passo-passo con controllo, offriamo servomotori compatti con regolatore integrato per compiti di posizionamento altamente dinamici e complessi.
I servoazionamenti integrati riuniscono motore, regolatore ed elettronica di potenza in un’unica unità. Riducono il cablaggio, risparmiano spazio nel quadro elettrico e semplificano l’integrazione in macchine e sistemi ad assi decentralizzati.
Un motore passo-passo con controllo integrato riunisce motore, driver o stadio di potenza e controller di posizionamento in un’unica unità di azionamento compatta. Non è quindi necessario un controller separato per il motore passo-passo nel quadro elettrico. Nei nostri azionamenti Colibri è inoltre integrato un encoder per il rilevamento e il monitoraggio della posizione. Le interfacce e le funzionalità dipendono dalla serie e dalla versione.
Il controllo integrato riduce il cablaggio tra il motore e l’elettronica di potenza e risparmia spazio nel quadro elettrico. Le funzioni di movimento vengono eseguite direttamente nell’azionamento. Questo facilita la realizzazione di macchine decentralizzate e combina motore, elettronica e comunicazione in un’unità compatta.
La serie Colibri 4.0 comprende i modelli NEMA 17, NEMA 23, NEMA 24 e NEMA 34. Per il modello NEMA 17 è disponibile anche una versione in linea. A seconda della taglia, sono disponibili diverse lunghezze del motore, coppie, varianti di alloggiamento e opzioni. La scelta dipende dai requisiti meccanici ed elettrici dell’applicazione.
I fattori determinanti sono la coppia richiesta alla velocità prevista, il carico e l’inerzia, l’accelerazione, il tempo di funzionamento e lo spazio di installazione. La coppia di tenuta da sola non è sufficiente per la scelta. Occorre inoltre tenere conto della curva caratteristica coppia-velocità e dei carichi assiali e radiali ammessi sull’albero. Il MotorFinder supporta il dimensionamento sulla base dei dati relativi al movimento e al carico.
Colibri 4.0 è disponibile con PROFINET, EtherCAT o EtherNet/IP, a seconda della taglia e della versione. Per alcune versioni è disponibile anche CANopen. Le serie Colibri precedenti e le versioni BAC offrono, in base al modello, I/O digitali, impulsi/direzione, RS485, CANopen o PROFIBUS-DP. Non tutte le interfacce sono disponibili per ogni taglia: fa fede la versione scelta.
Sì. Con l’interfaccia di comunicazione adeguata, gli azionamenti Colibri possono essere integrati direttamente in un sistema PLC. Nel caso del Colibri 4.0, ad esempio, i comandi di posizionamento e i parametri di movimento vengono trasmessi tramite Industrial Ethernet. L’azionamento esegue il movimento e restituisce informazioni di stato e diagnostiche. Le versioni BAC possono essere comandate in alternativa tramite I/O digitali o segnale di clock/direzione.
Per la versione PROFINET sono disponibili librerie TIA e blocchi funzionali. Il PLC trasmette comandi di controllo e parametri di movimento all’azionamento. Il manuale PROFINET descrive, tra l’altro, il posizionamento assoluto e relativo, la corsa di riferimento, il funzionamento a impulsi e i comandi di arresto. Le informazioni sullo stato, gli errori, la posizione attuale e la velocità effettiva vengono segnalate al PLC.
La configurazione sul PC avviene con Colibri Studio tramite l’interfaccia prevista per la versione del dispositivo. Le schede tecniche indicano Ethernet TCP/IP con protocollo ASCII o USB, in particolare per EtherCAT e alcune versioni CANopen. Il software permette di impostare i parametri e supporta la messa in servizio. Nella documentazione precedente viene indicato anche come Colibri40 Config.
Sì. Le schede tecniche di Colibri 4.0 descrivono il controllo diretto tramite PC attraverso la rispettiva interfaccia di configurazione, anche per semplici applicazioni di laboratorio e di test. Per i dispositivi opportunamente equipaggiati è possibile utilizzare Ethernet TCP/IP con protocollo ASCII. Meccanismi di monitoraggio come l’heartbeat supportano il controllo della comunicazione. I comandi disponibili e le opzioni di collegamento dipendono dalla variante del dispositivo.
Lo stadio di potenza del motore funziona a 24–48 VDC in tutte le versioni Colibri 4.0 descritte qui. L’alimentazione logica separata richiede 24 VDC. Le versioni BAC precedenti possono avere valori diversi: per Colibri 23 BAC sono documentati 24–36 VDC per il controllo e 24–48 VDC per il motore; per Colibri Kompakt 34 BAC, 24–36 VDC e 24–60 VDC. Fate sempre riferimento alla targhetta e alla scheda tecnica dell’azionamento specifico.
L’encoder integrato rileva il movimento del motore e consente di determinare o monitorare la posizione. Se il monitoraggio è attivato, è possibile rilevare eventuali scostamenti tra il movimento predefinito e quello effettivo. Le reazioni e i feedback disponibili dipendono dal sistema di controllo e dalla configurazione. La presenza di un encoder da solo non implica che ogni versione funzioni con una regolazione simile a quella di un servoazionamento.
Per diverse versioni di Colibri 4.0 sono previsti encoder assoluti come opzione; per alcune dimensioni sono disponibili anche encoder multigiro. La disponibilità dipende dalla taglia e dalla versione del dispositivo. La necessità di una corsa di riferimento e le modalità di acquisizione della posizione all’accensione dipendono dall’encoder utilizzato e dalla configurazione.
La versione BAC è adatta al posizionamento con I/O digitali, impulsi/direzione o comunicazione RS485 opzionale. In base alla modalità operativa, è possibile selezionare profili di movimento memorizzati o eseguire sequenze di programma. Colibri 4.0 con Industrial Ethernet si integra nel controllo macchina tramite PROFINET, EtherCAT o EtherNet/IP e scambia comandi di movimento, dati di stato e diagnostica attraverso l’interfaccia scelta.
Un riduttore è utile quando serve una velocità di uscita inferiore o una coppia di uscita maggiore. Il rapporto di riduzione modifica anche l’inerzia del carico riportata al motore e la risoluzione del movimento in uscita. Nella scelta considerate rendimento, gioco angolare, carichi ammessi e precisione richiesta. I riduttori sono disponibili come opzione in base alla versione Colibri.
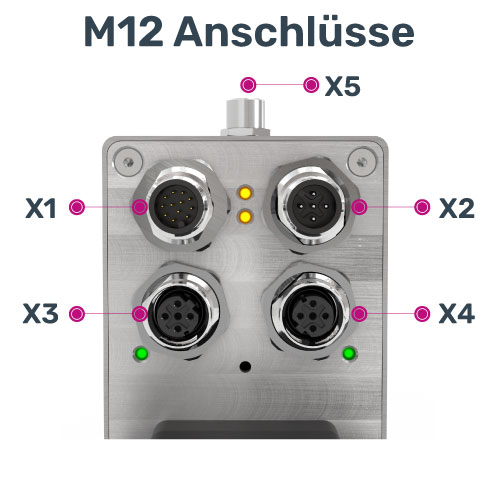
Le schede tecniche Colibri 4.0 indicano prevalentemente connettori M8 per NEMA 17 e M12 per NEMA 23, NEMA 24 e NEMA 34. Possono essere presenti ulteriori collegamenti per sensori o I/O. I gradi di protezione documentati sono IP40 di serie e IP54 come opzione. Verificate tipo di connessione, grado di protezione e connettori corrispondenti nella scheda tecnica della versione scelta.
Per Colibri 4.0 sono previste, a seconda della versione, ulteriori entrate e uscite digitali a 24 V, ad esempio per sensori o valvole. Per NEMA 23, NEMA 24 e NEMA 34 è disponibile un freno come opzione. Per le versioni NEMA-17 non è disponibile alcun freno. La dotazione deve essere scelta in base alla taglia e all’applicazione.
STO (Safe Torque Off) è disponibile come opzione per Colibri 4.0 nelle taglie NEMA 17, NEMA 23, NEMA 24 e NEMA 34. Per NEMA 17 Inline è disponibile su richiesta: verifichiamo insieme a voi la versione specifica. STO impedisce la generazione di coppia del motore. I dati relativi alla sicurezza sono riportati nella documentazione della versione scelta.
Le applicazioni tipiche sono assi di posizionamento, sistemi di alimentazione, sistemi di dosaggio, macchine per l’imballaggio, sistemi di movimentazione e automazione di laboratorio. I motori passo-passo integrati sono particolarmente interessanti laddove sono richiesti azionamenti compatti e un’installazione decentralizzata. L’idoneità dipende dalla coppia richiesta, dal numero di giri, dalla dinamica e dalle condizioni ambientali.
Voi conoscete la vostra applicazione, noi i nostri azionamenti. Insieme definiamo coppia, velocità, spazio di installazione e interfaccia – dall’azionamento standard adatto alla versione personalizzata.
Per una scelta concreta, ci aiutano il carico, il profilo di movimento, la tensione di alimentazione e la comunicazione desiderata. Inviateci i dati a vostra disposizione: chiariremo insieme eventuali punti in sospeso.