
 DE
 EN
Risparmio di spazio
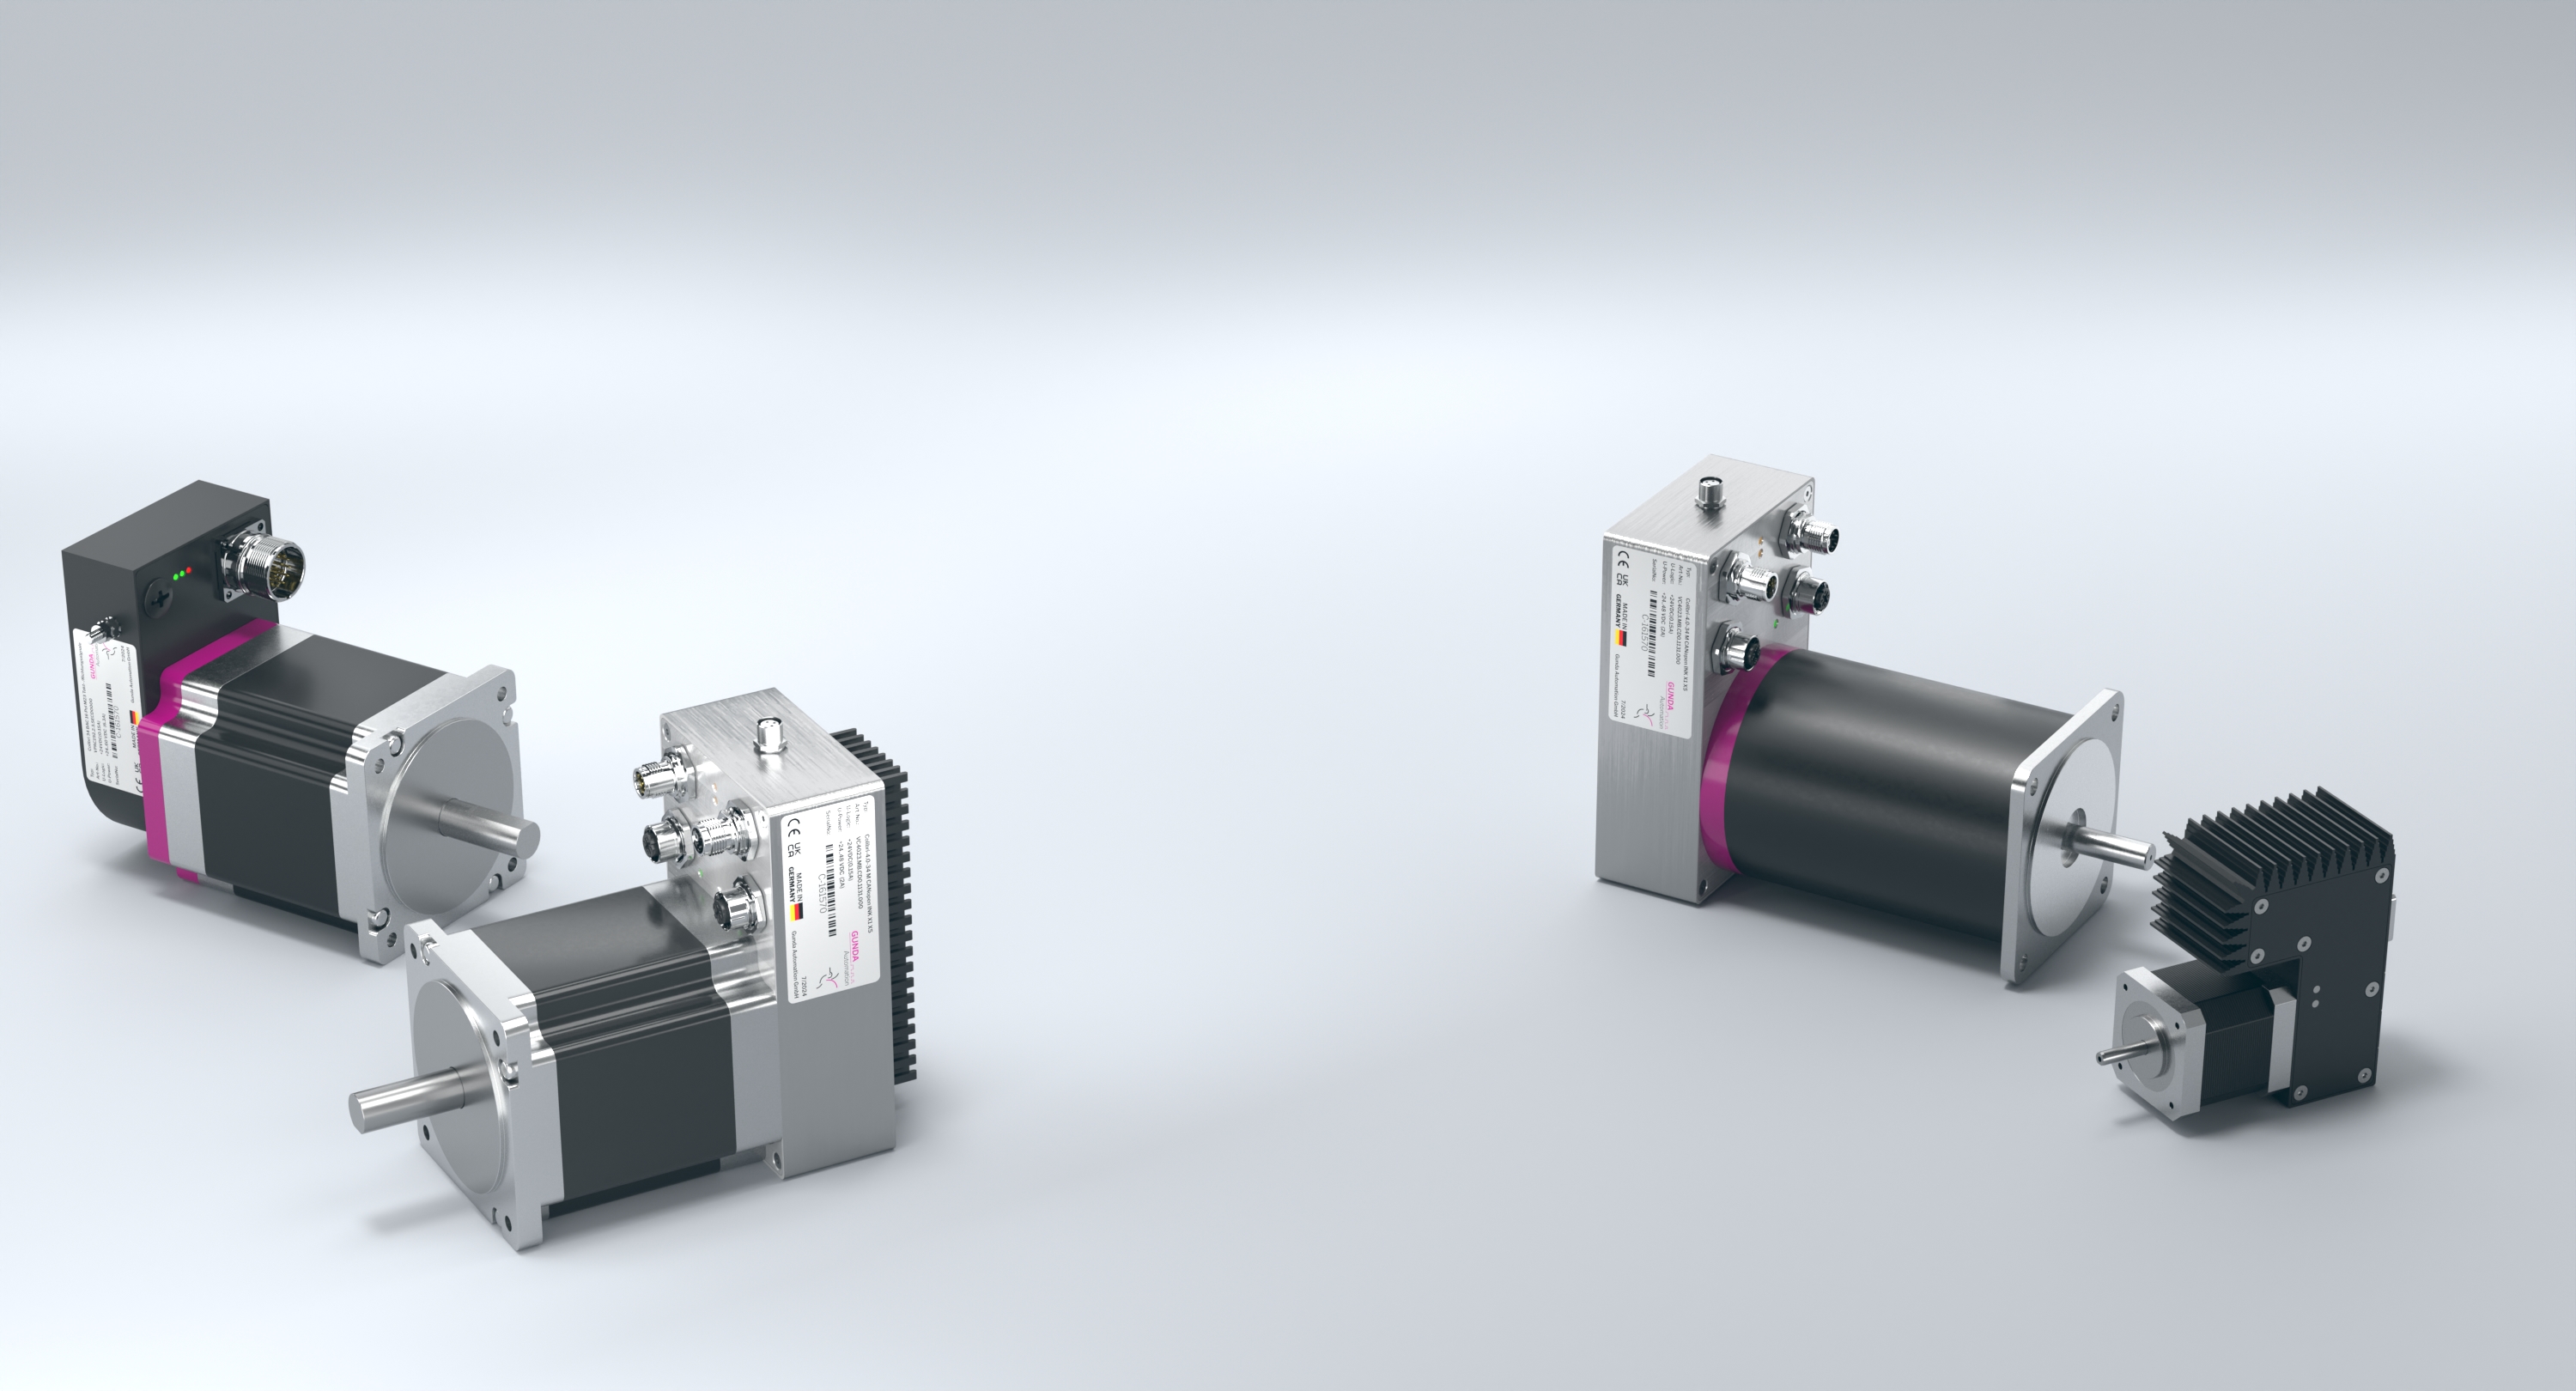
Servoregolatore direttamente sul motore.
Non è più necessario un servoamplificatore separato nel quadro elettrico. Ciò crea spazio per progetti di macchine compatte.
Motore, encoder, servocontrollore ed elettronica di potenza in un’unica unità – per un posizionamento preciso, movimenti dinamici e un cablaggio ridotto.
Con ColibriServo, GUNDA offre il servomotore con regolatore più adatto per l’ingegneria meccanica e l’automazione industriale. Questi servomotori compatti sono chiamati anche servomotori con controllo integrato. Scegliete il vostro servoazionamento decentralizzato per 24, 48 o 60 V CC, 230 V CA o 400 V CA. PROFINET, EtherCAT, CANopen o PROFIBUS DP collegano il servoazionamento al vostro PLC. Scegliete l’interfaccia adatta al momento dell’ordine.
Confrontate le serie, scaricate la scheda tecnica corrispondente e scegliete le versioni disponibili nel negozio online. Vi assistiamo nella progettazione, nella scelta delle interfacce e nella combinazione motore-riduttore più adatta.

Non è più necessario un servoamplificatore separato nel quadro elettrico. Ciò crea spazio per progetti di macchine compatte.
I collegamenti più corti tra motore, encoder e regolatore semplificano la struttura della macchina.
Il feedback dell’encoder supporta movimenti controllati e la risposta alle variazioni di carico.
Industrial Ethernet, bus di campo o I/O classici: scegliete la comunicazione più adatta al vostro impianto.
Encoder assoluto, freno di stazionamento, riduttore epicicloidale e STO sono disponibili come optional.
Analizziamo insieme a voi il carico, il profilo di movimento e la situazione di installazione e vi aiutiamo nella scelta del prodotto.
Dal compatto servomotore CC al potente azionamento servo 400-V: trovate l’alimentatore adatto e confrontate potenza, coppia e opzioni.
Vi aiutiamo nella scelta →Scorrere la tabella verso il basso e, su schermi di piccole dimensioni, lateralmente. Le immagini dei prodotti e i nomi dei modelli rimangono visibili nella finestra della tabella.
| TRE SERIEUn confronto diretto. |  24 / 48 / 60 V CCColibriServo |  230 / 400 V CAColibriServo XL |  400 V CAColibriServo SL |
|---|---|---|---|
| 01 / Alimentazione | |||
| Alimentazione motore | 24 / 48 / 60 V CC | 230 / 400 V CA | 400 V CA |
| Alimentazione logica | 24 V CC | 24 V CC | 24 V CC |
| 02 / S1 · Funzionamento continuo | |||
| Potenza nominale S1 | 70–430 W | 0,58–2,00 kW | 1,9–2,9 kW |
| Coppia nominale S1 | 0,22–1,8 Nm | 1,6–5,0 Nm | 6,5–13,2 Nm |
| Velocità nominale | 1.600–3.750 min⁻¹ | 2.000–6.000 min⁻¹ | 2.000–3.000 min⁻¹ |
| 03 / S3 · 25 % di rapporto d’intermittenza | |||
| Potenza S3 · 25 % | 120–600 W | 0,78–3,20 kW | 3,1–4,4 kW |
| Coppia S3 · 25 % | 0,36–2,05 Nm | 2,2–7,0 Nm | 10–20 Nm |
| 04 / Impulso · inferiore a 5 secondi | |||
| Coppia impulsiva · < 5 s | 0,50–2,3 Nm | 4,5–14,0 Nm | 28–47 Nm |
| 05 / Tecnologia e interfacce | |||
| Servocontrollore + elettronica di potenza | ✔ | ✔ | ✔ |
| Encoder per il feedback del motore | ✔ | ✔ | ✔ |
| Regolazione di posizione, velocità e coppia | Integrata¹ | Integrata¹ | Integrata¹ |
| PROFINET | Opzionale | Opzionale | Opzionale |
| EtherCAT | Opzionale | Opzionale | Opzionale |
| CANopen | Opzionale | Opzionale | Opzionale |
| PROFIBUS DP | Opzionale | Opzionale | Opzionale |
| Grado di protezione | IP64 | IP65 | IP65 / IP54² |
| 06 / Opzioni | |||
| Encoder assoluto | Opzionale | Opzionale | Opzionale |
| Freno di stazionamento | Opzionaleeccetto le taglie 6/1 e 6/5 | Opzionale | Opzionale |
| Riduttore epicicloidale | Opzionale | Opzionale | Opzionale |
| STO · Safe Torque Off | Opzionale | Opzionale | Opzionale |
| 07 / Schede tecniche e selezione | |||
| Scheda tecnica · PDF | |||
| Il tuo prossimo passo | Scegli ColibriServo → | Scegli ColibriServo XL → | Scegli ColibriServo SL → |
S1: Funzionamento continuo alla velocità nominale e alla coppia nominale. S3: 25 % di durata di accensione. Impulso: coppia di breve durata per meno di 5 secondi. Le gamme comprendono diverse varianti di motore; i valori massimi non sono disponibili contemporaneamente per ogni variante.
² ColibriServo SL: Taglie 551/3 e 552/2: IP65; taglie 554/3 e 555/2: IP54. L’interfaccia bus di campo va selezionata al momento dell’ordine.
Servomotore BLDC compatto con regolatore integrato per apparecchiature, movimentazione e assi di posizionamento decentralizzati con alimentazione CC.
Servomotore CA con elettronica di potenza integrata per assi di macchine, imballaggio e sistemi di trasporto con alimentazione di rete.
Potente servoazionamento decentralizzato per coppie più elevate e profili di movimento dinamici a 400 V CA.
Alimentazioni regolate e movimenti di posizionamento in impianti di imballaggio e montaggio. La dinamica e il tempo di funzionamento determinano la progettazione.
Servoazionamenti per la movimentazione, il pick-and-place e i banchi di prova – adattati all’inerzia del carico, all’accelerazione e alla precisione.
Azionamenti decentralizzati compatti per assi di trasporto e regolazioni del formato. L’interfaccia e il riduttore vengono scelti in base al concetto della macchina.


Un riduttore epicicloidale adatta la velocità e la coppia del motore all’applicazione. Nella scelta teniamo conto del rapporto di trasmissione, rendimento, gioco angolare e inerzia del carico.
Avete bisogno di un servomotore con freno, encoder assoluto o una specifica interfaccia? Adattiamo la combinazione al vostro spazio di installazione e al profilo di movimento.

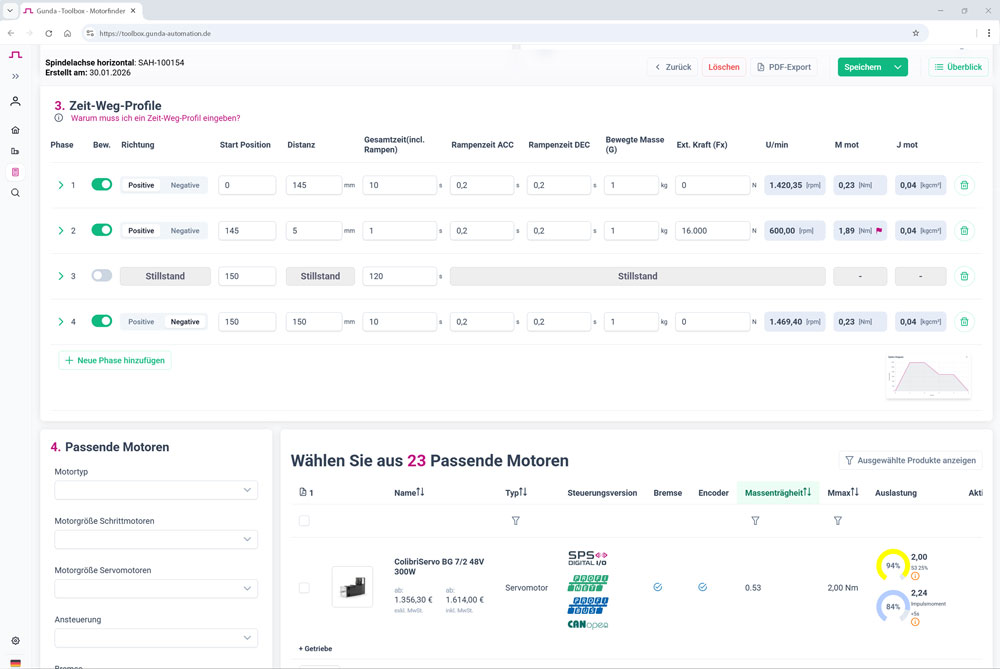
Con il MotorFinder potete dimensionare il vostro azionamento in base al carico e al profilo di movimento e verificare la coppia, la velocità di rotazione e un rapporto di trasmissione adeguato. Per una messa a punto personalizzata, potete richiederci direttamente il vostro progetto.
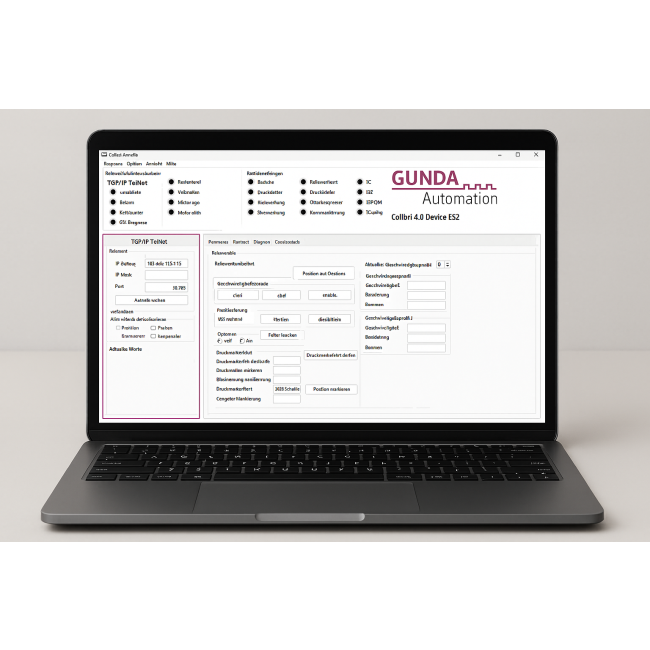
Servo Link supporta la parametrizzazione e la diagnostica tramite RS232. Nelle varianti con bus di campo, i parametri possono essere impostati in alternativa tramite la rispettiva interfaccia.
State confrontando diversi concetti di azionamento? Scoprite anche i nostri motori passo-passo con controllo integrato e sistemi di assi.
Un servomotore integrato riunisce in un’unica unità motore, encoder, servocontrollore e l’elettronica di potenza in un’unica unità. Il controller integrato elabora i valori di riferimento e i segnali di retroazione per la regolazione della posizione, della velocità o della coppia. Non è necessario un servoamplificatore separato nel quadro elettrico. Tali azionamenti sono anche denominati servoazionamenti decentralizzati, servoazionamenti compatti o servomotori «all-in-one».
ColibriServo è disponibile, a seconda della variante, per 24, 48 o 60 V CC. ColibriServo XL funziona, a seconda della versione, a 230 o 400 V CA, mentre ColibriServo SL a 400 V CA. Inoltre, gli azionamenti richiedono un'alimentazione logica separata. Fanno fede le specifiche relative ai collegamenti e alla tensione dell’articolo specifico.
Per le serie ColibriServosono disponibili PROFINET, EtherCAT, CANopen o PROFIBUS DP. L’interfaccia viene scelta in base al PLC e alla modalità di funzionamento desiderata; i protocolli non sono automaticamente inclusi contemporaneamente. I file di descrizione del dispositivo corrispondenti dipendono dall’articolo selezionato.
S1 indica il funzionamento continuo alla velocità nominale e alla coppia nominale. S3 indica in questo caso il funzionamento intermittente con un tempo di accensione del 25%. La coppia di impulso è disponibile per un breve periodo inferiore a 5 secondi.
Encoder assoluto, freno di stazionamento e riduttore epicicloidale sono disponibili come optional. Per il ColibriServo DC, per le taglie 6/1 e 6/5 non è disponibile alcun freno di stazionamento. L’acquisizione della posizione dopo l’accensione dipende dal tipo di encoder selezionato e dalla configurazione.
La funzione STO (Safe Torque Off) è disponibile come opzione per ColibriServo, ColibriServo XL e ColibriServo SL. Questa funzione impedisce la generazione di coppia da parte del motore. Il cablaggio e i dati tecnici relativi alla sicurezza sono riportati nella documentazione relativa alla versione STO ordinata. La funzione STO non sostituisce né il freno di stazionamento né la disconnessione dalla rete elettrica.
A seconda della versione del sistema di controllo, sono disponibili valori di riferimento analogici, ingressi e uscite digitali, nonché il richiamo di set di posizionamento memorizzati. Con Servo Link è possibile parametrizzare ed eseguire la diagnostica dell’azionamento tramite RS232. La dotazione specifica dipende dalla variante dell’apparecchio.
I fattori determinanti sono la coppia richiesta in funzione della velocità, l’accelerazione, l’inerzia del carico, il tempo di funzionamento e la tensione di alimentazione. A questi si aggiungono lo spazio di installazione, il bus di campo, l’encoder, il grado di protezione e, se necessario, il freno, il riduttore e lo STO. Con il MotorFinder potete configurare l’azionamento online. Per una configurazione personalizzata, inviateci il vostro profilo di movimento e i dati di carico.
Le tre schede tecniche GUNDA sono collegate direttamente nella tabella comparativa e nelle schede prodotto. I link allo shop rimandano alla selezione delle versioni ColibriServo. Ulteriori documenti come dati CAD, manuali e file descrittivi dei dispositivi dipendono dall’articolo . È possibile richiedere la documentazione mancante direttamente a GUNDA.
Un servomotore con regolatore integrato è particolarmente adatto per velocità elevate, accelerazioni rapide e carichi variabili. Il controllo ad anello chiuso rileva il movimento effettivo del motore e regola posizione, velocità o coppia. Un motore passo-passo con controllo integrato può essere una soluzione economica per velocità moderate e compiti di posizionamento regolari. Sono determinanti la coppia richiesta alla velocità di lavoro, l’inerzia del carico, il profilo di movimento e il ciclo di lavoro. Con MotorFinder potete dimensionare l’azionamento adatto.
Voi conoscete la vostra macchina, noi vi aiutiamo a trovare la soluzione di azionamento più adatta. Inviateci il carico, la velocità, il profilo di movimento e l’interfaccia desiderata. Eventuali disegni o un capitolato tecnico ci aiutano nella messa a punto.
Chiariamo con voi la potenza del motore, l’encoder, il freno, il riduttore e l’integrazione nel vostro sistema di controllo.