
 EN
 IT
SCHRITTMOTOR
STEUERUNGEN
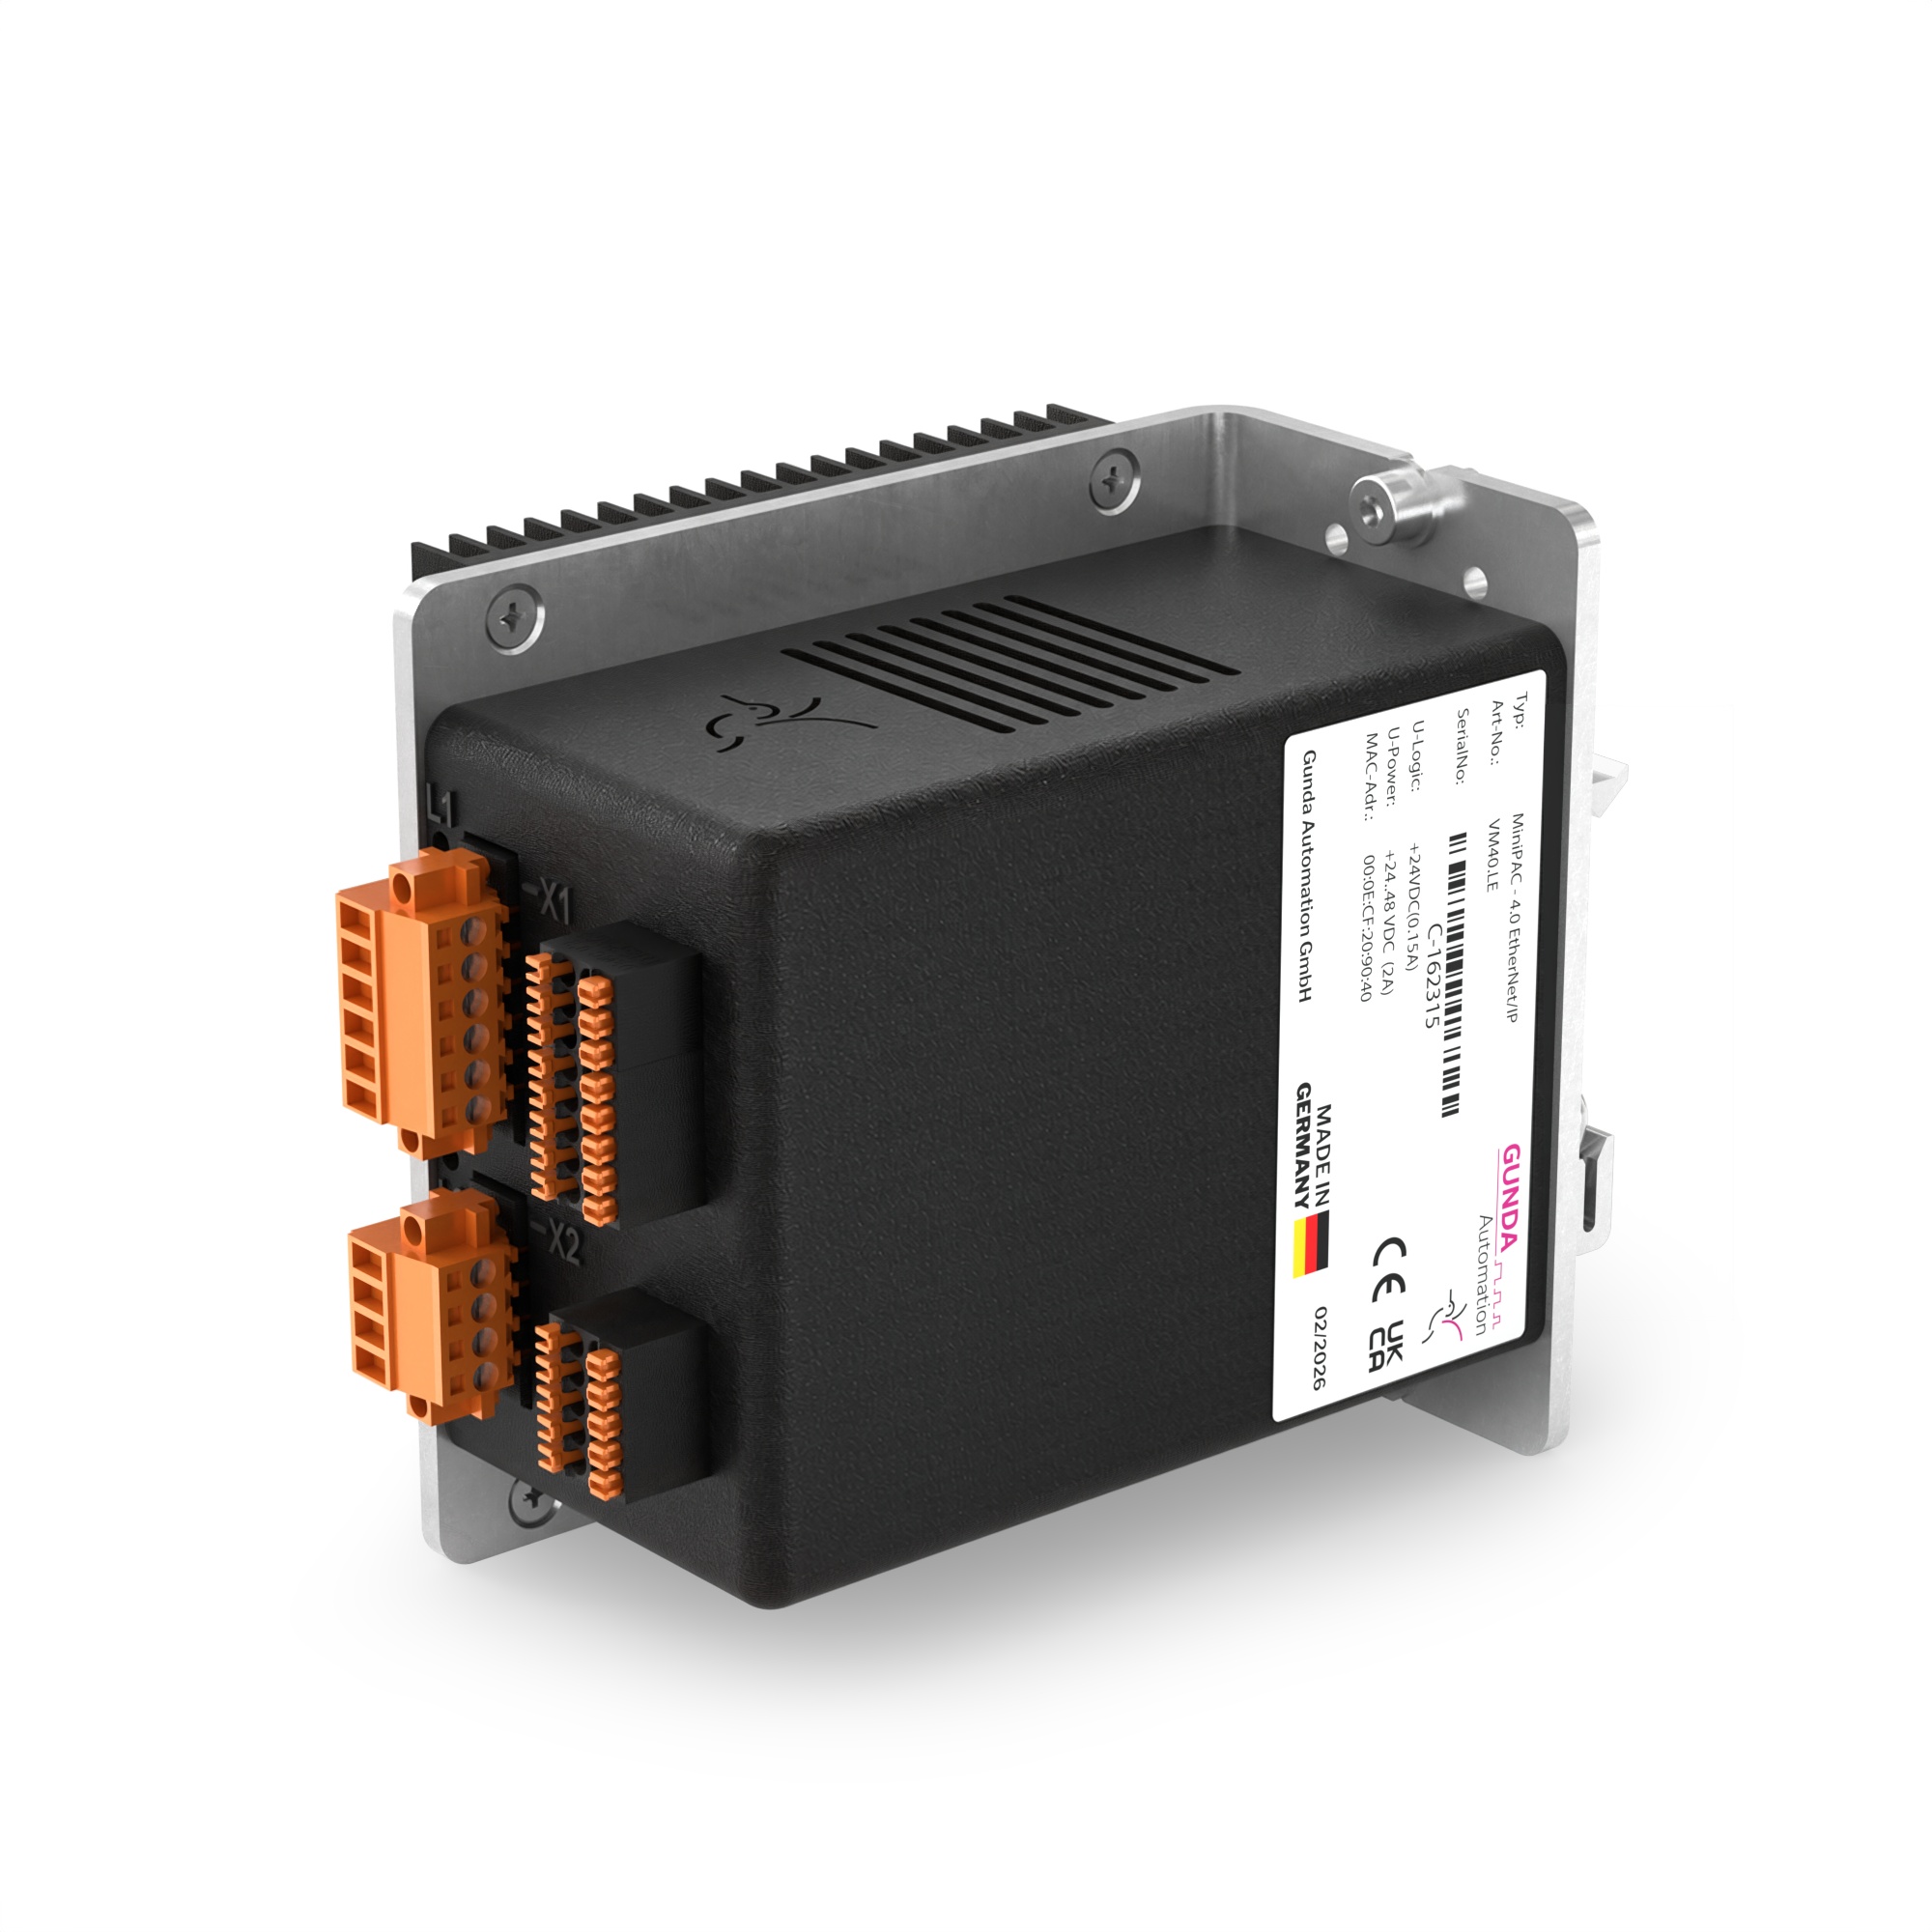
Schrittmotorsteuerungen für Maschinen und Anlagen –
klein - robust -einfach
Unsere Schrittmotorsteuerungen ermöglichen die kontrollierte Bewegung und präzise Positionierung von Schrittmotoren in Maschinen und Anlagen. Das Sortiment umfasst die Colibri-C BAC 50, BAC 100 und den MiniPAC 4.0. Je nach Antrieb, Steuerungsaufgabe und benötigter Schnittstelle wählen Sie den passenden Schrittmotor-Controller.
Die separaten Steuerungen bieten Flexibilität bei der Zusammenstellung von Motor und Elektronik. Ihre kompakte Bauweise ermöglicht einen platzsparenden Aufbau in der Maschine oder im Schaltschrank. Von der Ansteuerung über digitale Signale und Takt/Richtung bis zur Einbindung über Industrial Ethernet stehen unterschiedliche Steuerungskonzepte zur Verfügung.
Schrittmotorsteuerung im Überblick
Unsere Schrittmotor-Controller decken unterschiedliche Strom- und Spannungsbereiche ab. Die BAC 50 und BAC 100 bieten Lösungen für klassische Ansteuerungs- und Positionieraufgaben. Der MiniPAC 4.0 ergänzt das Sortiment um eine Positioniersteuerung mit industriellen Ethernet-Schnittstellen.
Unsere Schrittmotorsteuerungen als separater Controller
direkt im Shop konfigurieren und kaufen auch mit Industrial Ethernet & Feldbus
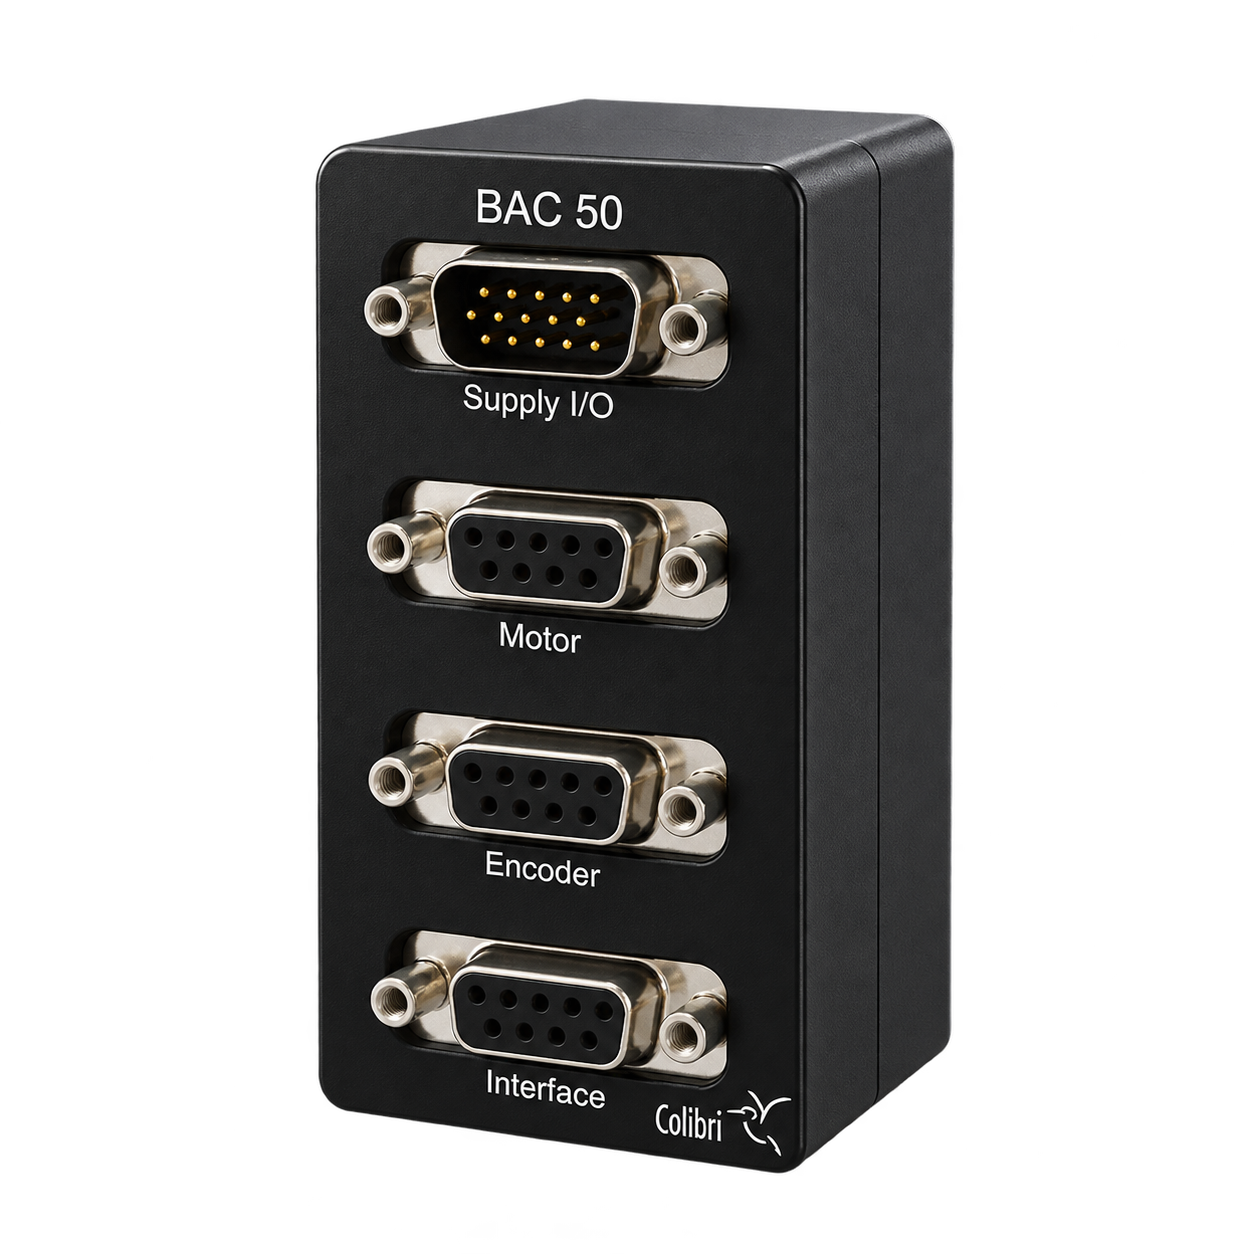
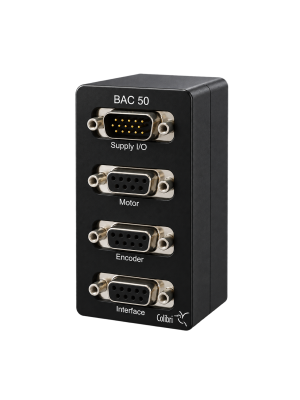
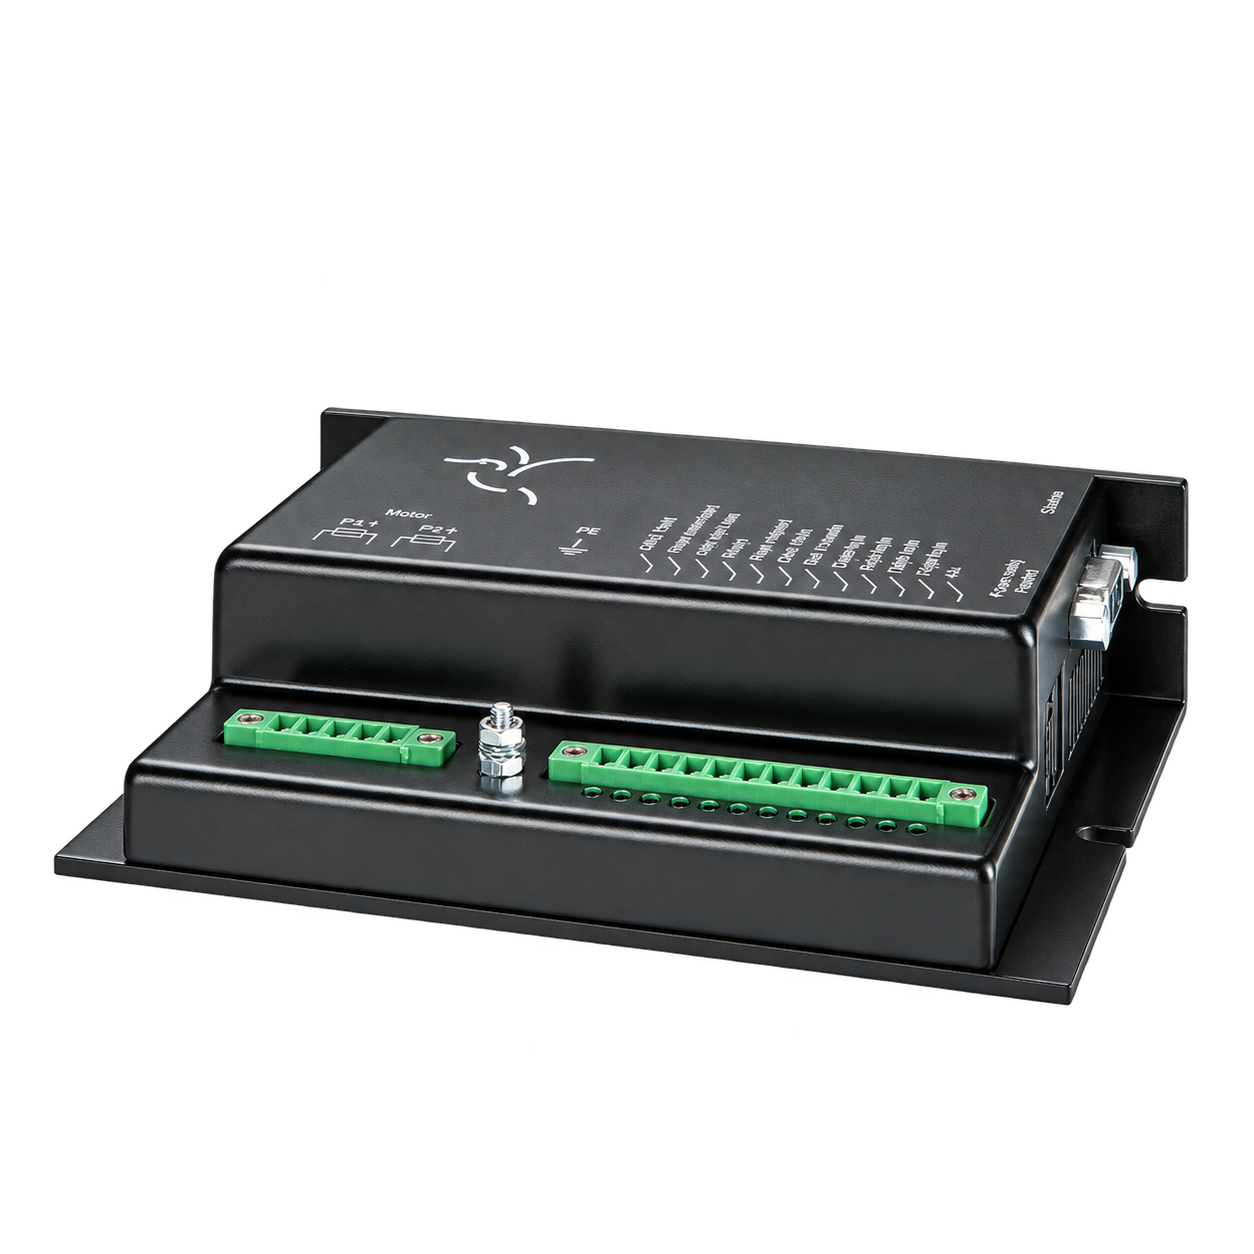
BAC 50
Kompakte 1-Achs-Schrittmotorsteuerung bis 3 A
- Einstellbarer Phasenstrom bis 3 A
- Motorversorgung: 24–48 VDC
- Steuerspannung: 24–36 VDC
- Ansteuerung: Digital I/O oder Takt/Richtung
- Inkrementalencoder-Anschluss: 5 V, RS422 mit A/Ā- und B/B̄-Signalen
Die BAC 50 eignet sich für kompakte Antriebsaufgaben mit einem Phasenstrom bis 3 A. Je nach Ausführung können gespeicherte Fahrprofile aufgerufen oder Bewegungen über eine übergeordnete Steuerung vorgegeben werden.
BAC 100
Leistungsstarke 1-Achs-Schrittmotorsteuerung bis 10 A
- Einstellbarer Phasenstrom bis 10 A
- Motorversorgung: 24–60 VDC
- Steuerspannung: 24–36 VDC
- Ansteuerung:Digital I/O oder Takt/Richtung
- Inkrementalencoder-Anschluss: 5 V, RS422 mit A/Ā- und B/B̄-Signalen
Die BAC 100 bietet eine Lösung für Schrittmotoren mit höherem Strombedarf. Unterschiedliche Betriebsarten ermöglichen die Anpassung an Positionieraufgaben und vorhandene Maschinensteuerungen.
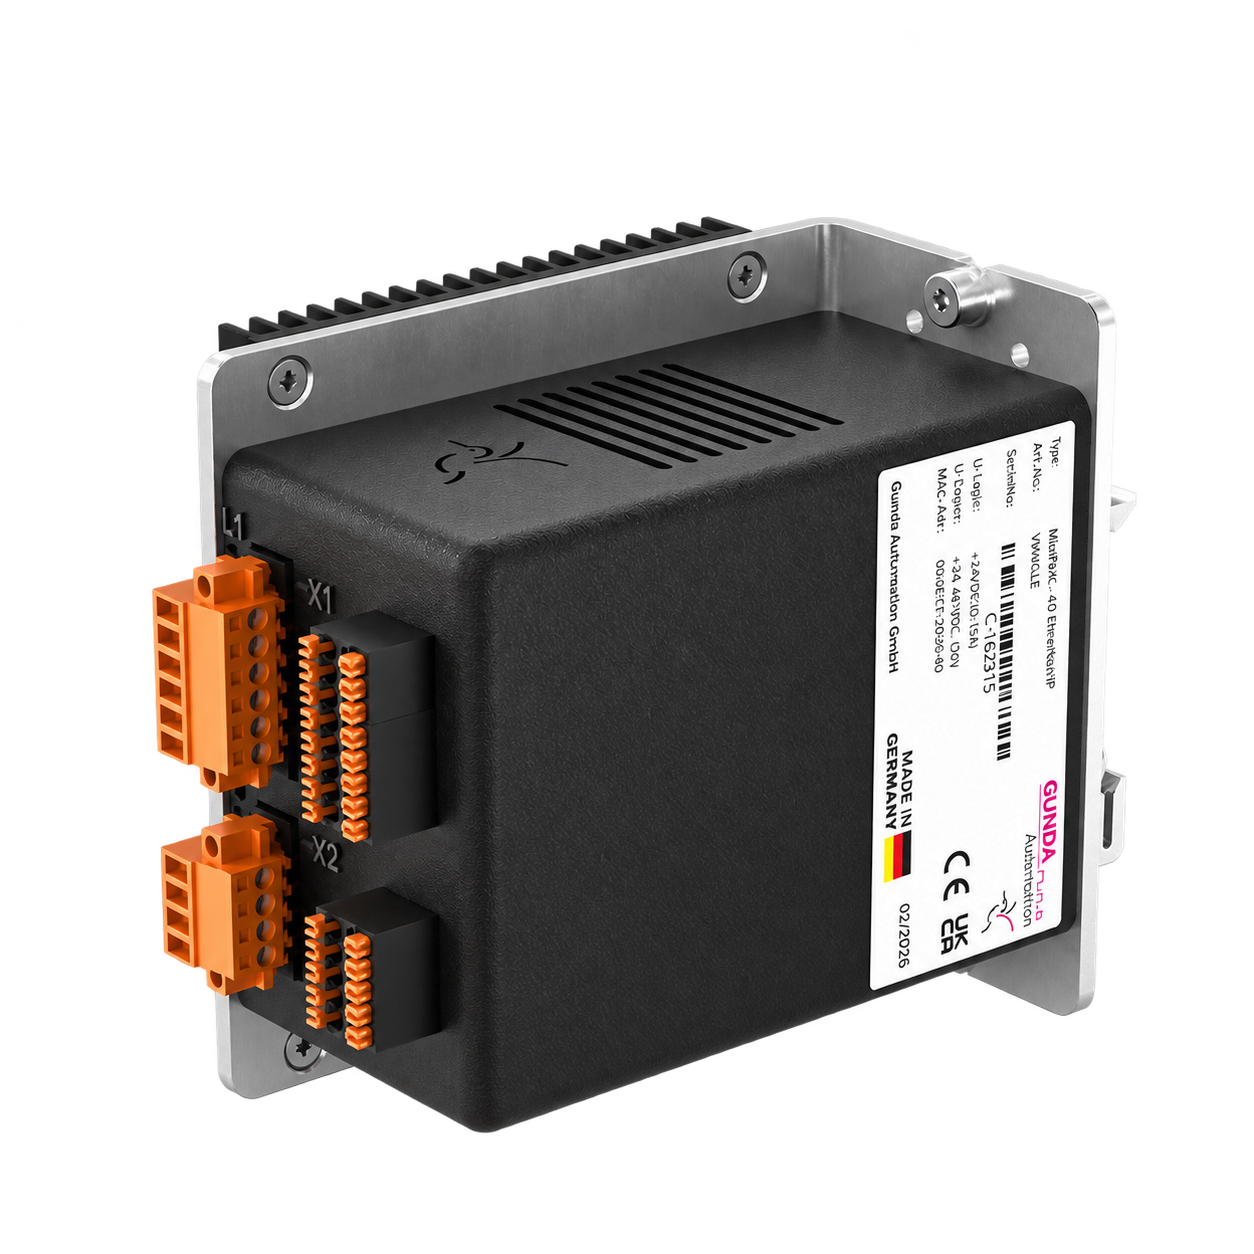
MiniPAC 4.0
Schrittmotorsteuerung mit Industrial Ethernet
- Einstellbarer Phasenstrom bis 10 A RMS
- Motorversorgung: 24–48 VDC
- Separate Logikversorgung: 24 VDC
- Industrial Ethernet: PROFINET, EtherCAT, EtherNet/IP
- Encoder-Schnittstellen: RS422 und SSI
- Konfiguration über Ethernet TCP/IP oder USB
Der MiniPAC 4.0 vereint Endstufe und Positioniersteuerung in einem kompakten Gerät. Mitgelieferte Bibliotheken und Funktionsbausteine erleichtern die Integration in industrielle SPS- und Automatisierungssysteme.
BAC- Funktionsweise unserer einfachsten Steuerung
Die BAC-Schrittmotorsteuerungen von GUNDA Automation vereinen Positioniersteuerung und Leistungsendstufe in einer kompakten Einheit. Über die Windows-Software lassen sich Fahrwege, Geschwindigkeiten und Beschleunigungs- sowie Bremsrampen komfortabel einstellen. Gespeicherte Fahrprofile können über digitale Eingänge ausgewählt und gestartet oder zu einem automatischen Ablauf verbunden werden. Integrierte Referenzfahrten, Druckmarkenpositionierung sowie analoge Geschwindigkeits- und Positionsvorgaben ermöglichen eine vielseitige Anpassung an die Anwendung. Alternativ verarbeitet die BAC Takt- und Richtungssignale einer übergeordneten Steuerung – für präzise Bewegungsabläufe in Positionier-, Förder- und Dosiersystemen.
GUNDA AUTOMATION
BAC · Satzwahl und Satzablauf erleben
Zuerst referenzieren, dann gespeicherte Positionen anfahren. Die SPS steuert die BAC über digitale Signale. Der Motor liefert seine Position über den Encoder an die BAC zurück.
DIGITAL I/O
Digitale Rückmeldungen Warten auf Referenzfahrt
Digitale I/O
SPS DO → E1LOW
SPS DO → E2LOW
SPS DO → STARTLOW
Rückmeldungen zur SPS
SPS DI ← Motor stehtHIGH
SPS DI ← BereitLOW

GUNDA
BAC
BAC
Encoderposition erfassen Nicht referenziert
Antrieb &
Rückmeldung
Rückmeldung
Motoransteuerung
Encoder A / B
ENCODER
eingeschalteter Spannung erfasst Stillstand
Fahrprogramm · Satzwahl
| Adresse | Kommando | Ziel | Anwahl |
|---|---|---|---|
| 5 | Referenzfahrt | Sensor | Erster START |
| 11 | Fahre Absolut | 120° | E1 |
| 12 | Fahre Absolut | 240° | E2 |
| 13 | Fahre Absolut | 0° | E1 + E2 |
Encoder → BAC 100
Kanal A
Kanal B
90° elektrischer Phasenversatz.Position und Richtung werden in der BAC erfasst.
Position & Auftragszustand
Encoderposition in der BACNicht referenziert
Nächster AuftragReferenzfahrt
BewegungStillstand
Bereit ist LOW.
E1/E2 HIGH = blau, START HIGH = grün, Rückmeldungen HIGH = magenta. START bleibt während der Fahrt gesetzt. Fehlerquittierung durch Zurücknehmen von START. Position und bestehende Referenz bleiben erhalten. Betriebsart wechseln oder Demo zurücksetzen startet das Beispiel neu. Schematische Demo ohne Hardwareverbindung; A/B-Signalbild ohne Zeitmaßstab.
Nahtlose Kommunikation zwischen SPS und Antrieb über Industrial Ethernet
Unsere Steuerungen verbinden Ihre SPS mit dem Antrieb: Fahrbefehle werden über die Busschnittstelle übertragen und präzise ausgeführt. Rückmeldungen zu Position und Betriebszustand ermöglichen der übergeordneten Steuerung, Bewegungsabläufe zu überwachen und weitere Maschinenschritte gezielt anzustoßen. Die SPS wird deutlich entlastet, da die Berechnungen für die Positionierung und auch das Einlesen der Encodersignale in der MiniPAC Schrittmotorsteuerung erfolgen. Die folgende Animation zeigt diesen Datenaustausch anschaulich.
GUNDA AUTOMATION
Einfache Befehle. Transparente Rückmeldung.
Die SPS gibt Zielposition und Geschwindigkeit vor. MiniPAC 4.0 steuert den Antrieb, wertet die Encoder-Signale aus und liefert die Istinformationen über Industrial Ethernet zurück.
FAHRAUFTRAG
Industrial
Ethernet
Ethernet
Fahrbefehl
Istinformationen

MiniPAC 4.0
Antrieb &
Rückmeldung
Rückmeldung
Motoransteuerung
Encoder A / B
ENCODER
1 · SPS sendet Fahrbefehl
Befehl
Absolut positionieren
2 · Encoder liefert A/B-Signale
Kanal A
Kanal B
Phasenversatz
90° elektrisch
Auswertung
Position & Richtung
3 · MiniPAC meldet an die SPS
Istposition
0,0°
Istgeschwindigkeit
0,0°/s
Status
Bereit
Fehler
Kein Fehler
Zielposition und Geschwindigkeit auswählen,
dann den Fahrbefehl senden.
Schematische Funktionsdemo ohne Hardwareverbindung. Das Encoder-Signalbild zeigt gleichmäßige A/B-Impulse mit 90° Phasenversatz und bleibt beim Stillstand stehen. Die horizontale Achse ist keine Zeitmessung. Telegramme, Statuswerte und mechanische Zuordnung sind beispielhaft.
Welche Schrittmotorsteuerung passt zu Ihrer Aufgabe?
Ob BAC50/BAC100 oder unsere MiniPAC 4.0 oder kundenspezifische Sonderausführung – wir unterstützen Sie bei der Auswahl der passenden Lösung für Ihre Anwendung.
Unser gesamtes Team arbeitet an innovativen Steuerungen für Schrittmotoren zu Ihrem Nutzen.
Testen Sie uns!
Senden Sie mir Ihre Anfrage, wir unterstützen Sie gerne bei Ihrem Projekt.
Typische Anwendungen für unsere Schrittmotorsteuerungen
Unsere Schrittmotorsteuerungen ermöglichen präzise Bewegungs- und Positionieraufgaben in Maschinen und Anlagen. Typische Einsatzbereiche sind:
- Automatisierungstechnik: Positionieren und Bewegen von Werkstücken, Werkzeugen und Maschinenachsen.
- Verpackungs- und Fördertechnik: Steuern von Zuführungen, Transportbewegungen und wiederkehrenden Positionierabläufen.
- Dosiertechnik: Kontrollierte Ansteuerung von Pumpen und Dosiermechanismen.
- Labor- und Gerätetechnik: Präzises Positionieren von Proben, Verstelleinrichtungen und Handhabungssystemen.
BAC 50 und BAC 100 lassen sich über digitale I/O oder Takt/Richtung an eine SPS anbinden. Der MiniPAC 4.0 ermöglicht die Integration über PROFINET, EtherCAT oder EtherNet/IP. So wählen Sie die passende Schrittmotorsteuerung für Ihre Leistung, Positionieraufgabe und Maschinensteuerung.
VORTEILE UNSERER SCHRITTMOTORSTEUERUNGEN
Kompakte Bauweise
Unsere Schrittmotorsteuerungen vereinen Endstufe und Positionierfunktionen in einem kompakten Gerät. Das spart Einbauplatz und erleichtert die Integration in Maschinen und Schaltschränke.
Flexible Ansteuerung
Passend zu Ihrem Maschinenkonzept: Die BAC-Steuerungen bieten digitale Ein- und Ausgänge sowie Takt/Richtung. Der MiniPAC 4.0 ermöglicht die Anbindung über PROFINET, EtherNet/IP oder EtherCAT.
Passende Leistung
Vom kompakten BAC 50 mit bis zu 3 A Phasenstrom bis zu leistungsstarken Steuerungen mit bis zu 10 A: Sie wählen die passende Lösung für Ihren Schrittmotor und Ihre Anwendung.
Vielseitige Positionierfunktionen
Die BAC-Steuerungen unterstützen je nach Betriebsart gespeicherte Fahrprofile, Programmabläufe und Druckmarkensteuerung. So lassen sich unterschiedliche Bewegungsaufgaben direkt in der Steuerung umsetzen.
Einfache Konfiguration
Mit Colibri Studio konfigurieren Sie BAC 50, BAC 100 und MiniPAC 4.0 komfortabel am PC. Fahrparameter, Positionen und Bewegungsabläufe lassen sich gezielt einstellen. Diagnosefunktionen und Testfahrten erleichtern die Inbetriebnahme – die Verbindung erfolgt über die jeweilige Geräteschnittstelle und bei Bedarf einen passenden Schnittstellenumsetzer.
Vorbereitet für Encoder
Geberanschlüsse ermöglichen die Einbindung von Positionssignalen. Neben den Encoderanschlüssen der BAC-Serie unterstützt der MiniPAC 4.0 sowohl Inkremental- als auch Absolutencoder.
Unsere Schrittmotorsteuerungen integriert im Motor als intelligente Komplettlösung
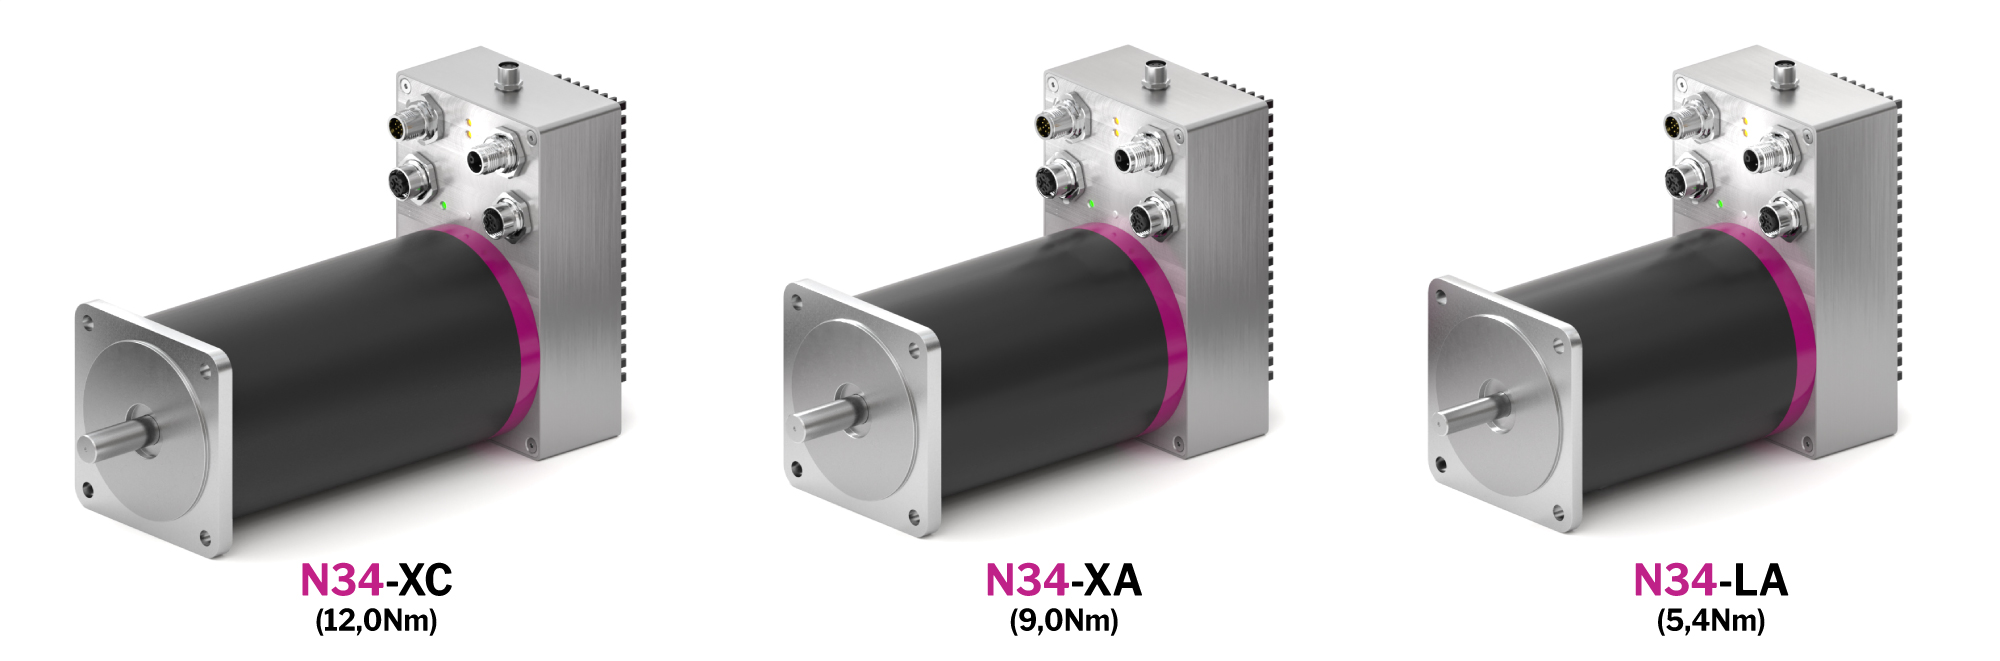
Unsere integrierten Schrittmotoren vereinen Motor, Positioniersteuerung und Leistungselektronik in einer kompakten Einheit. Sie ermöglichen präzise Positionieraufgaben und wiederkehrende Bewegungsabläufe in modernen Maschinen und Automatisierungsanlagen.
Durch die direkt am Motor integrierte Steuerung reduzieren sie den Verdrahtungsaufwand, sparen Platz im Schaltschrank und erleichtern den Aufbau dezentraler Antriebssysteme. Sie bieten damit eine kompakte Alternative zur Kombination aus separatem Schrittmotor und externer Steuerung.
Schrittmotoren richtig auslegen mit dem MotorFinder
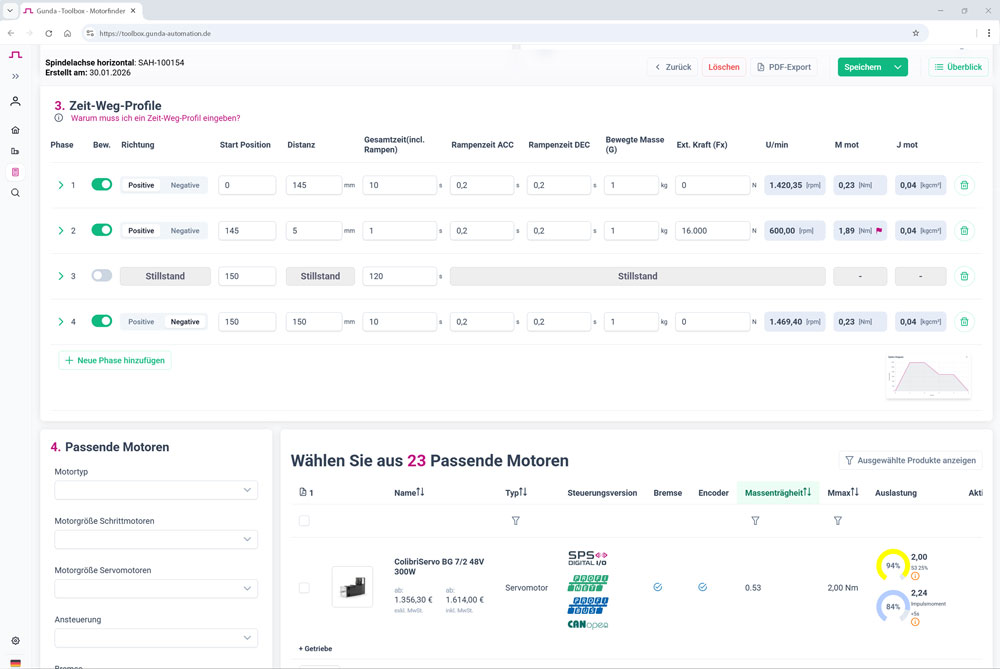
Der MotorFinder von GUNDA Automation unterstützt Sie bei der Auslegung von Schrittmotorantrieben, Achssystemen und kompletten Antriebslösungen. Anhand realer Bewegungsdaten sowie definierter Massen und Kräfte lässt sich der passende Schrittmotor dimensionieren – als Grundlage für die Auswahl einer geeigneten Schrittmotorsteuerung.
In wenigen Schritten erfassen Sie Achssystem, Bewegungsprofil und Lastdaten. Anschließend berechnet das Tool geeignete Schrittmotoren und stellt die Ergebnisse übersichtlich in der Drehmoment-Drehzahl-Kennlinie dar. Auf dieser Basis können Motor und Steuerung hinsichtlich Motorstrom, Versorgungsspannung und Anwendungsanforderungen aufeinander abgestimmt werden.
Darüber hinaus ermöglicht der MotorFinder die Analyse von Beschleunigungen, Drehzahlen und Bewegungsprofilen sowie die Auslegung passender Antriebslösungen – optional auch mit Getriebe.
Mit Zeit-Weg-Diagrammen, Projektverwaltung und PDF-Export unterstützt der MotorFinder die technische Projektierung im Maschinenbau und in der industriellen Automation.
Jetzt online starten
Öffnen Sie den MotorFinder in der Toolbox und erstellen Sie in wenigen Minuten eine belastbare Auslegung – inklusive Visualisierung, Auslastung und Export.
Zum MotorFinderColibri-Studio 4.0
Konfiguration & Diagnose für Colibri-Antriebssysteme
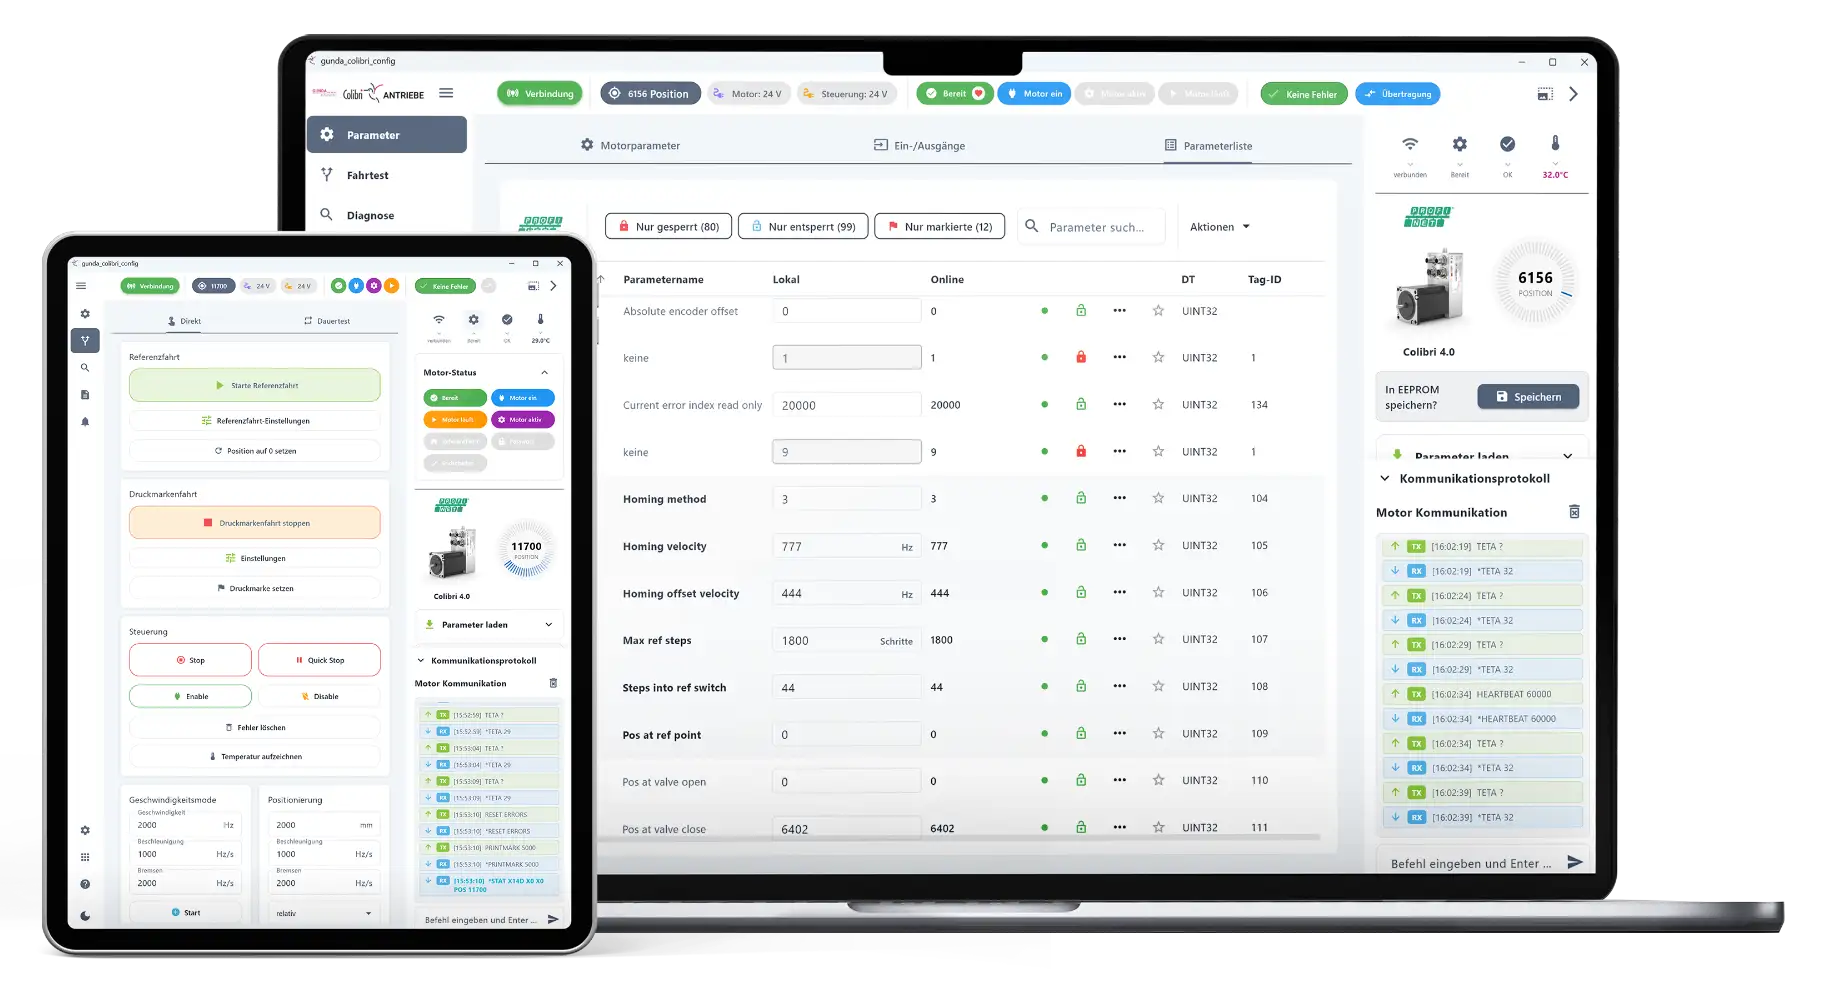
Colibri-Studio ist eine kostenlose Software für die industrielle Konfiguration, Parametrierung und Diagnose von Colibri-Schrittmotorsteuerungen. Über Ethernet oder USB lassen sich Geräte schnell verbinden, Parameter gezielt anpassen und Konfigurationen speichern.
Ideal für Maschinenbau, Service und Entwicklung, für eine effiziente Inbetriebnahme, reproduzierbare Gerätezustände und strukturierte Fahrtests im täglichen B2B-Einsatz. Software aus Ravensburg - Oberschwaben.
Häufig gestellte Fragen zu unseren Schrittmotorsteuerungen
Hier finden Sie Antworten zur Auswahl, SPS-Anbindung, Konfiguration und Funktion von BAC 50, BAC 100 und MiniPAC 4.0.
Wie wähle ich die passende Schrittmotorsteuerung aus?
Entscheidend sind Motorphasenstrom, Versorgungsspannung, gewünschte Ansteuerung, Encoderanschluss und Einbaubedingungen. Der BAC 50 bietet einen einstellbaren Phasenstrom bis 3 A, der BAC 100 bis 10 A. Beide unterstützen je nach Ausführung digitale I/O oder Takt/Richtung. Der MiniPAC 4.0 bietet bis zu 10 A RMS und eignet sich für Anwendungen mit Industrial Ethernet oder SSI-Absolutencoder. Alle drei Modelle steuern jeweils eine Schrittmotorachse.
Was unterscheidet BAC 50, BAC 100 und MiniPAC 4.0?
Die Modelle unterscheiden sich vor allem bei Motorstrom, Versorgungsspannung, Schnittstellen und Anschlüssen. BAC 50 und BAC 100 bieten digitale I/O- oder Takt/Richtung-Ansteuerung sowie optional RS485. Der BAC 50 arbeitet mit bis zu 3 A Phasenstrom und 24–48 VDC Motorversorgung, der BAC 100 mit bis zu 10 A und 24–60 VDC. Der MiniPAC 4.0 bietet bis zu 10 A RMS bei 24–48 VDC sowie PROFINET, EtherCAT oder EtherNet/IP und unterstützt Inkremental- und SSI-Absolutencoder.
Wie lassen sich die Schrittmotorsteuerungen an eine SPS anbinden?
BAC 50 und BAC 100 lassen sich je nach Ausführung über digitale Ein- und Ausgänge oder Takt/Richtung-Signale an eine SPS anschließen. Bei der digitalen Satzwahl wählt die SPS einen gespeicherten Fahrbefehl aus und startet ihn über den START-Eingang. Der MiniPAC 4.0 ermöglicht die Anbindung über PROFINET, EtherCAT oder EtherNet/IP. Mitgelieferte Bibliotheken und Funktionsbausteine erleichtern seine SPS-Integration.
Wie werden BAC 50, BAC 100 und MiniPAC 4.0 konfiguriert?
BAC 50, BAC 100 und MiniPAC 4.0 lassen sich mit Colibri Studio am PC konfigurieren. Fahrparameter, Positionen und Bewegungsabläufe können eingestellt sowie Diagnosefunktionen und Testfahrten genutzt werden. Die Verbindung erfolgt über die jeweilige Geräteschnittstelle, bei den BAC-Geräten bei Bedarf mit einem passenden Schnittstellenumsetzer. Beim MiniPAC erfolgt die PC-Anbindung je nach Schnittstellenvariante über Ethernet TCP/IP oder USB.
Was ist eine Schrittmotorsteuerung?
Eine Schrittmotorsteuerung steuert die Bestromung der Motorphasen und damit die Bewegung eines Schrittmotors. Unsere Geräte vereinen Leistungsendstufe und Positioniersteuerung in einer kompakten Einheit. Je nach Modell und Betriebsart verarbeiten sie externe Bewegungsvorgaben oder führen gespeicherte Fahrbefehle aus.
Welche Versorgungsspannungen benötigen die Steuerungen?
Der BAC 50 benötigt 24–36 VDC für die Logik und 24–48 VDC für den Motor. Beim BAC 100 beträgt die Logikversorgung ebenfalls 24–36 VDC, die Motorversorgung 24–60 VDC. Der MiniPAC 4.0 verwendet eine separate Logikversorgung mit 24 VDC und eine Motorversorgung mit 24–48 VDC.
Kann der Motorstrom an die Anwendung angepasst werden?
Ja. Der Phasenstrom ist beim BAC 50 bis 3 A, beim BAC 100 bis 10 A und beim MiniPAC 4.0 bis 10 A RMS einstellbar. BAC 50 und BAC 100 bieten außerdem eine einstellbare Stromabsenkung im Stillstand. Die Einstellungen müssen zum angeschlossenen Motor, zur Anwendung und zu den thermischen Einbaubedingungen passen.
Können Fahrprofile in BAC 50 und BAC 100 gespeichert werden?
Ja. In der Digital-I/O-Ausführung lassen sich bis zu 31 Fahrprofile für die Satzwahl hinterlegen. Diese können über fünf binär codierte Eingänge ausgewählt und über START ausgeführt werden. Alternativ lässt sich ein gespeicherter Programmablauf in der Betriebsart Satzablauf abarbeiten.
Was ist der Unterschied zwischen Satzwahl und Satzablauf?
Bei der Satzwahl wählt die SPS einen gespeicherten Fahrbefehl über binär codierte Eingänge aus und startet ihn über START. Die Positionen können in beliebiger Reihenfolge angewählt werden. Beim Satzablauf werden die programmierten Befehle in der festgelegten Reihenfolge abgearbeitet. Je nach Fahrprogramm löst ein erneutes START-Signal den nächsten Befehl aus oder entsprechend konfigurierte Befehle werden automatisch fortgesetzt.
Wie funktioniert das START-Signal bei den BAC-Steuerungen?
In der Standardkonfiguration wird START während der gesamten Bewegung HIGH gehalten. Wird START vorzeitig zurückgenommen, stoppt der Antrieb und der Fahrbefehl wird nicht vollständig ausgeführt. Eine Flankenauswertung kann das Verhalten abhängig von der Parametrierung ändern. Für die SPS-Ansteuerung ist deshalb die eingestellte START-Auswertung maßgeblich.
Welche Rückmeldungen liefern BAC 50 und BAC 100 an die SPS?
Die digitalen Ausgänge „Bereit“ und „Motor steht“ informieren die SPS über den Betriebs- und Bewegungszustand. „Motor steht“ ist im Stillstand HIGH. Bei einer Anwendung mit erforderlicher Referenzfahrt bleibt „Bereit“ bis zu deren erfolgreichem Abschluss LOW. Bei einer anschließenden Positionierung muss „Bereit“ während der gesamten Fahrt HIGH bleiben. Erst der abgeschlossene Fahrbefehl zusammen mit dem fehlerfreien Verlauf bestätigt eine erfolgreiche Positionierung; „Motor steht“ allein bedeutet nicht, dass die Zielposition erreicht wurde.
Was passiert bei einer erkannten Blockierung des Motors?
Bei aktiver Drehüberwachung mit Encoder führt eine erkannte Blockierung beziehungsweise ein erkannter Schrittfehler zum Stopp des Antriebs. Der Ausgang „Bereit“ wird LOW und signalisiert der SPS, dass die Positionierung nicht erfolgreich abgeschlossen wurde. Im beschriebenen Satzwahlbetrieb wird der Fehler durch Zurücknehmen von START quittiert. Nach bereits erfolgreicher Referenzfahrt wird „Bereit“ wieder HIGH und eine neue Positionierung ist möglich. Die über den Encoder erfasste Position bleibt bei eingeschalteter Versorgung erhalten.
Wie funktioniert die Ansteuerung über Takt/Richtung?
Die übergeordnete Steuerung gibt die Bewegung durch Taktimpulse und ein Richtungssignal vor. BAC 50 und BAC 100 verarbeiten diese Signale in der entsprechenden Ausführung direkt. In dieser Betriebsart sind Vollschritt, Halbschritt, Viertelschritt und Achtelschritt einstellbar.
Welche weiteren Betriebsarten bieten BAC 50 und BAC 100?
Neben Satzwahl und Satzablauf unterstützen die BAC-Steuerungen in der Digital-I/O-Ausführung Referenzfahrten, Druckmarkenpositionierung sowie analoge Geschwindigkeits- und Positionsvorgaben. Bei der Druckmarkenpositionierung beeinflusst ein Sensorsignal den Positionierablauf. Über ein externes Analogsignal kann die Geschwindigkeit oder Position vorgegeben werden.
Welche Encoder können angeschlossen werden?
BAC 50 und BAC 100 bieten einen Anschluss für 5-V-Inkrementalencoder mit differentiellen A-/A- und B-/B-Signalen. Der MiniPAC 4.0 unterstützt Inkrementalencoder über RS422 sowie Absolutencoder über SSI. Der Encoder muss zur elektrischen Schnittstelle und Anschlussbelegung des jeweiligen Geräts passen.
Für welche Schrittmotorsteuerung ist STO erhältlich?
Für den MiniPAC 4.0 ist optional die Sicherheitsfunktion STO (Safe Torque Off) erhältlich. Anschluss, Funktion und Integration sind in der zugehörigen Dokumentation beschrieben.
Was ist bei Montage und Wärmeabfuhr zu beachten?
Die Steuerungen müssen entsprechend ihrer Montageanleitung eingebaut werden. Bei BAC 50 und BAC 100 ist eine geeignete Montagefläche zur Wärmeabgabe erforderlich; eine wärmeisolierende Befestigung ist nicht zulässig. Auch beim MiniPAC 4.0 sind die gerätespezifischen Montage- und Kühlungshinweise einzuhalten.

Einkaufen nach
Einkaufsoptionen
-
![MiniPac Schrittmotorsteuerung]()
Schrittmotorsteuerung
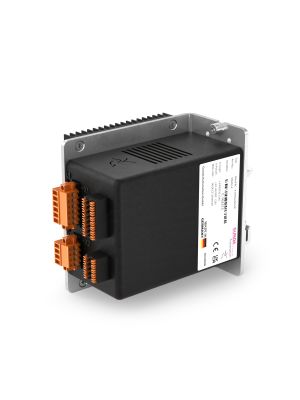
Version: 4.0Für Industrial Ethernet-Schnittstellen
Motorstrom einstellbar bis: 10A
Motorspannung: 24-48VDC
Steuerungsvarianten: Profinet, EtherNet/IP, EtherCAT oder CANOpen
Gehäuse: Schaltschrank
Safety: STO optionalErfahren Sie mehr
 Preis anzeigen399,00 €Exkl. 19% Steuern474,81 €Inkl. 19% Steuernzzgl. Versandkosten
-
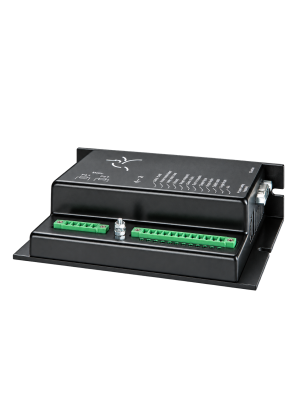
![Schrittmotor Steuerung BAC 100 10 A 1 Achse]()
Schrittmotorsteuerung
Version: BAC 100Ansteuerung über Digital I/O oder Takt/Richtung
Integrierter Fahrprogrammspeicher
Motorstrom einstellbar bis: 10A
Motorspannung: 24-60VDC
Gehäuse: SchaltschrankErfahren Sie mehr Preis anzeigen380,00 €Exkl. 19% Steuern452,20 €Inkl. 19% Steuernzzgl. Versandkosten
-
![Kleine Schrittmotorsteuerung 3 A mit integriertem Programmspeicher]()
Schrittmotorsteuerung
Version: BAC 50Ansteuerung über Digital I/O oder Takt/Richtung
Integrierter Fahrprogrammspeicher
Motorstrom einstellbar bis: 3A
Motorspannung: 24-48VDC
Gehäuse: SchaltschrankErfahren Sie mehr
Preis anzeigen280,00 €Exkl. 19% Steuern333,20 €Inkl. 19% Steuernzzgl. Versandkosten