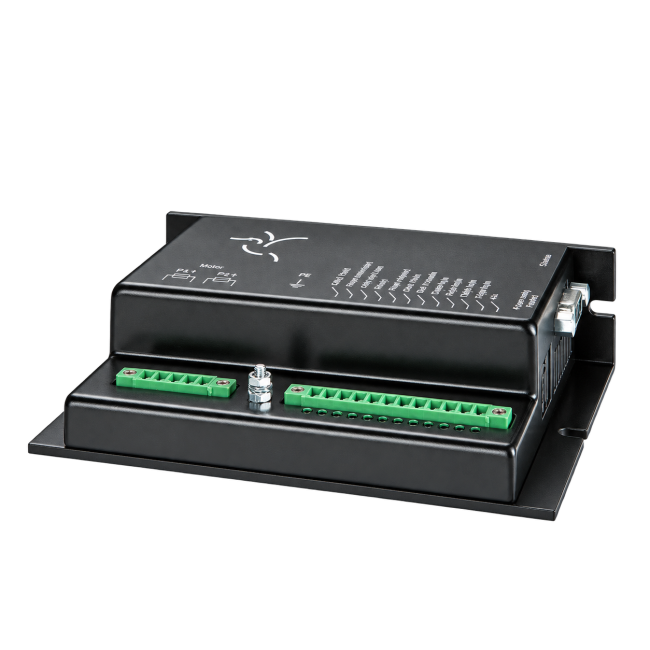
BAC 100 Schrittmotorsteuerung
Ansteuerung über Digital I/O oder Takt/Richtung
Integrierter Fahrprogrammspeicher
Motorstrom einstellbar bis: 10A
Motorspannung: 24-60VDC
Gehäuse: Schaltschrank
✓ Endstufe und Positioniersteuerung in einem kompakten Gerät
✓ Einfache SPS-Ansteuerung über digitale E/A oder Takt/Richtung
✓ Bis zu 31 gespeicherte Fahrprofile über binär codierte Eingänge anwählbar
✓ Satzwahl und Satzablauf für individuelle Positionieraufgaben
✓ Integrierte Referenzfahrt und Druckmarkenpositionierung
✓ Inkrementalencoder-Anschluss mit A/B- oder RS422 Differenzsignale
✓ Motorversorgung: 24–60 VDC
✓ Einstellbarer Phasenstrom bis zu 10 A
✓ Getrennte Logikversorgung: 24–36 VDC
✓ Digitale E/A: 6 Eingänge und 2 Ausgänge für „Bereit“ und „Motor steht“
✓ Einstellbare Stromabsenkung im Stillstand
✓ Dynamische Schrittauflösung: Voll-, Halb-, Viertel- und Achtelschritt
✓ Anschlüsse: Klemmleisten für Versorgung, E/A und Motor sowie Sub-D für Encoder und Konfiguration
✓ Konfiguration, Diagnose, Testfahrten und Fahrprogrammerstellung mit dem Windows-Tool Colibri Studio über passenden Schnittstellenumsetzer
✓ Zubehör: Kühlkörper für Hutschienenmontage, Schnittstellenumsetzer und passende Schrittmotoren mit Encoder
Zuerst referenzieren, dann gespeicherte Positionen anfahren. Die SPS steuert die BAC über digitale Signale. Der Motor liefert seine Position über den Encoder an die BAC zurück.
| Adresse | Kommando | Ziel | Anwahl |
|---|---|---|---|
| 5 | Referenzfahrt | Sensor | Erster START |
| 11 | Fahre Absolut | 120° | E1 |
| 12 | Fahre Absolut | 240° | E2 |
| 13 | Fahre Absolut | 0° | E1 + E2 |
E1/E2 HIGH = blau, START HIGH = grün, Rückmeldungen HIGH = magenta. START bleibt während der Fahrt gesetzt. Fehlerquittierung durch Zurücknehmen von START. Position und bestehende Referenz bleiben erhalten. Betriebsart wechseln oder Demo zurücksetzen startet das Beispiel neu. Schematische Demo ohne Hardwareverbindung; A/B-Signalbild ohne Zeitmaßstab.
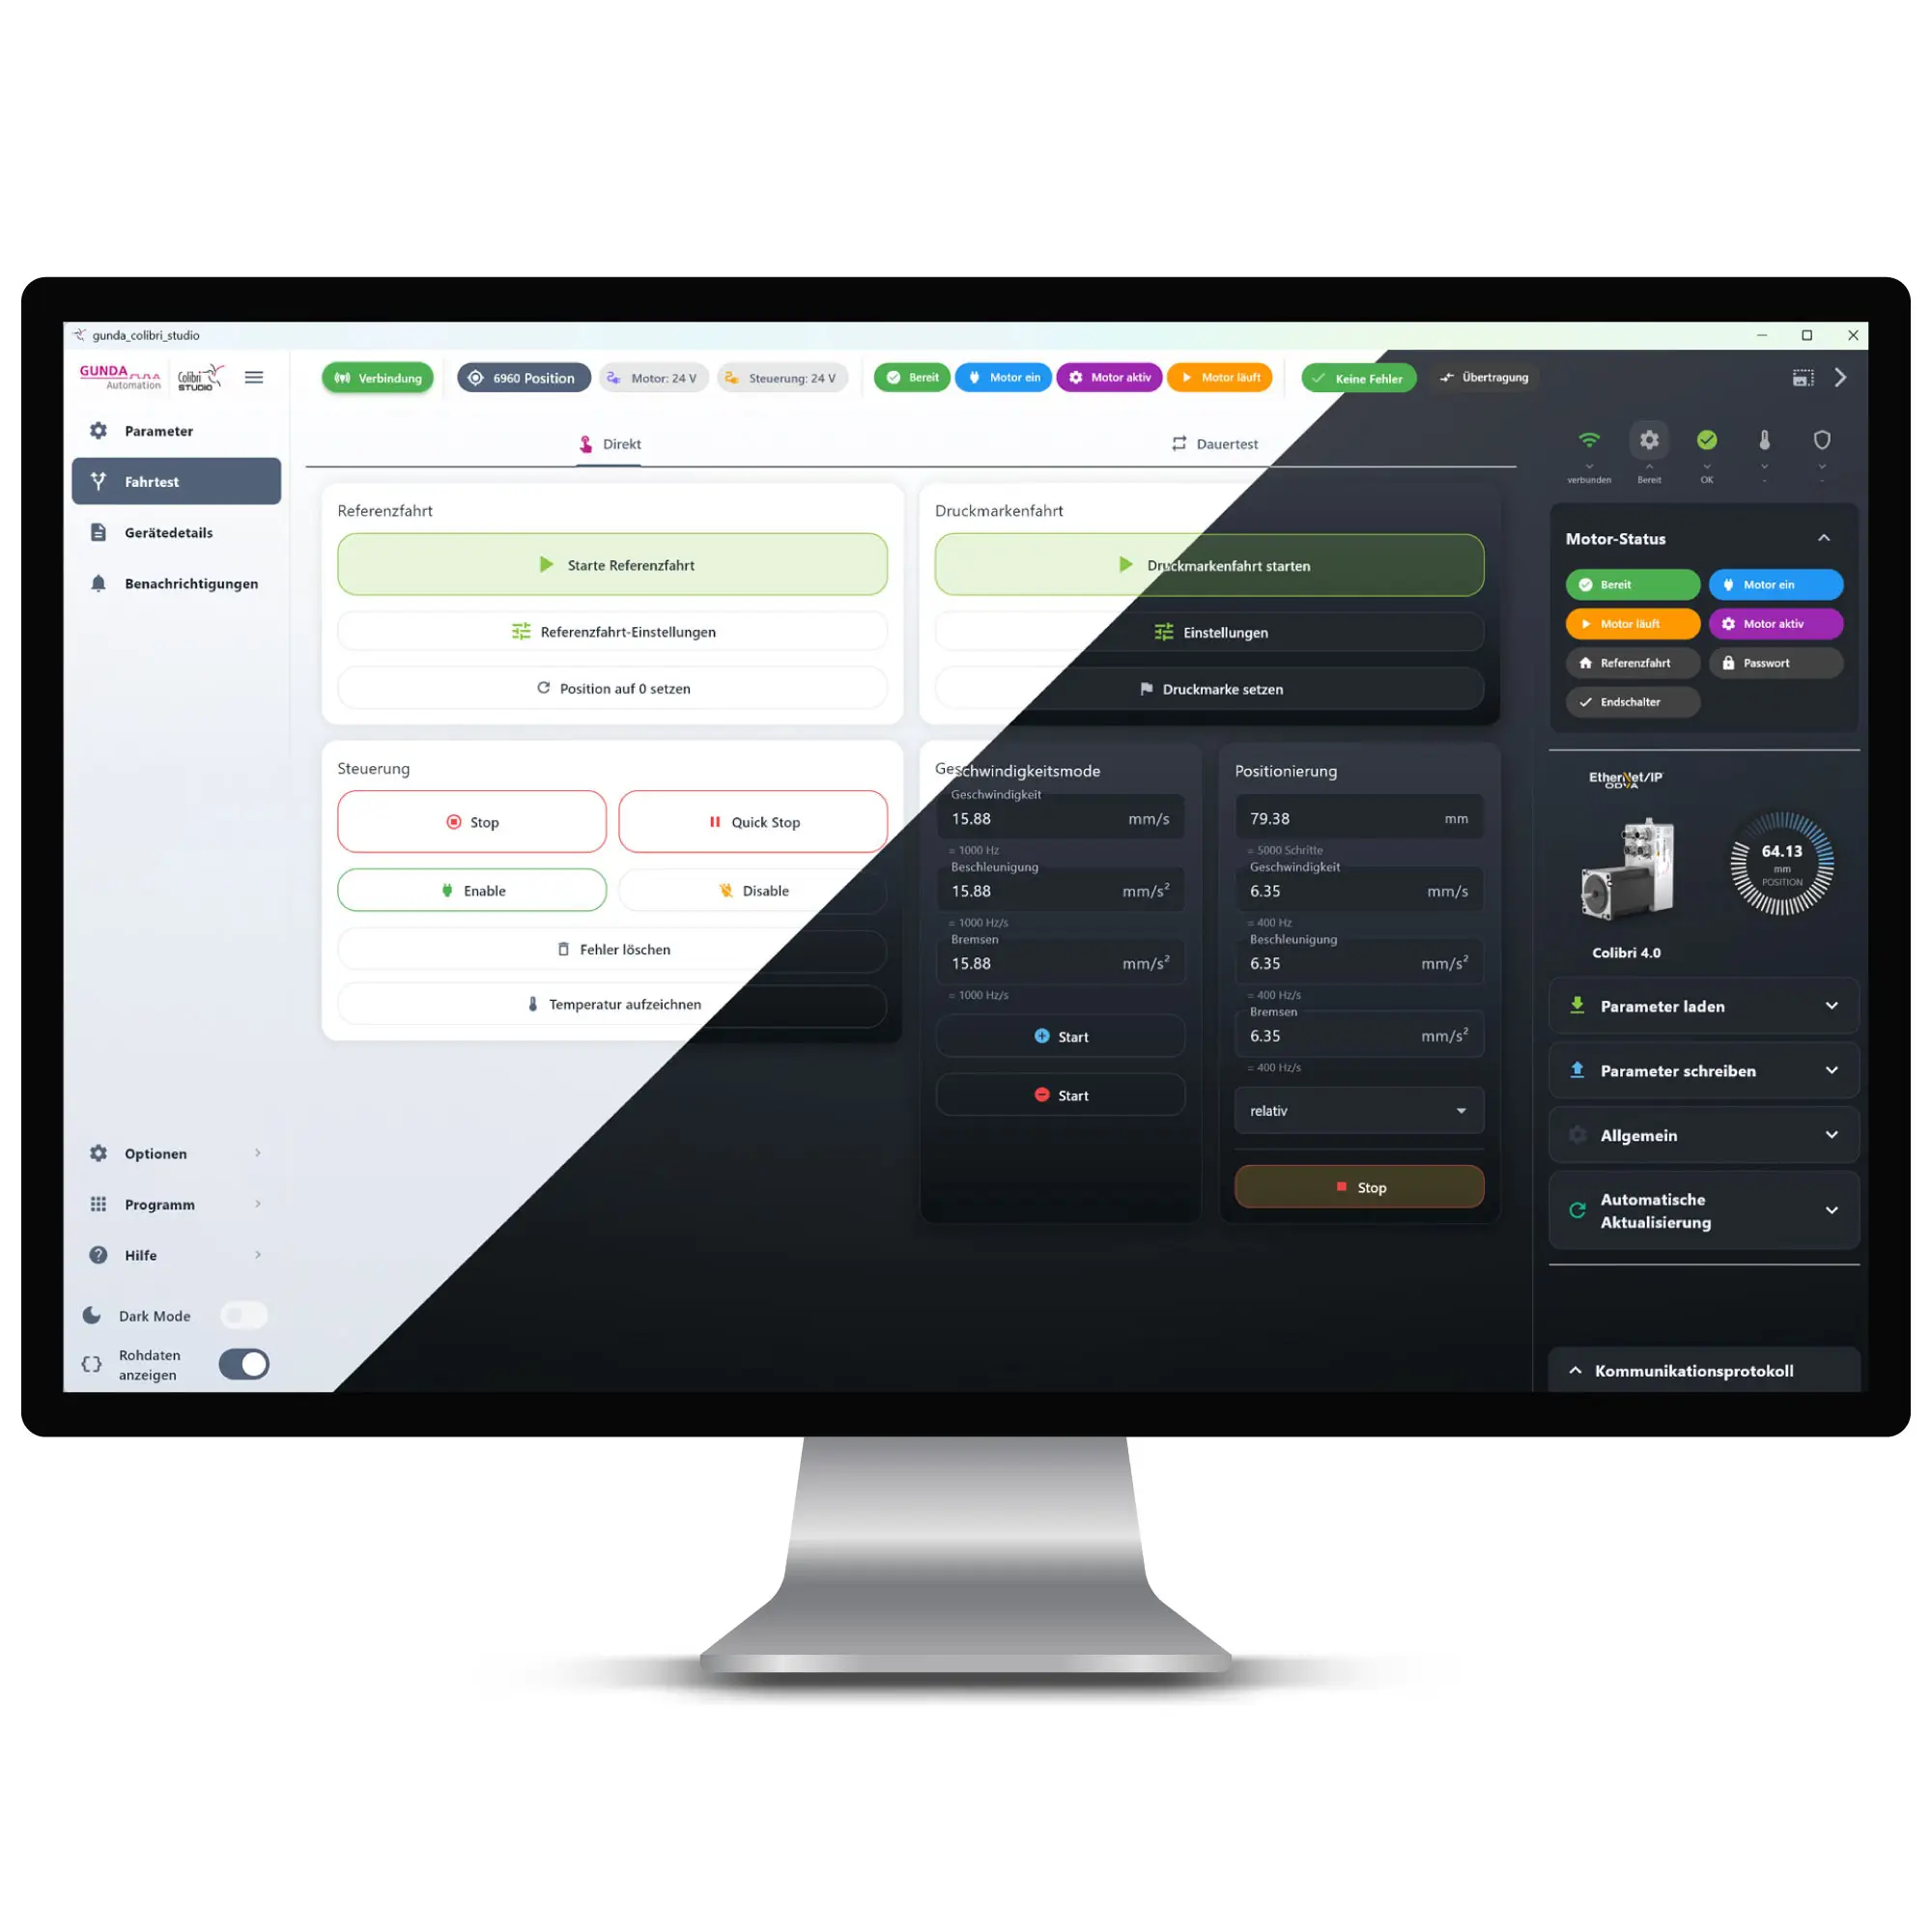
Colibri Studio ist die neueste und vollständig überarbeitete Version der Colibri-Konfigurationssoftware. Sie ersetzt die bisherige Colibri 4.0 Konfigurationssoftware und wurde in Bedienung, Oberfläche, Übersichtlichkeit und Funktionsumfang deutlich weiterentwickelt.
Die Software bietet eine moderne, intuitive Benutzeroberfläche und macht die Konfiguration, Diagnose und Inbetriebnahme von Colibri-Antriebssystemen einfacher, schneller und übersichtlicher. Parameter, Fahrtests, Gerätestatus, Kommunikation und gespeicherte Konfigurationen sind zentral in einer Anwendung zusammengeführt.
Mit Gunda Colibri Studio lassen sich Colibri-Motorcontroller komfortabel auslesen, konfigurieren, testen und überwachen. Die Software unterstützt Verbindungen über Ethernet/IP sowie über USB/COM-Schnittstelle und zeigt wichtige Motorzustände in Echtzeit an.
| Lieferzeit | 2-3 Wochen |
|---|---|
| Ansteuerung | ProfiNet, EtherCAT, EtherNet/IP |
| Safety-Funktion | STO-Safe Torque Off |

 EN
 IT