EN
 IT
Platz gewinnen
Mehr Raum im Schaltschrank.
Die Leistungselektronik sitzt am Motor. Eine separate Motorendstufe im Schaltschrank entfällt.
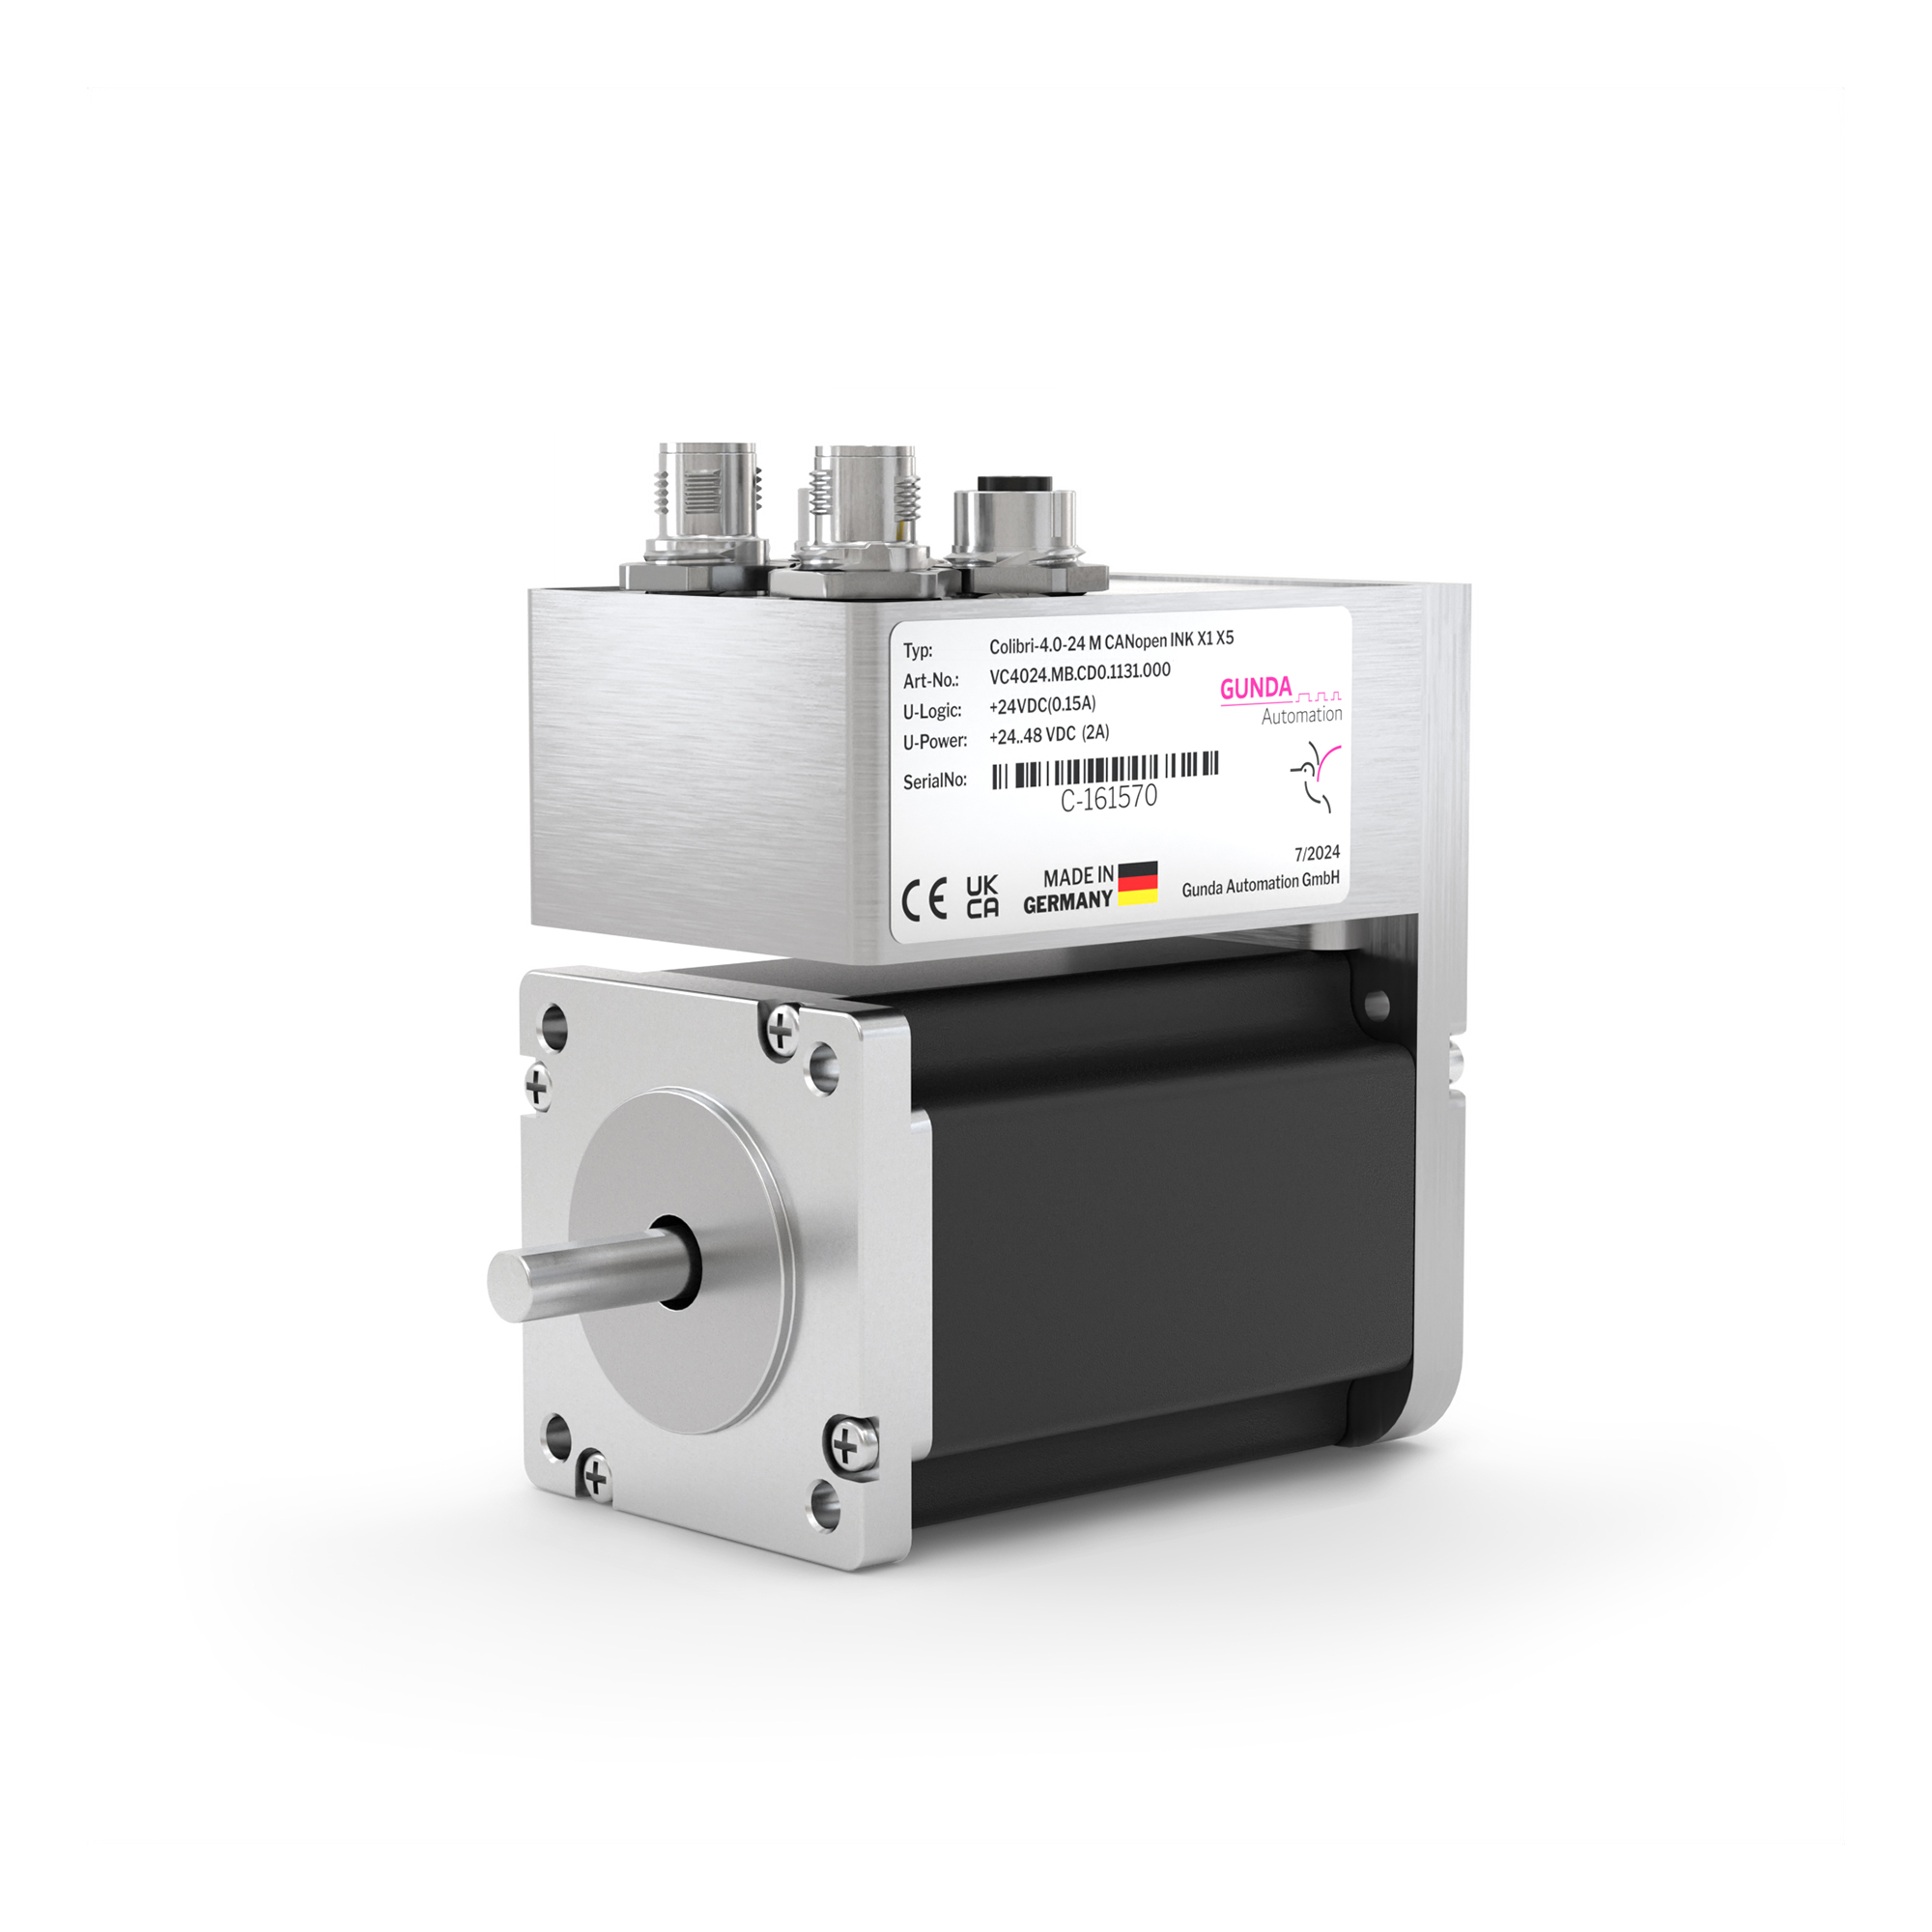
Motor, Leistungselektronik und Positioniersteuerung in einer Einheit – von NEMA 17 bis NEMA 34, mit 0,5 bis 12 Nm Haltemoment.
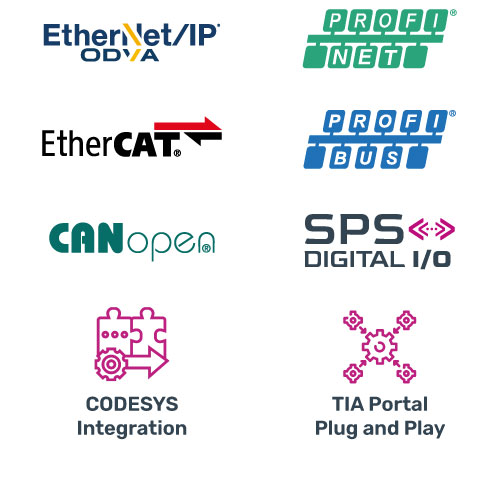
Als Hersteller entwickeln und fertigen wir bei GUNDA integrierte Schrittmotoren im Haus – für Maschinenbau, industrielle Automatisierung und präzise Positionieraufgaben. Die Colibri-Antriebe reduzieren den Verdrahtungsaufwand, sparen Platz im Schaltschrank und erleichtern die Inbetriebnahme. Colibri 4.0 ist je nach Ausführung mit PROFINET, EtherCAT oder EtherNet/IP erhältlich.
Wählen Sie Baugröße, Gehäuseform und Schnittstelle. Konfigurieren Sie verfügbare Ausführungen im Shop oder besprechen Sie Ihre Anforderungen direkt mit uns.
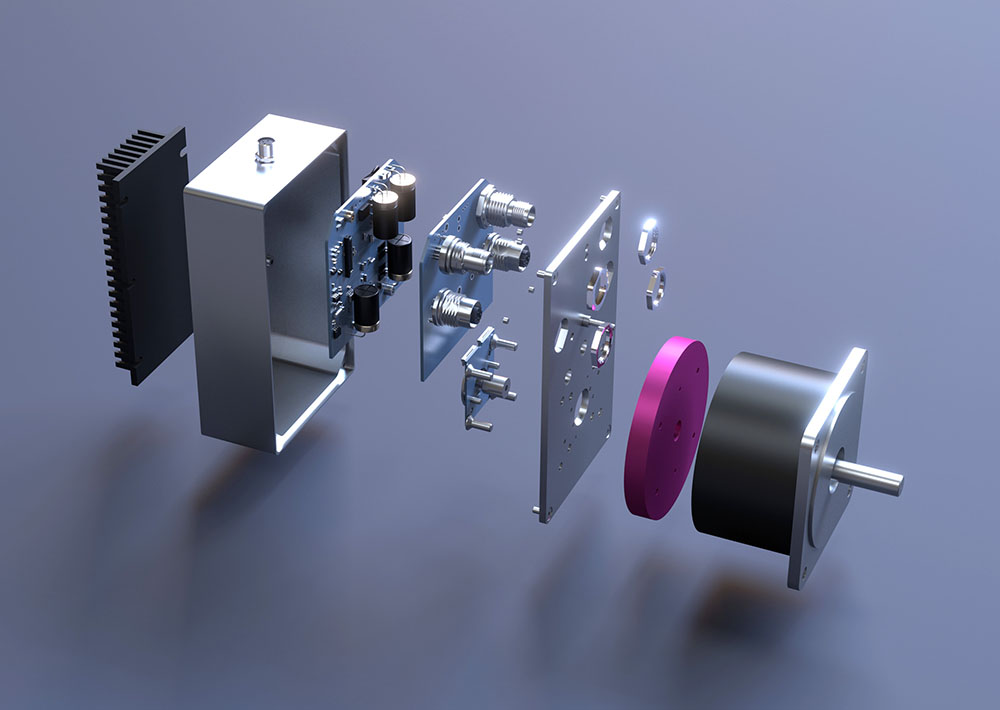
Die Leistungselektronik sitzt am Motor. Eine separate Motorendstufe im Schaltschrank entfällt.
Motor und Leistungselektronik sind bereits verbunden – für weniger Verkabelungsaufwand im Maschinenaufbau.
Mit Colibri Studio stellen Sie Parameter ein und führen Fahrtests über USB oder Ethernet durch.
Bewegungsfunktionen werden direkt im Antrieb ausgeführt – passend zu dezentralen Maschinenkonzepten.
Motor, Steuerung und Leistungselektronik bilden eine Einheit. Das vereinfacht Planung und Montage.
Eigene Entwicklung und Fertigung schaffen kurze Wege für technische Fragen und individuelle Anforderungen.
Vom NEMA 17 Schrittmotor bis zum drehmomentstarken NEMA 34 Kompaktantrieb: Vergleichen Sie technische Daten und wählen Sie anschließend Ihre Ausführung im Shop.
Noch unsicher? Wir unterstützen Sie bei der Auswahl →| FÜNF BAUREIHENEin direkter Vergleich. | 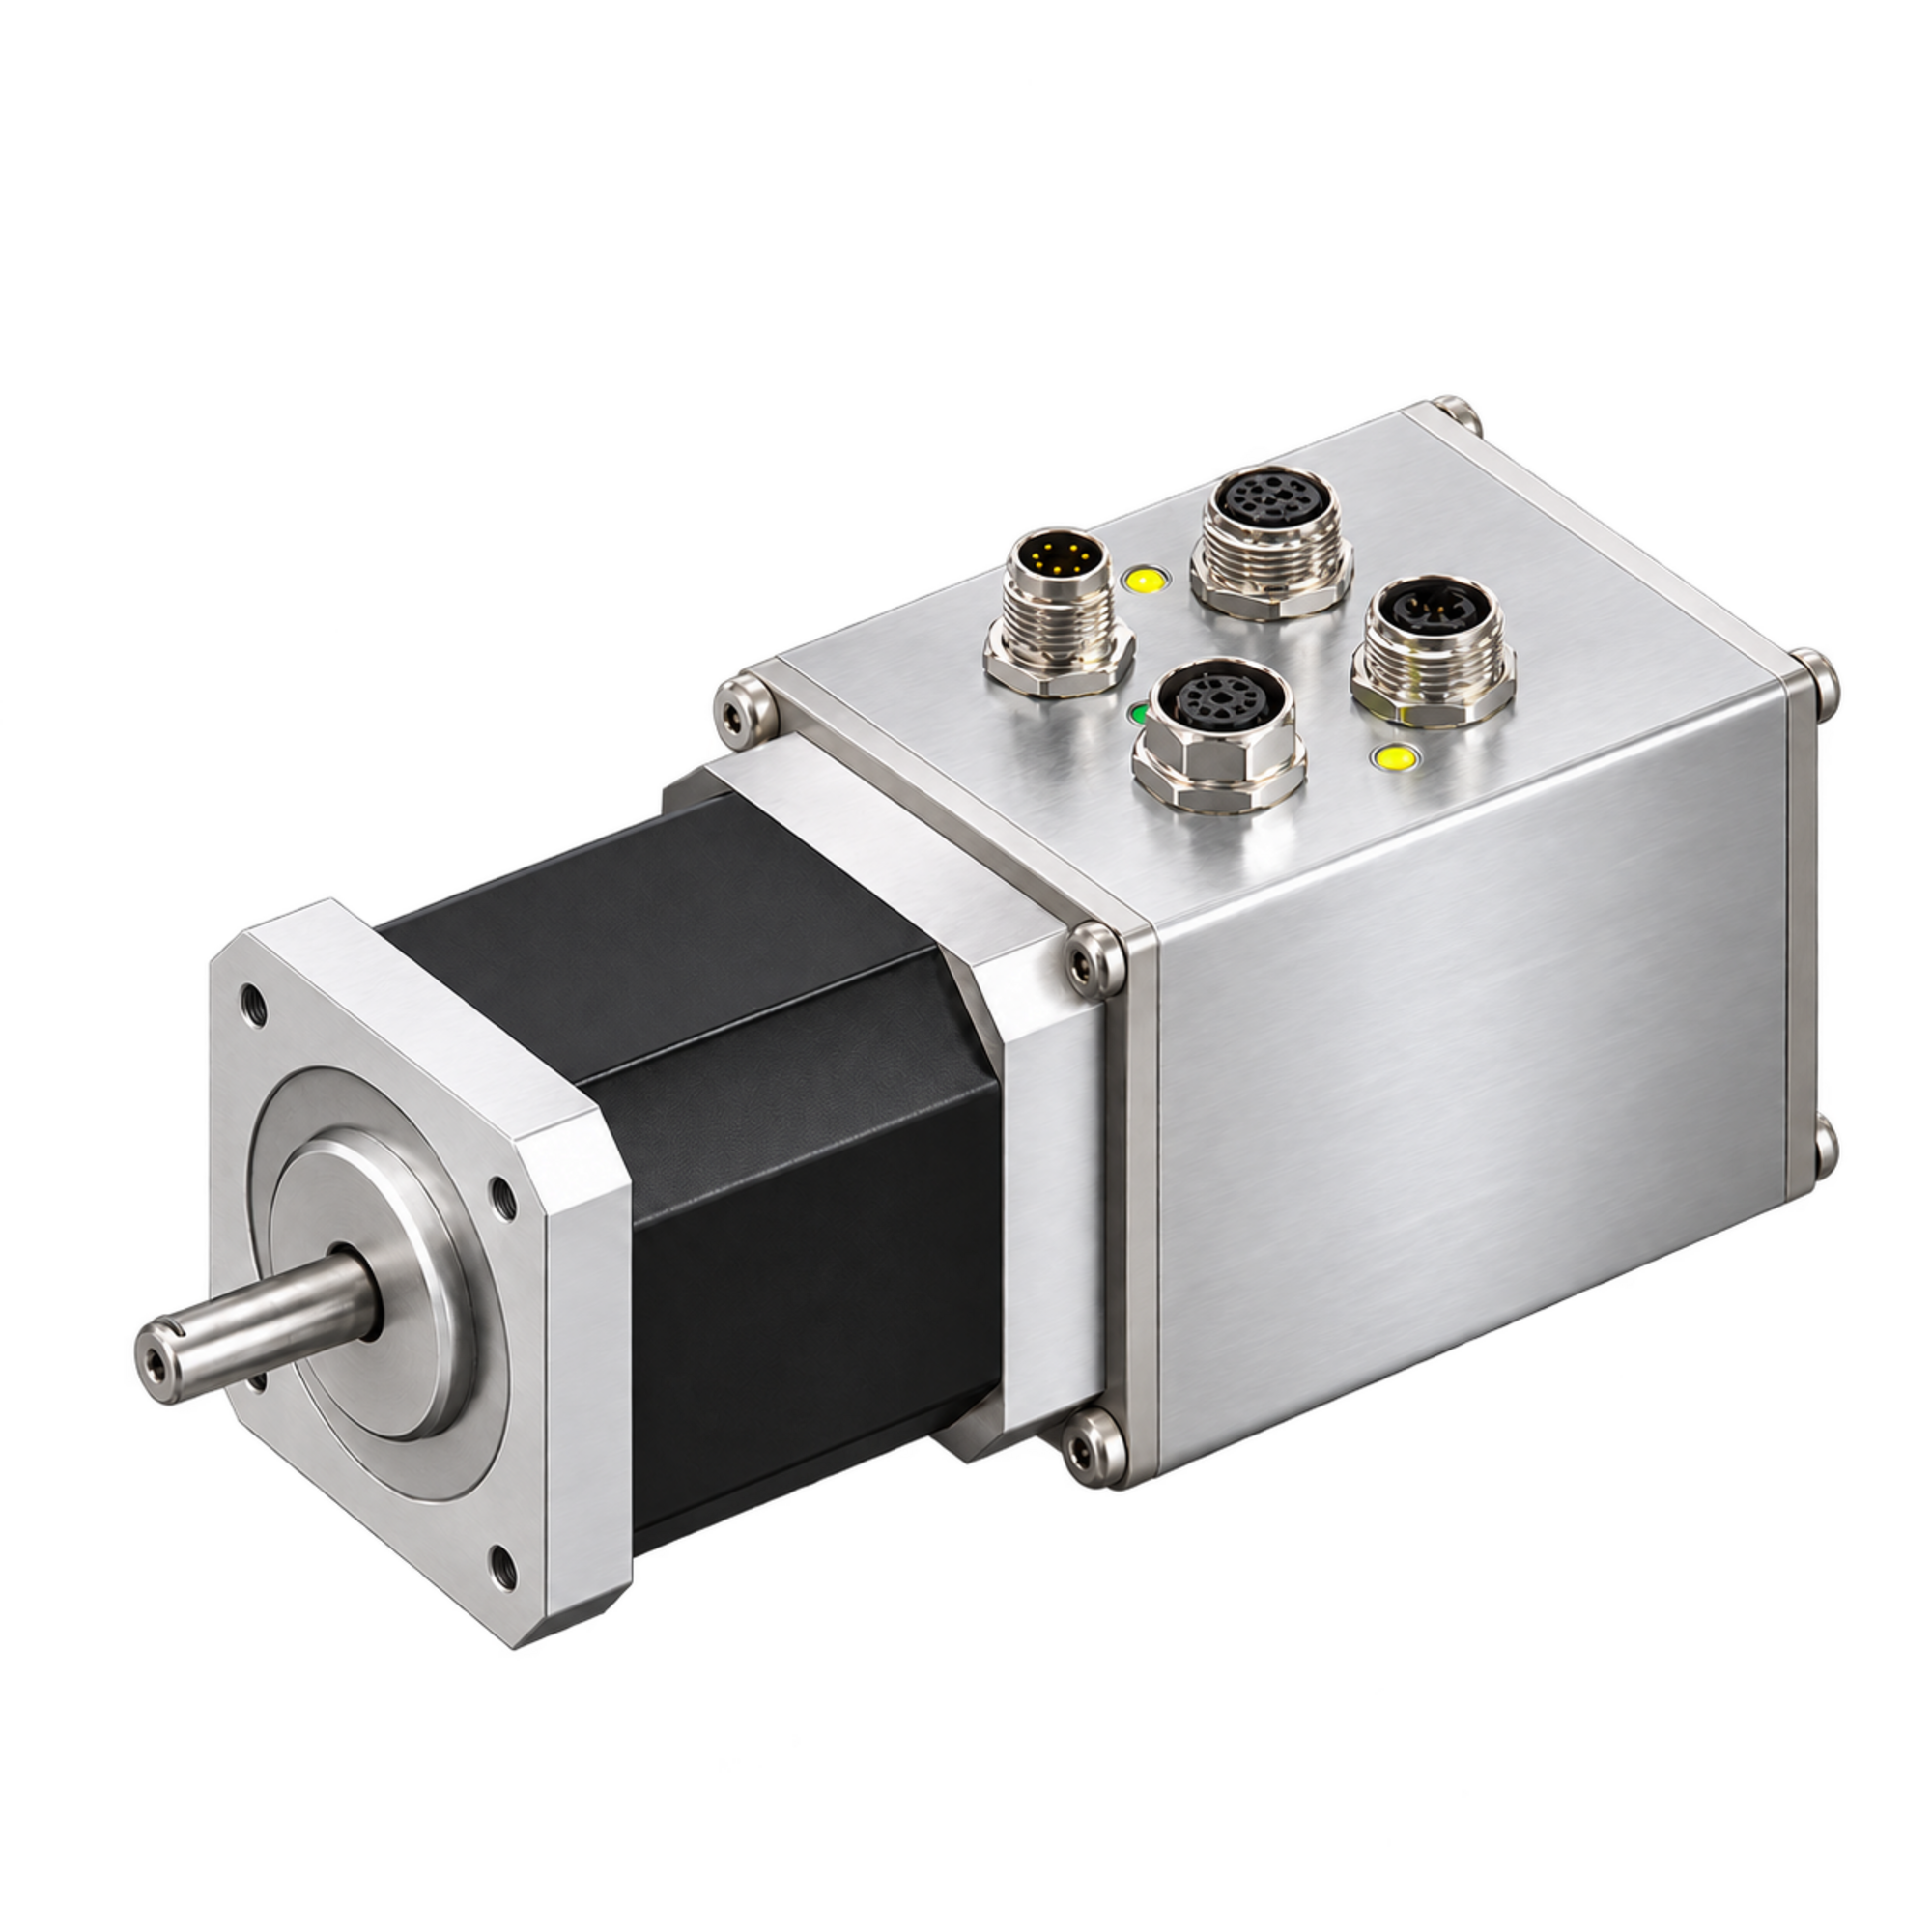 | 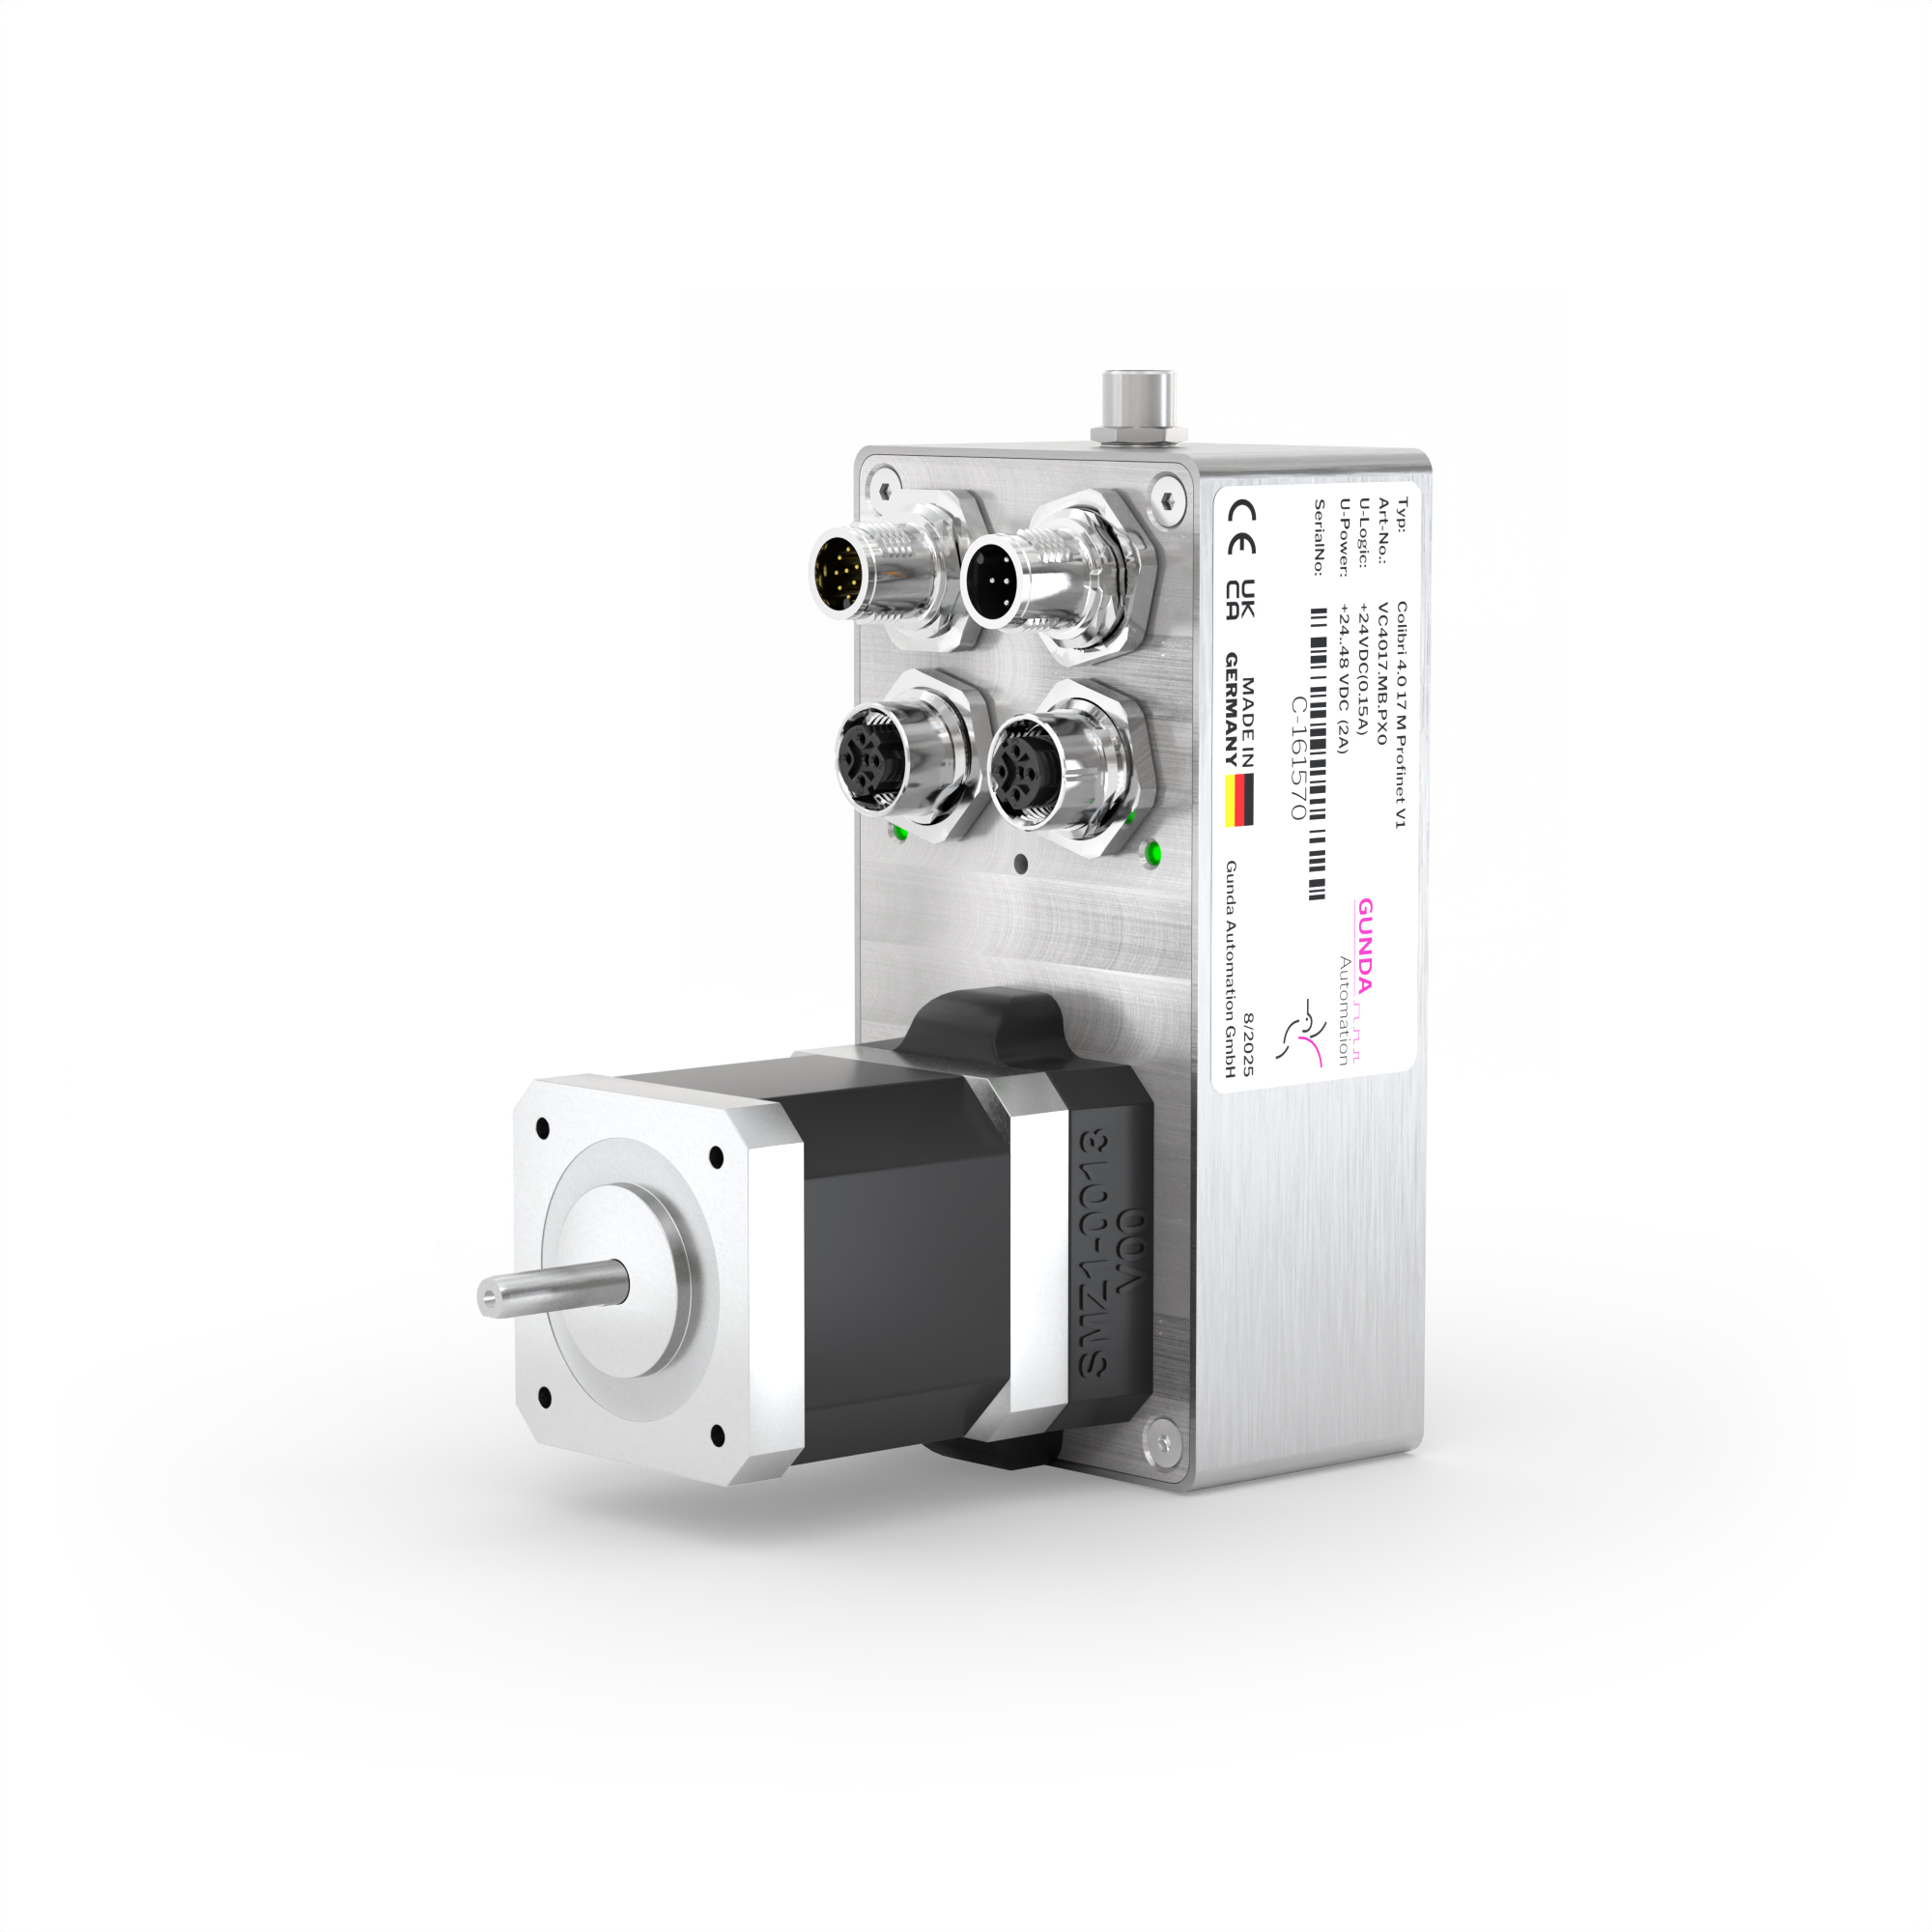 | 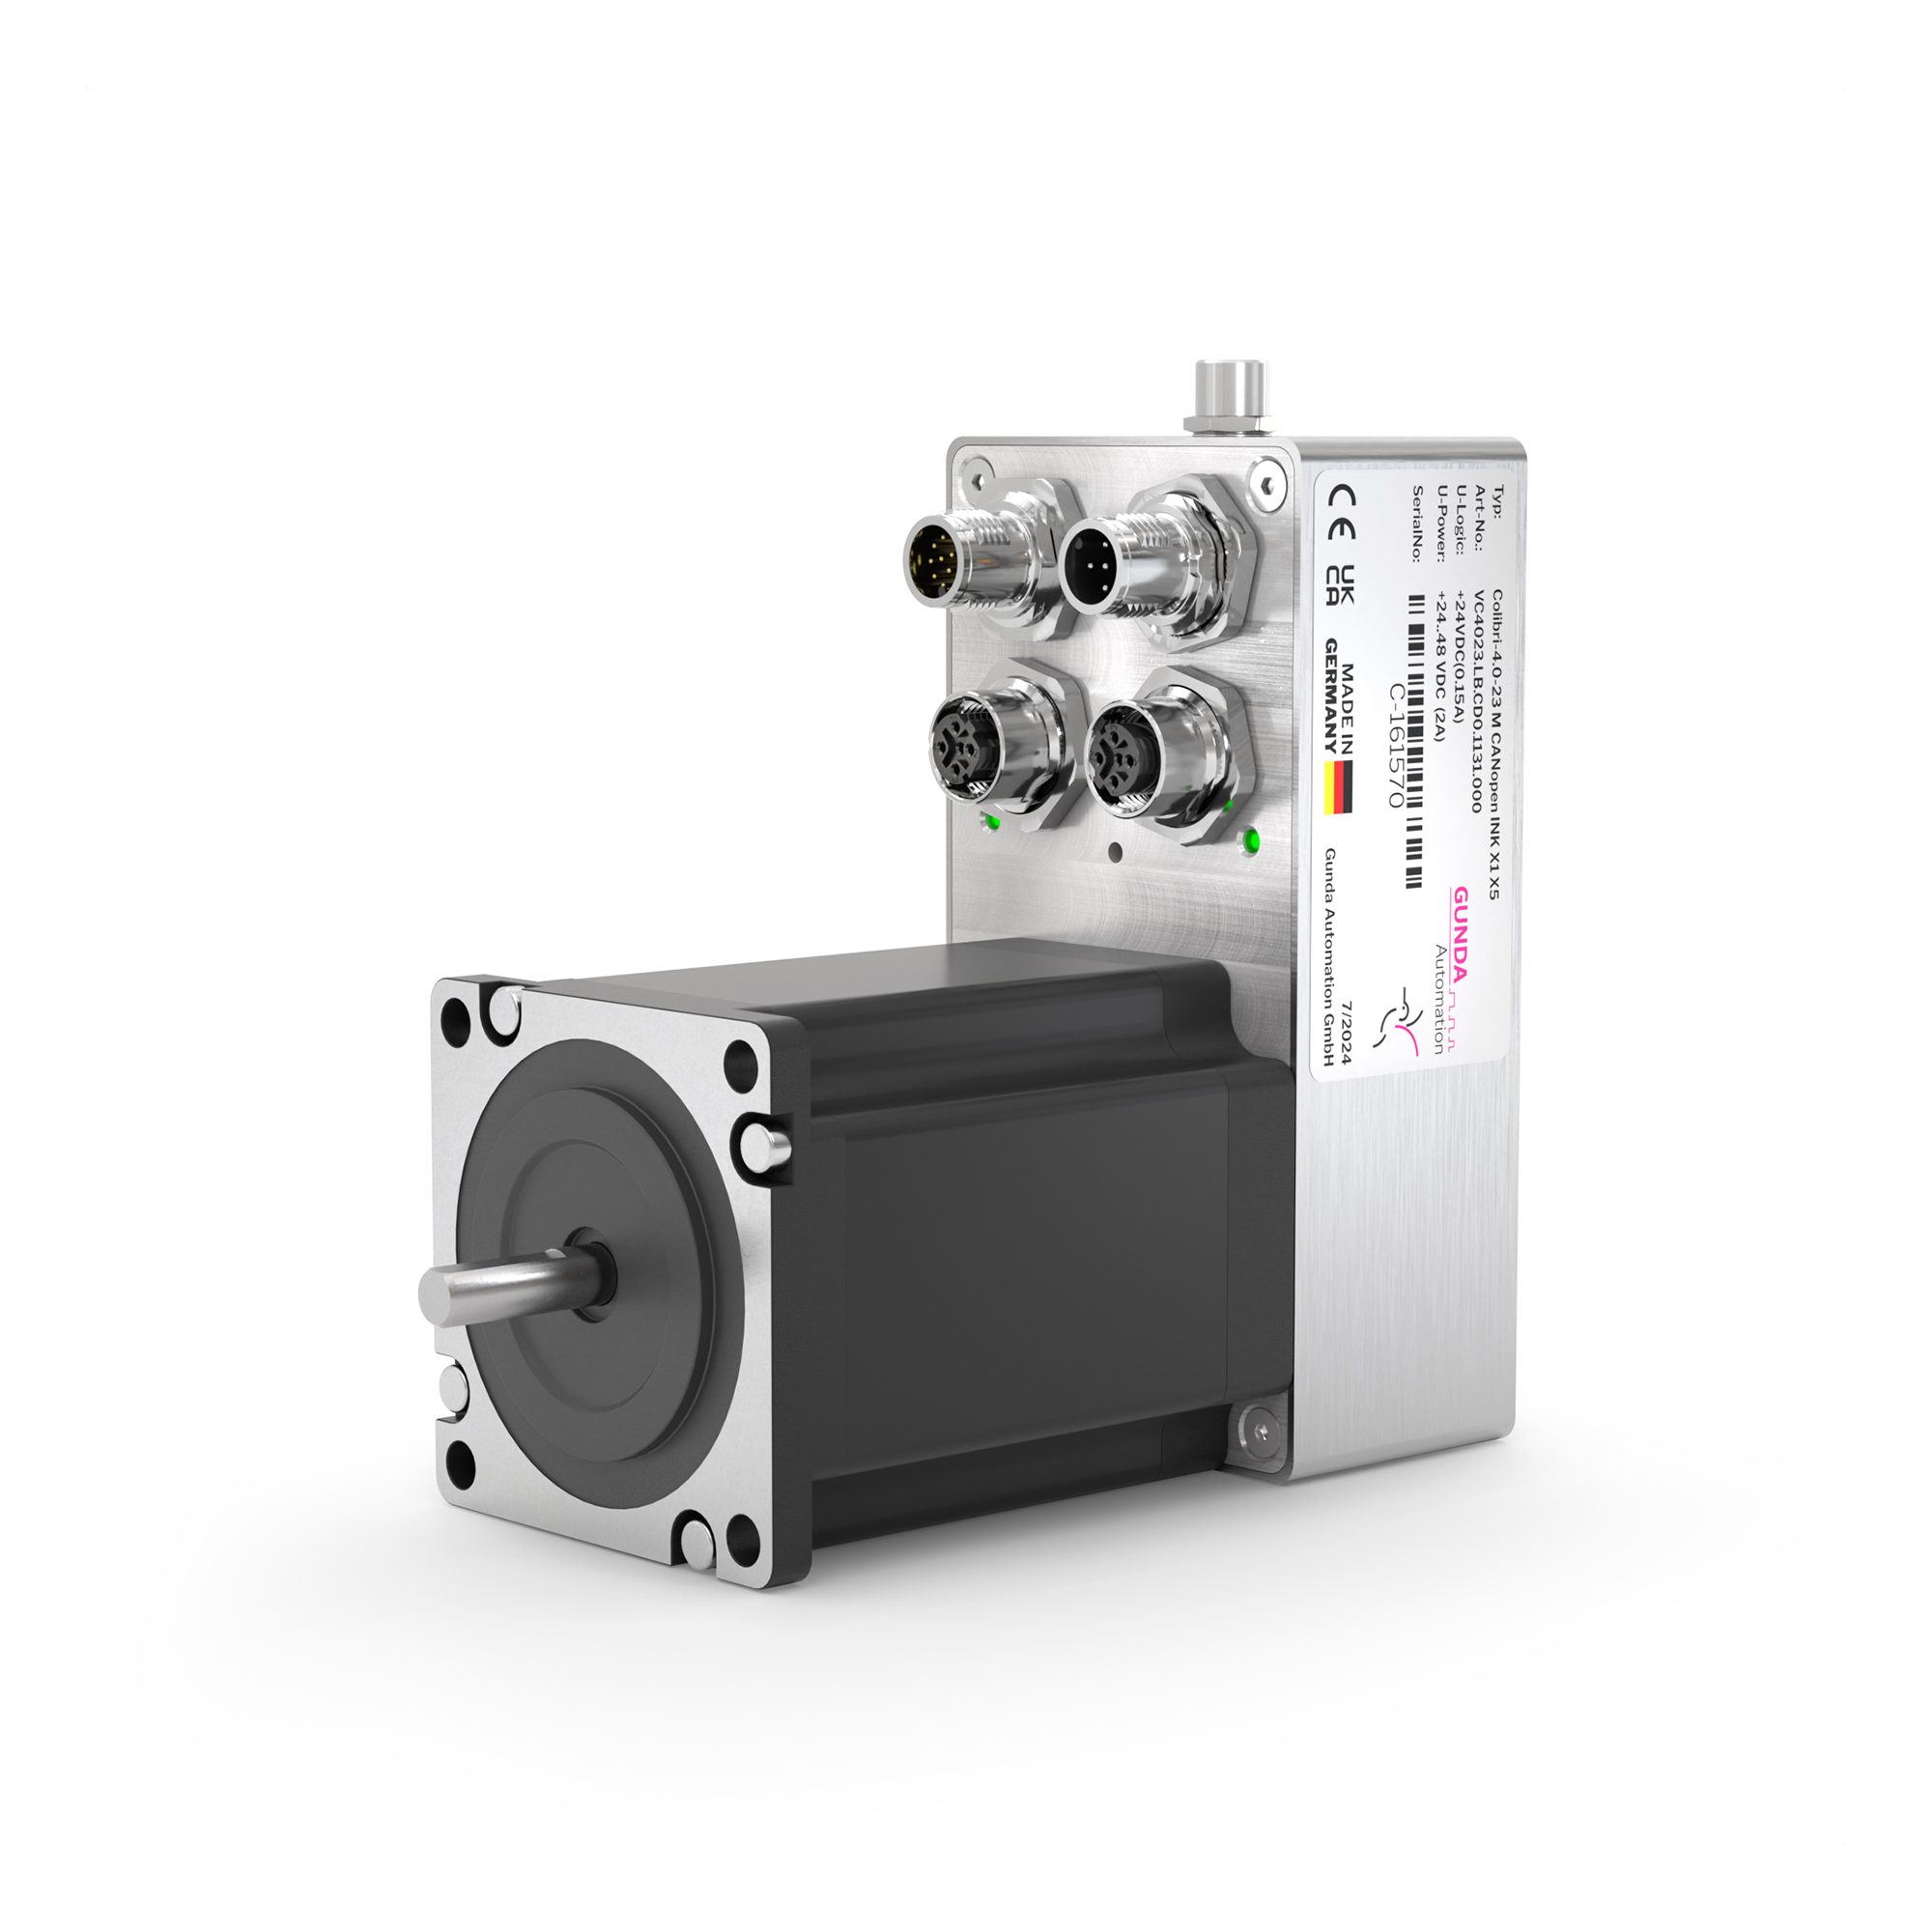 | 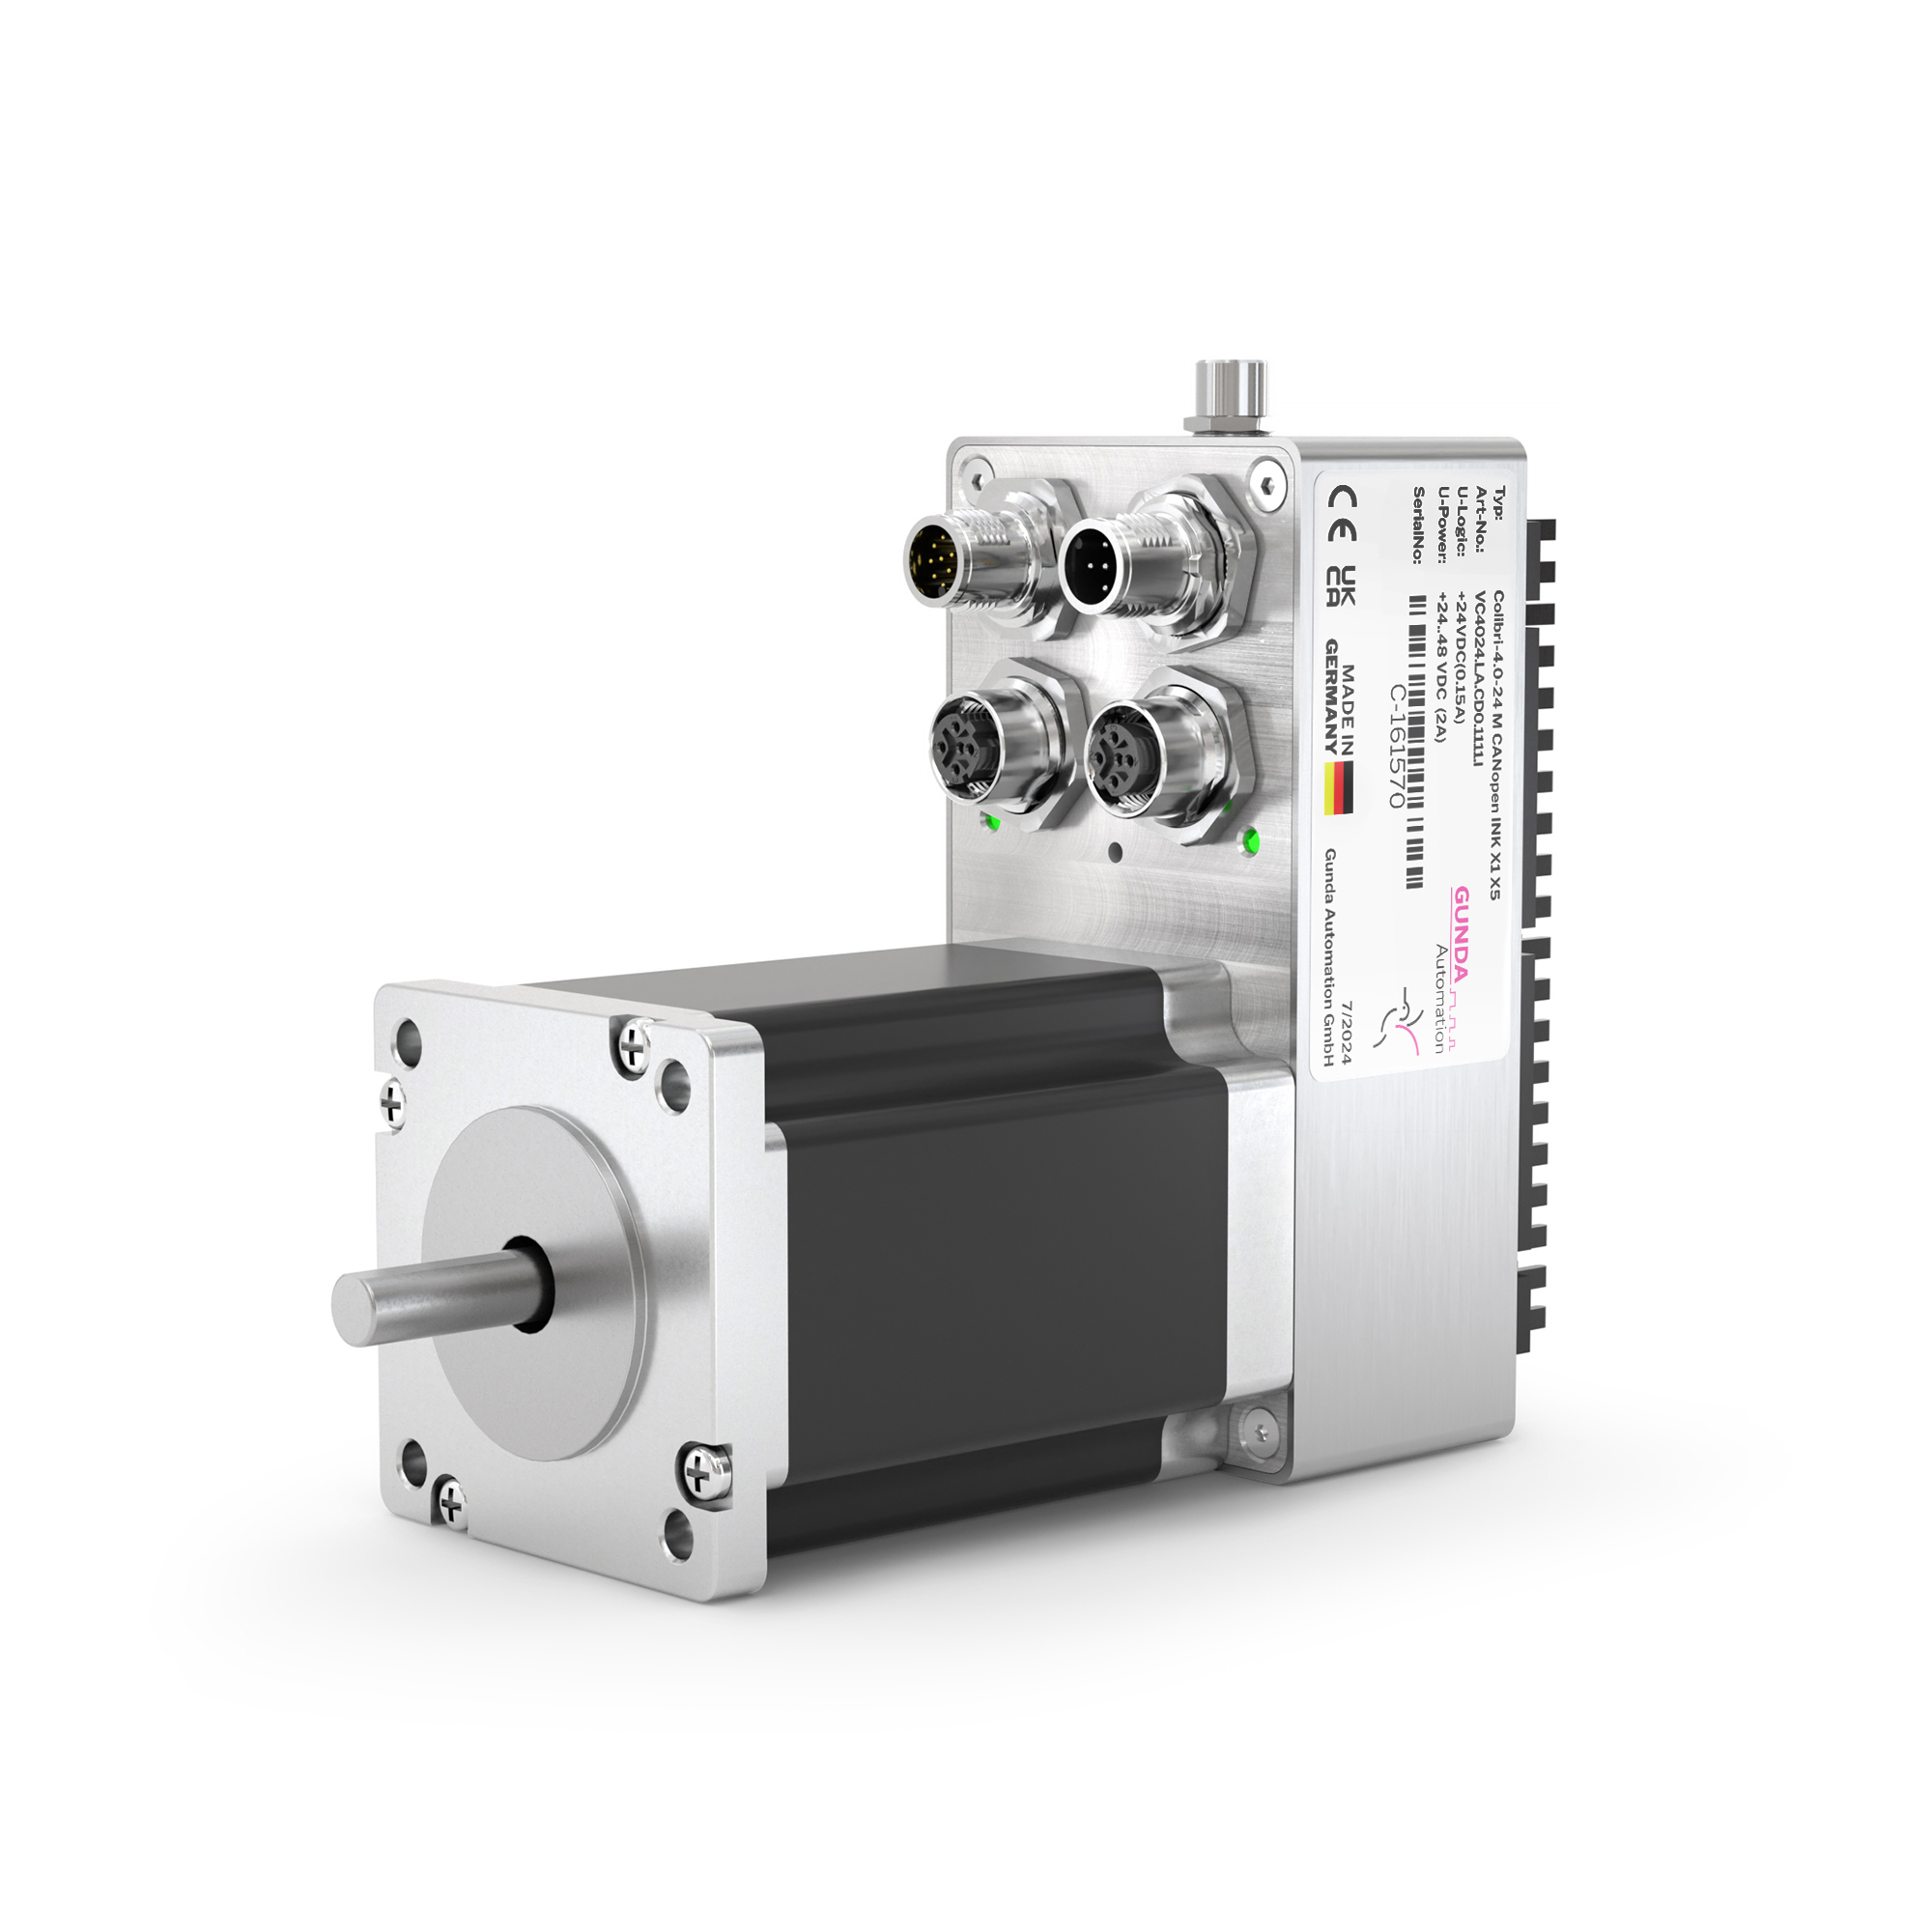 | 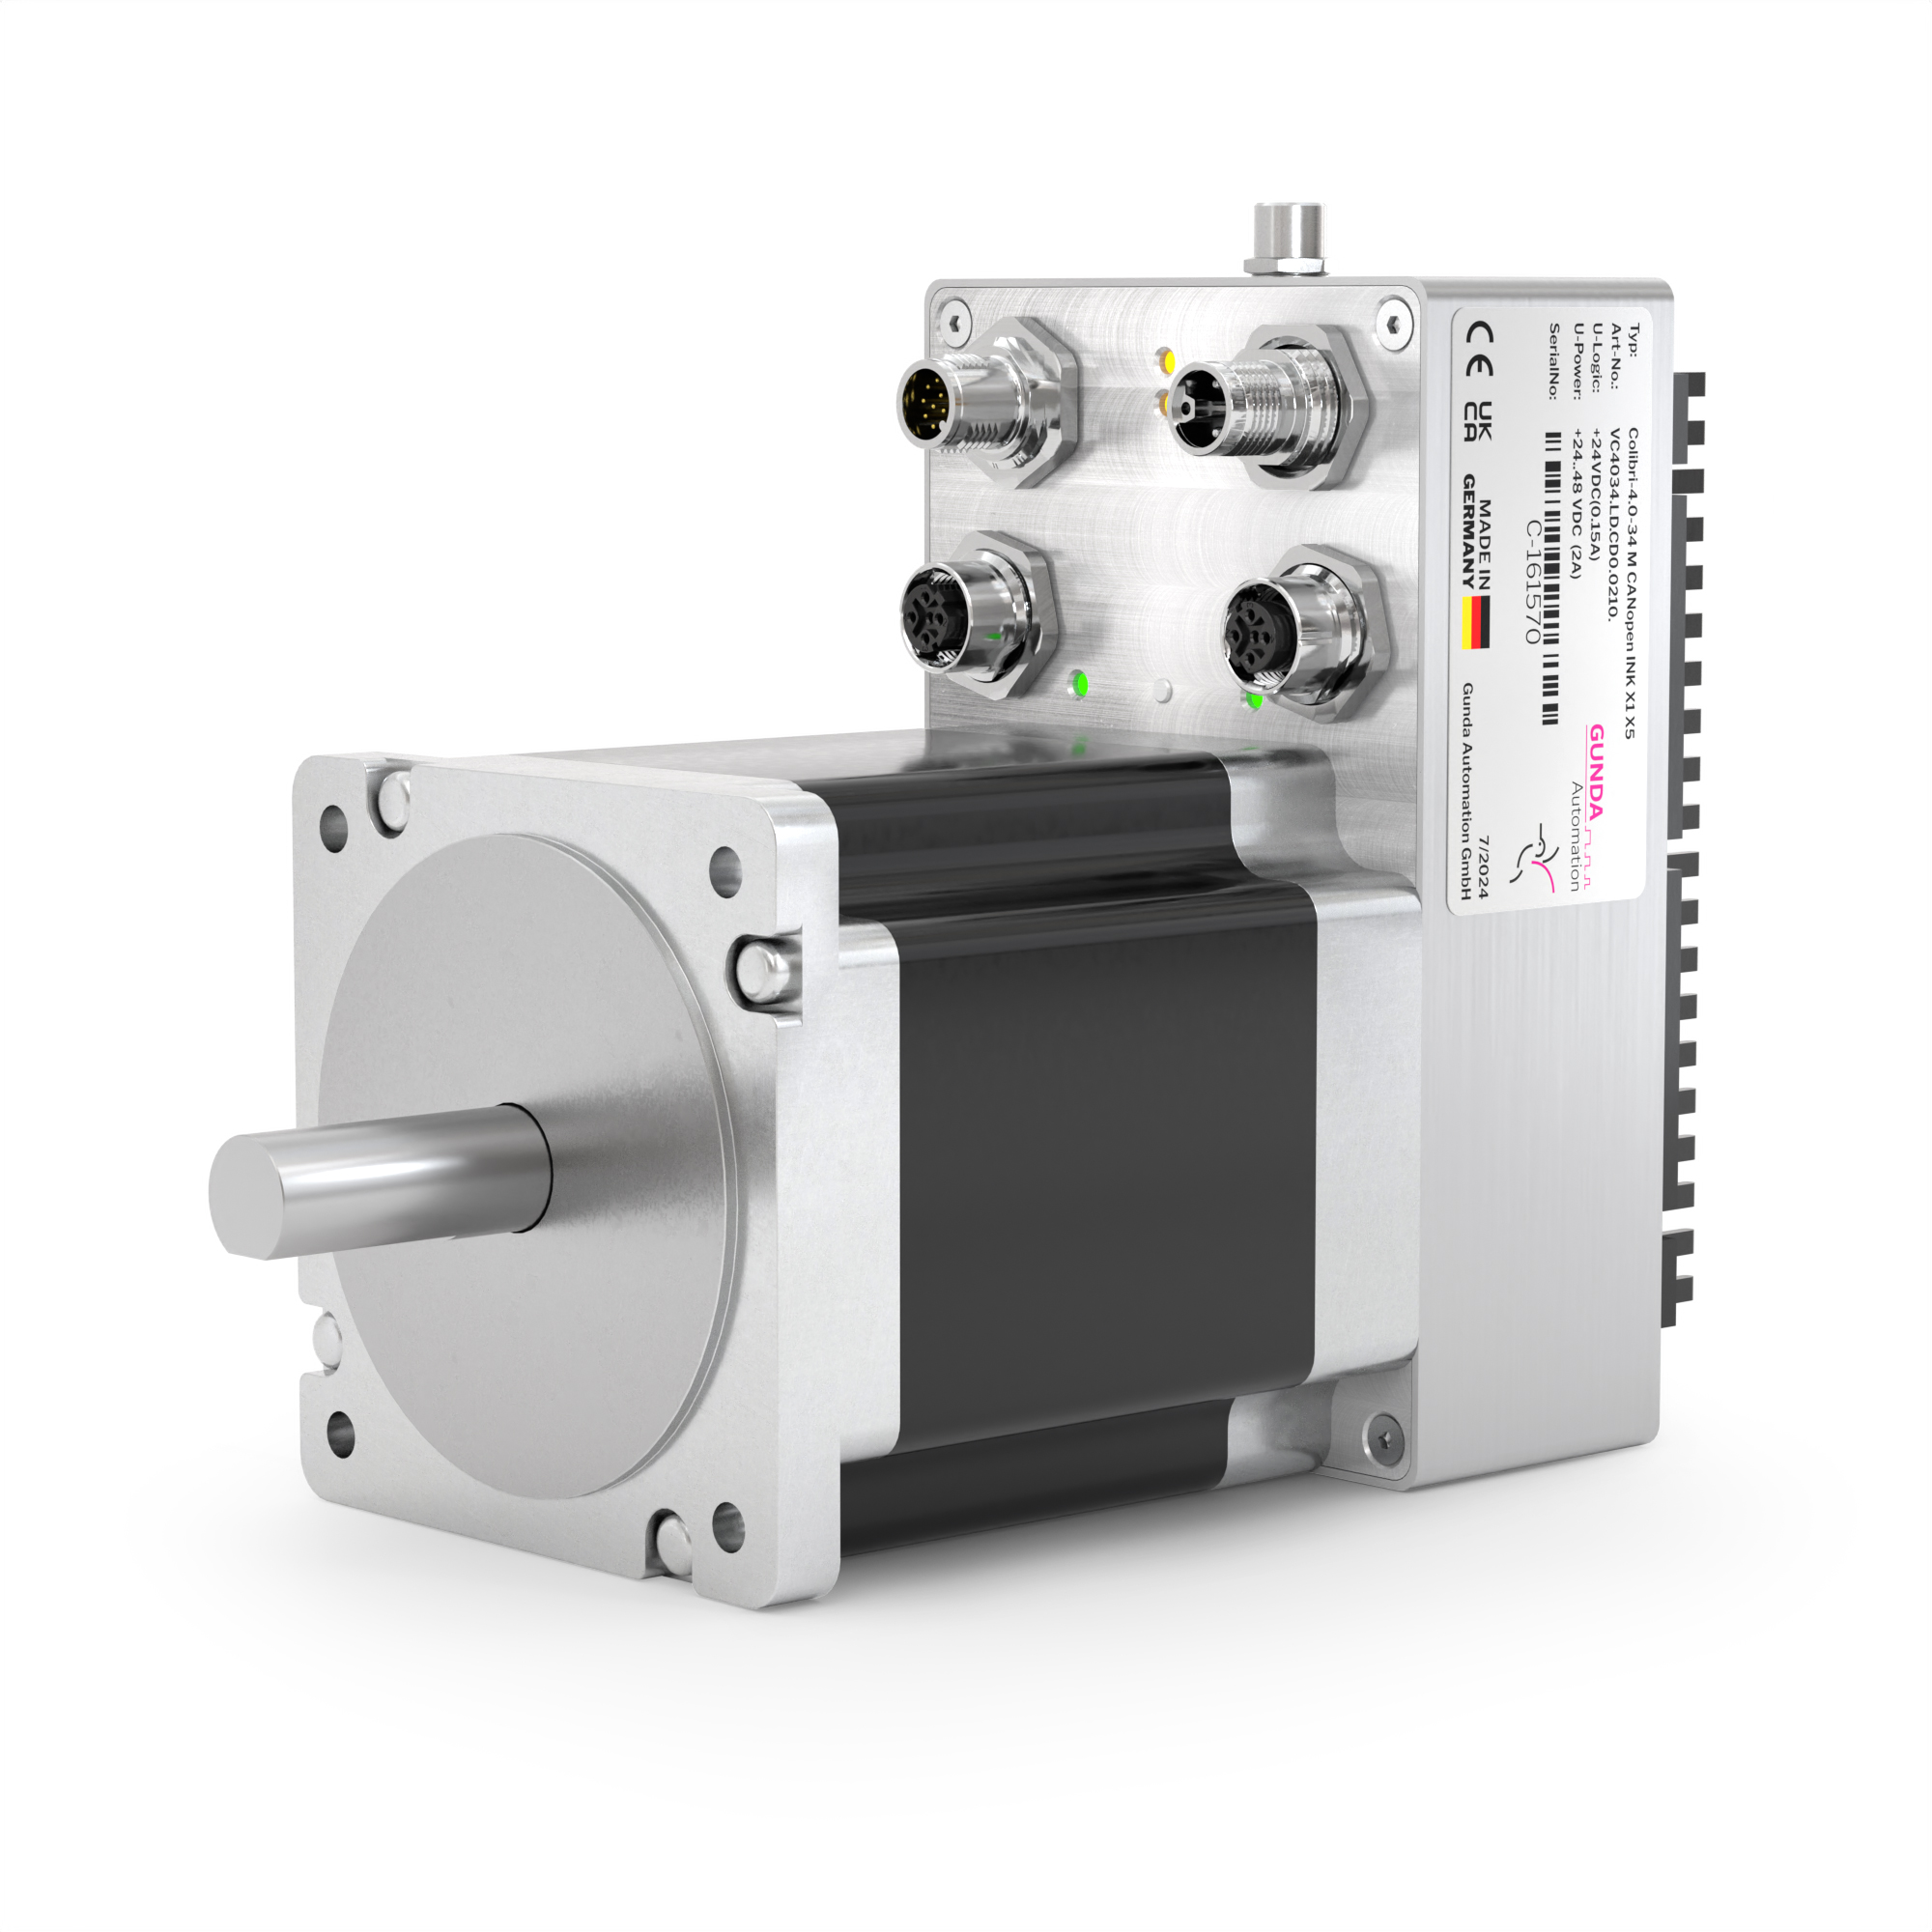 |
|---|---|---|---|---|---|
| 01 / Baugröße und Leistung | |||||
| NEMA-Baugröße | 17 | 17 | 23 | 24 | 34 |
| Flanschgröße · mm | 42 × 42 | 42 × 42 | 57 × 57 | 60 × 60 | 86 × 86 |
| Haltemoment · Nm | 0,5 | 0,5 | 0,6 / 1,2 / 2 | 3 | bis 12 |
| Bauform / Anschlüsse | Inline | Standard / Kompakt | Standard / Kompakt | Standard / Kompakt | Standard / Kompakt |
| Anschlussrichtung | Radial oder axial | Standard: Richtung Welle Kompakt: nach oben | Standard: Richtung Welle Kompakt: nach oben | Standard: Richtung Welle Kompakt: nach oben | Standard: Richtung Welle Kompakt: nach oben |
| Spannung Motorendstufe | 24–48 VDC | 24–48 VDC | 24–48 VDC | 24–48 VDC | 24–48 VDC |
| 02 / Integrierte Technik und Kommunikation | |||||
| Positioniersteuerung + Leistungselektronik | ✔ | ✔ | ✔ | ✔ | ✔ |
| Inkrementalencoder | ✔ | ✔ | ✔ | ✔ | ✔ |
| PROFINET / EtherCAT / EtherNet/IP¹ | Option | Option | Option | Option | Option |
| CANopen¹ | Ausführung prüfen | Option | Option | Option | Ausführung prüfen |
| 03 / Optionen für Ihre Anwendung | |||||
| Bremse | —Nicht lieferbar | —Nicht lieferbar | Option | Option | Option |
| Multiturn-Absolutwertgeber | Option | Option | Option | Option | Option |
| Planetengetriebe | Option | Option | Option | Option | Option |
| STO-Sicherheitsfunktion | Auf Anfrage Ausführung prüfen | Option | Option | Option | Option |
| Datenblatt · PDF | |||||
| Ihr nächster Schritt | NEMA 17 INLINE im Shop auswählen ↗ | NEMA 17 im Shop auswählen ↗ | NEMA 23 im Shop auswählen ↗ | NEMA 24 im Shop auswählen ↗ | NEMA 34 im Shop auswählen ↗ |
¹ Wählen Sie die zu Ihrer SPS passende Schnittstellenausführung. Die genannten Protokolle sind nicht automatisch gleichzeitig enthalten. Weitere Optionen hängen von Baugröße und Artikelvariante ab.
Für NEMA 17, NEMA 23, NEMA 24 und NEMA 34 wählen Sie Standard- oder Kompaktgehäuse. Der NEMA 17 Inline bietet radiale oder axiale Anschlüsse.
Für die Auslegung Ihres Schrittmotors mit Steuerung zählen Drehzahl, Last, Beschleunigung und Einschaltdauer. Prüfen Sie die Drehmoment-Drehzahl-Kennlinie im MotorFinder oder lassen Sie uns gemeinsam auslegen.
Wählen Sie Ihre Baureihe. Motorlänge, Gehäuseform und Schnittstelle legen Sie anschließend im Shop oder gemeinsam mit uns fest.
Für kompakte Positionierachsen und Geräte mit wenig Einbauraum. Inline-Bauform mit radialen oder axialen Anschlüssen.
Der kompakte NEMA 17 Schrittmotor mit Steuerung für kleine Maschinen, Geräte und Laborautomation.
Für Zuführungen, Handhabungsachsen und industrielle Positionieraufgaben. Drei Motorlängen zur Auswahl.
Für Positionieraufgaben mit 3 Nm Haltemoment. Wählen Sie Standard- oder Kompaktgehäuse passend zum Bauraum.
Der NEMA 34 Schrittmotor mit Steuerung für Verstell- und Positionierachsen mit höherem Drehmomentbedarf.
Ob Zuführen, Positionieren oder Verstellen: integrierte Schrittmotoren verbinden kompakte Bauweise mit industrieller Kommunikation. Entscheidend für die passende Auswahl sind Last, Bewegungsprofil und Einbauraum.
Für Zuführungen, Handhabungsachsen und Verstellbewegungen mit reproduzierbaren Positionen.
Kompakte integrierte Schrittmotoren für begrenzten Einbauraum und kurze Kabelwege.
Motor, Elektronik und Kommunikation direkt an der Achse – abgestimmt auf die übergeordnete Steuerung. Achssysteme entdecken →
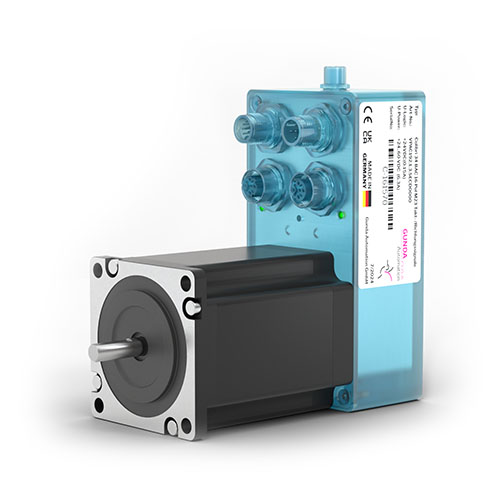
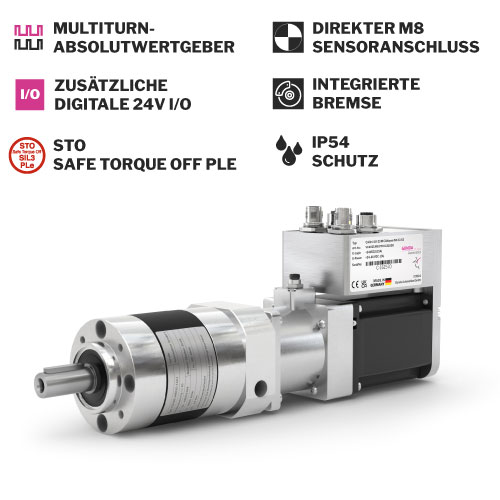
Ausstattung und Verfügbarkeit hängen von der gewählten Ausführung ab. Die zugehörigen Produktdatenblätter und weiteren technischen Unterlagen finden Sie auf den verlinkten Produktseiten im Shop.
Neben Colibri 4.0 bieten wir weiterhin bewährte Schrittmotoren mit integrierter Steuerung für bestehende Maschinenkonzepte an. Die BAC Basis-I/O-Steuerung führt gespeicherte Bewegungs- und Positionierabläufe mit oder ohne externe SPS aus. Über das Colibri CFG-Tool lassen sich die BAC-Bewegungssequenzen konfigurieren, ohne klassische Programmierung. Profibus-Ausführungen unterstützen die Integration in vorhandene Anlagen.
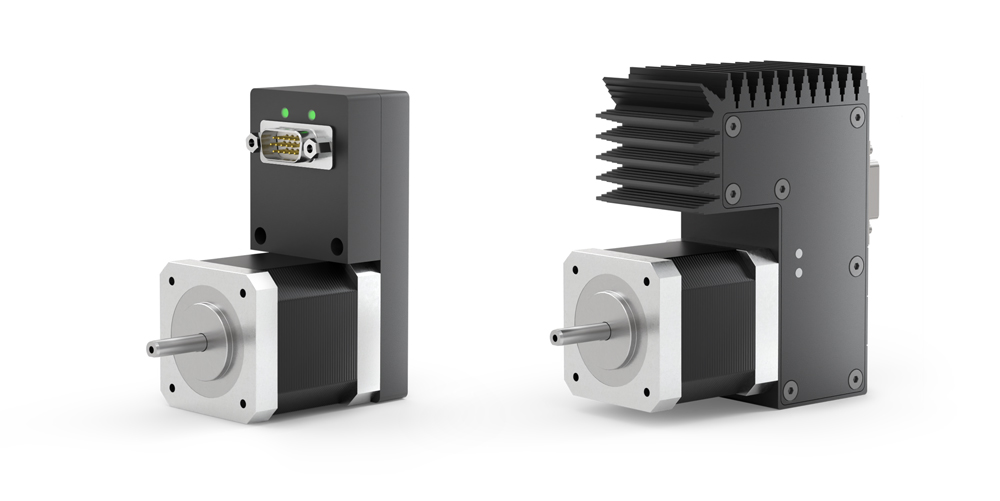
NEMA 17 · 42 × 42 mm
Drehmoment bis 0,6 Nm
BAC Basis-I/O oder Profibus DP
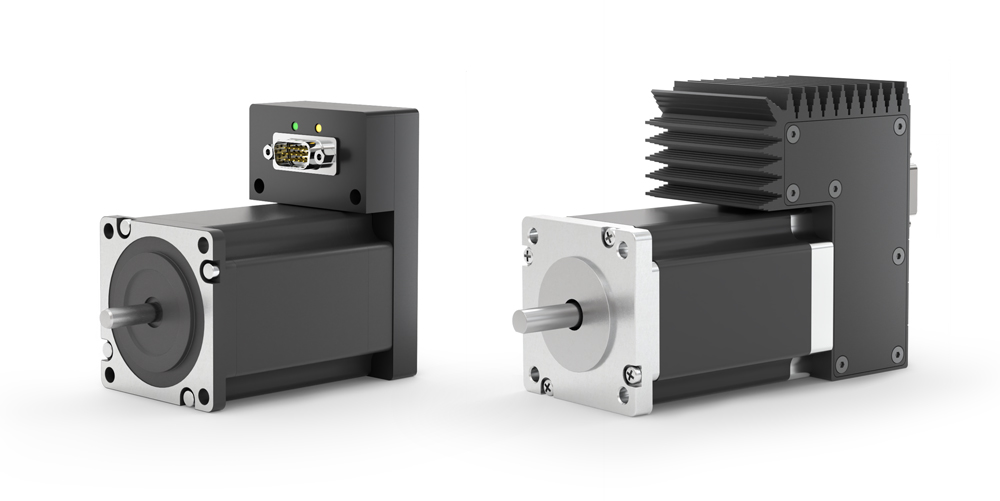
NEMA 23 · 57 × 57 mm
Drehmoment bis ca. 2 Nm
BAC Basis-I/O oder Profibus DP
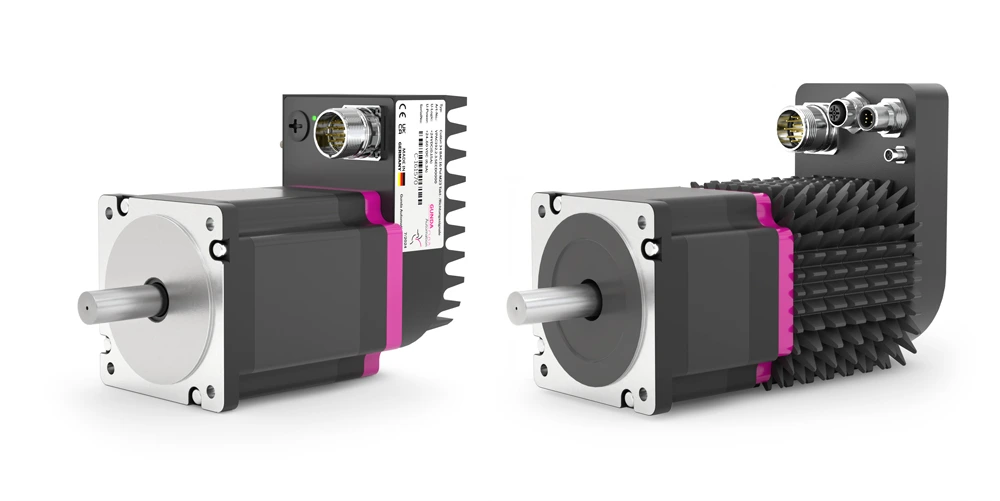
NEMA 34 · 86 × 86 mm
Drehmoment bis 12 Nm
BAC Basis-I/O oder Profibus DP
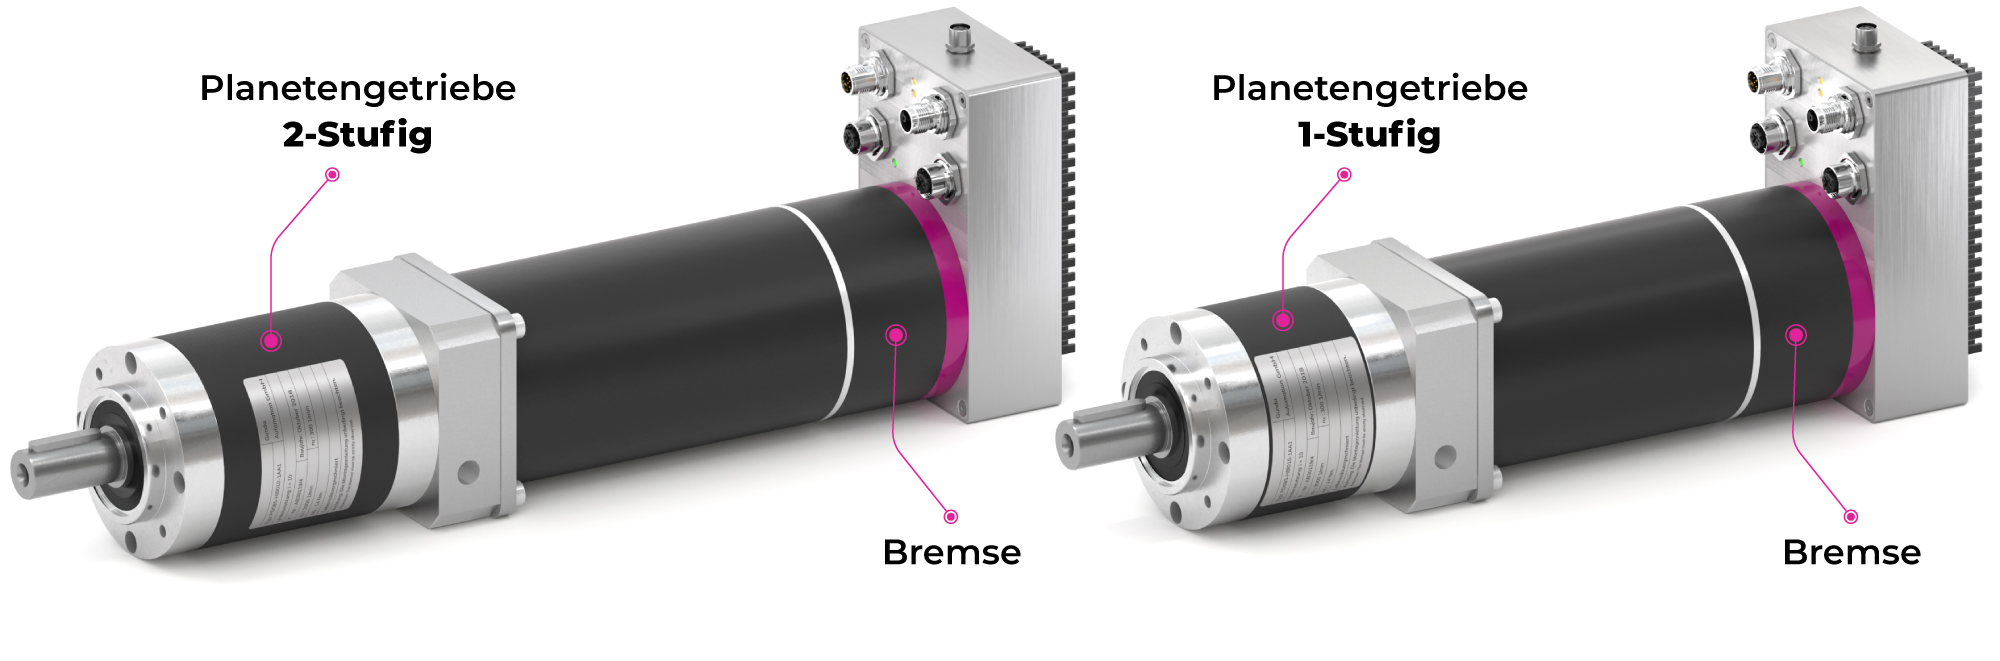
Unsere Schrittmotoren sind auch mit Planetengetriebe erhältlich. Ein passendes Übersetzungsverhältnis stimmt Drehzahl und Drehmoment auf die Anwendung ab. Wir unterstützen Sie bei der Auswahl von Motor, Steuerung und Getriebe.
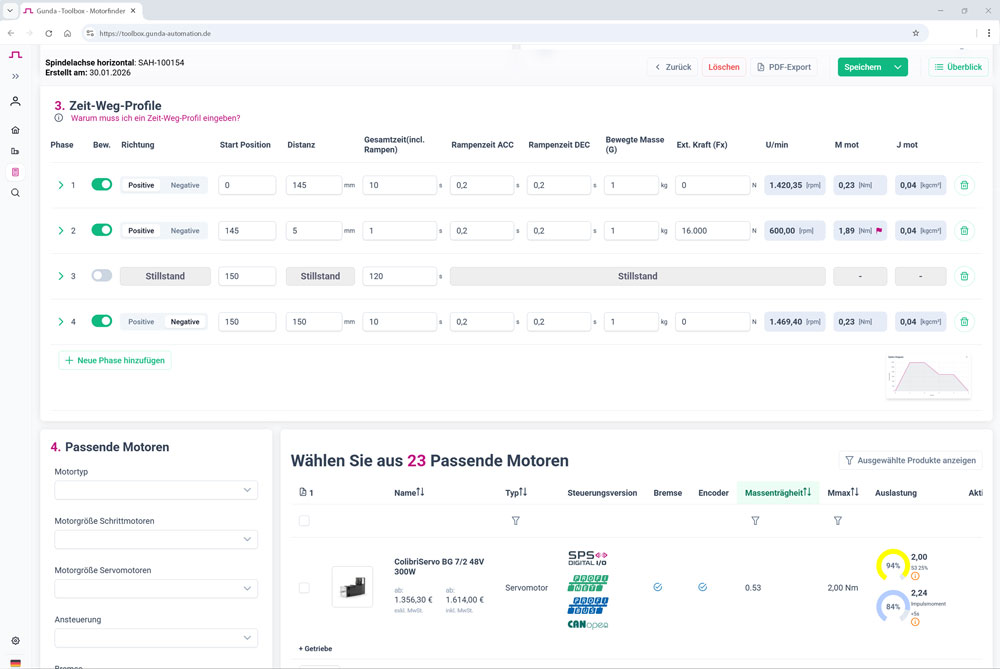
Last und Bewegungsprofil erfassen, Drehmoment und Drehzahl prüfen: Der MotorFinder unterstützt Sie bei der Auswahl Ihres Schrittmotors mit Steuerung – auch mit Getriebe.
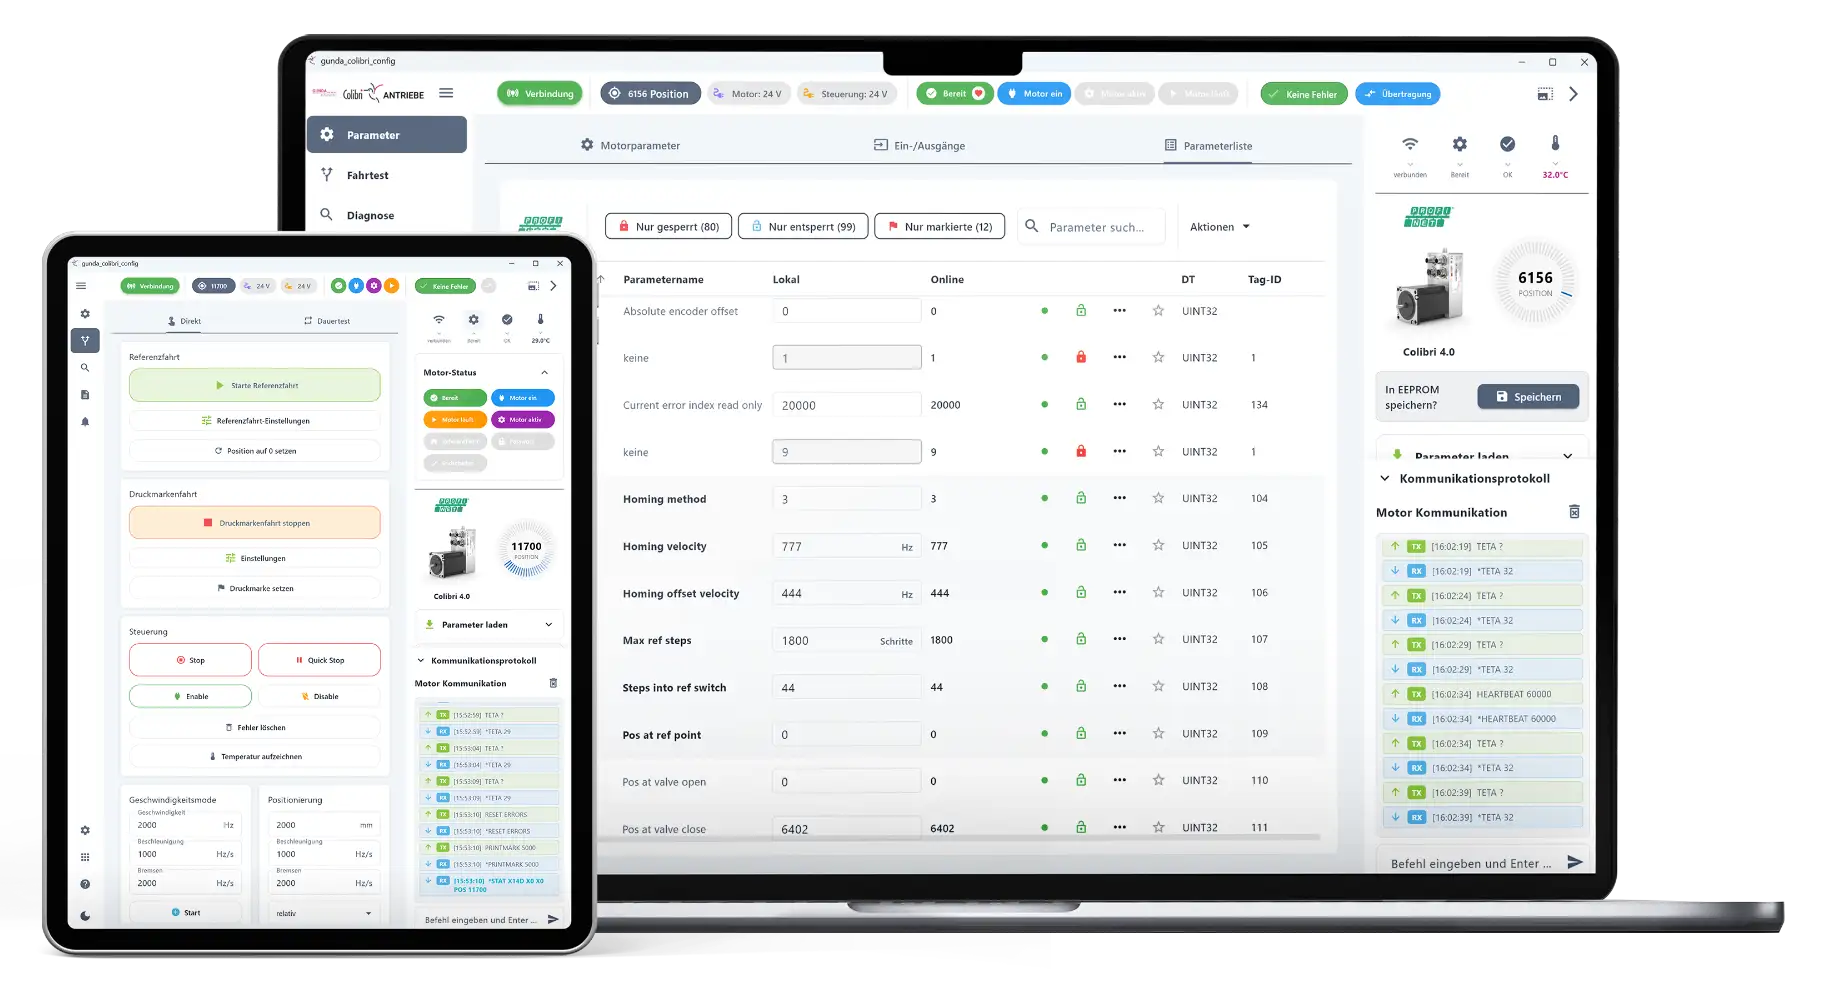
Die kostenlose Software für Parametrierung, Fahrtests und Diagnose. Verbinden Sie Ihren Colibri-Antrieb über Ethernet oder USB und stimmen Sie die Einstellungen auf Ihre Maschine ab.
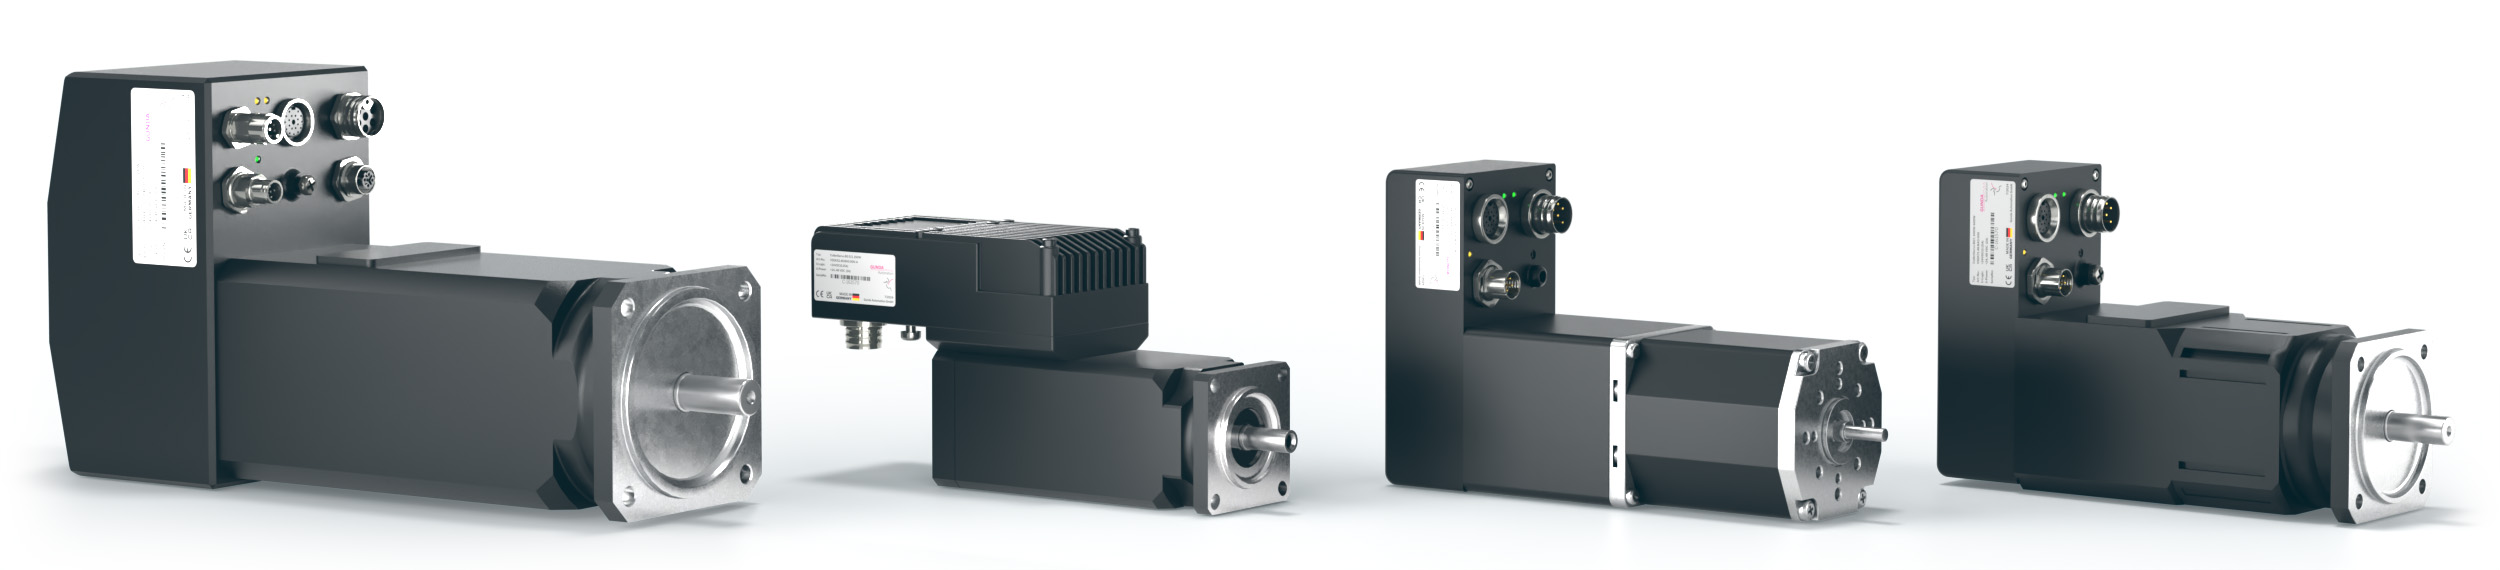
Neben unseren Schrittmotoren mit Steuerung bieten wir kompakte Servomotoren mit integriertem Regler für hochdynamische und anspruchsvolle Positionieraufgaben an.
Die integrierten Servoantriebe vereinen Motor, Regler und Leistungselektronik in einer Einheit. Sie reduzieren den Verdrahtungsaufwand, sparen Platz im Schaltschrank und erleichtern die Integration in Maschinen und dezentrale Achssysteme.
Bei einem Schrittmotor mit integrierter Steuerung sitzen Motor, Treiber beziehungsweise Leistungsendstufe und Positioniercontroller direkt in einer kompakten Antriebseinheit. Eine separate Schrittmotorsteuerung im Schaltschrank entfällt. Bei unseren Colibri-Antrieben ist außerdem ein Encoder zur Erfassung beziehungsweise Überwachung der Position integriert. Schnittstellen und Funktionsumfang hängen von der Baureihe und Ausführung ab.
Die integrierte Steuerung reduziert den Verdrahtungsaufwand zwischen Motor und Leistungselektronik und spart Platz im Schaltschrank. Bewegungsfunktionen werden direkt im Antrieb ausgeführt. Das erleichtert den Aufbau dezentraler Maschinenkonzepte und ermöglicht eine kompakte Kombination aus Motor, Elektronik und Kommunikation.
Die Colibri-4.0-Baureihe umfasst NEMA 17, NEMA 23, NEMA 24 und NEMA 34. Für NEMA 17 ist zusätzlich eine Inline-Ausführung erhältlich. Je nach Baugröße stehen unterschiedliche Motorlängen, Drehmomente, Gehäusevarianten und Optionen zur Verfügung. Die Auswahl richtet sich nach der mechanischen und elektrischen Anforderung der Anwendung.
Entscheidend sind das benötigte Drehmoment bei der vorgesehenen Drehzahl, Last und Massenträgheit, Beschleunigung, Einschaltdauer und Einbauraum. Das Haltemoment allein reicht zur Auswahl nicht aus. Zusätzlich sind die Drehmoment-Drehzahl-Kennlinie und die zulässigen axialen und radialen Wellenbelastungen zu beachten. Der MotorFinder unterstützt die Auslegung anhand der Bewegungs- und Lastdaten.
Colibri 4.0 ist je nach Baugröße und Ausführung mit PROFINET, EtherCAT oder EtherNet/IP erhältlich. Für bestimmte Ausführungen ist außerdem CANopen dokumentiert. Ältere Colibri-Baureihen und BAC-Ausführungen bieten je nach Modell digitale I/O, Takt/Richtung, RS485, CANopen oder PROFIBUS-DP. Nicht jede Schnittstelle ist bei jeder Baugröße verfügbar; maßgeblich ist die gewählte Geräteausführung.
Ja. Mit der passenden Kommunikationsschnittstelle können Colibri-Antriebe direkt in ein SPS-System eingebunden werden. Bei Colibri 4.0 werden beispielsweise Positionierbefehle und Bewegungsparameter über Industrial Ethernet übertragen. Der Antrieb führt die Bewegung aus und liefert Status- und Diagnoseinformationen zurück. BAC-Ausführungen können alternativ über digitale I/O oder Takt/Richtung angesteuert werden.
Für die PROFINET-Ausführung stehen TIA-Bibliotheken und Funktionsbausteine zur Verfügung. Die SPS überträgt Steuerbefehle und Bewegungsparameter an den Antrieb. Das PROFINET-Handbuch beschreibt unter anderem absolute und relative Positionierung, Referenzfahrt, Tippbetrieb und Stoppbefehle. Zustandsinformationen, Fehler, aktuelle Position und Istgeschwindigkeit werden an die SPS zurückgemeldet.
Die PC-Konfiguration erfolgt mit Colibri Studio über die für die Geräteausführung vorgesehene Schnittstelle. Die Datenblätter nennen Ethernet TCP/IP mit ASCII-Protokoll oder USB, insbesondere bei EtherCAT- und bestimmten CANopen-Ausführungen. Damit lassen sich Parameter einstellen und die Inbetriebnahme unterstützen. In älteren Unterlagen wird die Konfigurationssoftware auch als Colibri40 Config bezeichnet.
Ja. Die Colibri-4.0-Datenblätter beschreiben die direkte PC-Ansteuerung über die jeweilige Konfigurationsschnittstelle auch für einfache Labor- und Testanwendungen. Bei entsprechend ausgestatteten Geräten kann dafür Ethernet TCP/IP mit ASCII-Protokoll genutzt werden. Überwachungsmechanismen wie ein Heartbeat unterstützen die Überwachung der Kommunikation. Verfügbare Befehle und Anschlussmöglichkeiten richten sich nach der Gerätevariante.
Die Motorendstufe arbeitet bei allen hier beschriebenen Colibri-4.0-Ausführungen mit 24–48 VDC. Die separate Logikversorgung benötigt 24 VDC. Bei älteren BAC-Ausführungen gelten andere Werte: Colibri 23 BAC ist beispielsweise mit 24–36 VDC Steuerspannung und 24–48 VDC Motorspannung dokumentiert, Colibri Kompakt 34 BAC mit 24–36 VDC und 24–60 VDC. Maßgeblich sind immer Typenschild und Datenblatt des konkreten Antriebs.
Der integrierte Encoder erfasst die Motorbewegung und ermöglicht die Ermittlung beziehungsweise Überwachung der Position. Bei entsprechend aktivierter Überwachung können Abweichungen zwischen vorgegebener und tatsächlicher Bewegung erkannt werden. Welche Reaktionen und Rückmeldungen verfügbar sind, hängt von der Steuerung und Parametrierung ab. Ein Encoder allein bedeutet nicht, dass jede Ausführung wie ein Servoantrieb geregelt arbeitet.
Für verschiedene Colibri-4.0-Ausführungen sind Absolutwertgeber als Option vorgesehen, bei mehreren Baugrößen auch Multiturn-Geber. Die Verfügbarkeit hängt von Baugröße und Geräteausführung ab. Ob eine Referenzfahrt erforderlich ist und wie die Position nach dem Einschalten übernommen wird, richtet sich nach dem eingesetzten Geber und der Konfiguration.
Die BAC-Ausführung eignet sich für Positionieraufgaben mit digitalen I/O, Takt/Richtung oder optionaler RS485-Kommunikation. Je nach Betriebsart können gespeicherte Fahrprofile angewählt oder Programmabläufe ausgeführt werden. Colibri 4.0 mit Industrial Ethernet wird über PROFINET, EtherCAT oder EtherNet/IP in die Maschinensteuerung eingebunden und tauscht Bewegungsbefehle, Statuswerte und Diagnosedaten über die jeweilige Schnittstelle aus.
Ein Getriebe ist sinnvoll, wenn eine niedrigere Abtriebsdrehzahl oder ein höheres Abtriebsdrehmoment benötigt wird. Die Übersetzung verändert außerdem die auf den Motor wirkende Lastträgheit und die Bewegungsauflösung am Abtrieb. Bei der Auswahl sind Wirkungsgrad, Verdrehspiel, zulässige Belastungen und die benötigte Positioniergenauigkeit zu berücksichtigen. Getriebe sind je nach Colibri-Ausführung als Option erhältlich.
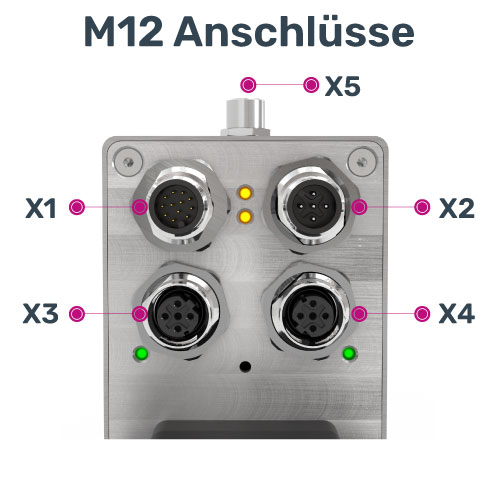
Die Colibri-4.0-Datenblätter nennen bei NEMA 17 überwiegend M8-Anschlüsse und bei NEMA 23, NEMA 24 und NEMA 34 überwiegend M12-Anschlüsse. Je nach Ausführung kommen zusätzliche Sensor- oder I/O-Anschlüsse hinzu. Die beschriebenen Geräte sind standardmäßig mit IP40 und optional mit IP54 dokumentiert. Anschlussausführung, Schutzart und erforderliche Gegenstecker sind anhand des jeweiligen Datenblatts zu prüfen.
Für Colibri 4.0 sind je nach Ausführung zusätzliche digitale 24-V-Ein- und Ausgänge vorgesehen, beispielsweise für Sensoren oder Ventile. Für NEMA 23, NEMA 24 und NEMA 34 ist eine Bremse optional erhältlich. Für die NEMA-17-Ausführungen ist keine Bremse lieferbar. Die Ausstattung muss passend zur Baugröße und Anwendung gewählt werden.
STO (Safe Torque Off) ist bei Colibri 4.0 in den Baugrößen NEMA 17, NEMA 23, NEMA 24 und NEMA 34 optional lieferbar. Beim NEMA 17 Inline ist STO auf Anfrage erhältlich; hier prüfen wir die konkrete Ausführung gemeinsam mit Ihnen. STO verhindert die Erzeugung von Motordrehmoment. Die sicherheitstechnischen Kenndaten sind der Dokumentation der gewählten Ausführung zu entnehmen.
Typische Anwendungen sind Positionierachsen, Zuführungen, Dosiersysteme, Verpackungsmaschinen, Handhabungssysteme und Laborautomation. Integrierte Schrittmotoren sind besonders dort interessant, wo kompakte Antriebe und eine dezentrale Installation gefragt sind. Die Eignung hängt vom erforderlichen Drehmoment, der Drehzahl, der Dynamik und den Umgebungsbedingungen ab.
Sie kennen Ihre Anwendung, wir unsere Antriebe. Gemeinsam klären wir Drehmoment, Drehzahl, Einbauraum und Schnittstelle – vom passenden Standardantrieb bis zur kundenspezifischen Ausführung.
Für eine konkrete Auswahl helfen uns Last, Bewegungsprofil, Versorgungsspannung und gewünschte Kommunikation. Senden Sie uns die vorhandenen Daten – offene Punkte klären wir gemeinsam.